商机详情 -
精密六自由度平台价钱
六自由度平台在高校与科研院所的教学实训中有着较多应用,能够帮助学生直观理解空间运动与并联机构的相关知识。 六自由度平台设备可以展示不同姿态下的运动原理,让理论知识与实际操作相结合,提升实训课程的教学效果。 科研人员可借助平台开展运动控制算法的验证工作,通过调整控制程序,观察设备的运行状态,收集相关实验数据。 平台的操作方式简洁易懂,适合教学场景下的使用,同时设备运行安全性较好,能够满足校园实训环境的使用要求。六自由度平台的响应速度直接影响着模拟体验的实时感与沉浸感。精密六自由度平台价钱
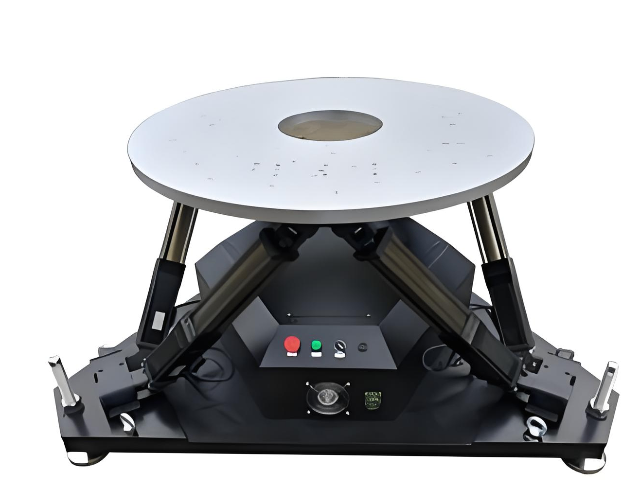
六自由度平台在飞行模拟领域的应用相对成熟。飞行员训练需要复现起飞滑跑、颠簸、转弯、着陆撞击等工况,单靠视觉系统不足以形成完整的体感闭环,运动平台负责把加速度与姿态变化传递给座舱。这里的关键不是行程做得有多大,而是加速度曲线能否匹配人体感知阈值,以及平台在频繁启停下的刚度保持。一般飞行模拟会采用短行程、高带宽的方案,六缸伸缩量可能只在 ±200mm 以内,但加速度能做到 0.5g 以上,配合洗出算法把有限行程"循环使用"。迈茨的六自由度平台在位移与角度控制指标上,可覆盖这一类中高阶模拟器的硬件需求,实际落地时还需与控制系统的洗出算法、视景系统做联调。广东交流六自由度平台请勿在平台运动时超出其规定的负载和速度参数。
**内的PID环就是电流环,此环完全在伺服驱动器内部进行,通过霍尔装置检测驱动器给电机的各相的输出电流,负反馈给电流的设定进行PID调节,从而达到输出电流尽量接近等于设定电流,电流环就是控制电机转矩的,所以在转矩模式下驱动器的运算**小,动态响应**快。第2环是速度环,通过检测的电机编码器的信号来进行负反馈PID调节,它的环内PID输出直接就是电流环的设定,所以速度环控制时就包含了速度环和电流环,换句话说任何模式都必须使用电流环,电流环是控制的根本,在速度和位置控制的同时系统实际也在进行电流(转矩)的控制以达到对速度和位置的相应控制。第3环是位置环,它是**外环,可以在驱动器和电机编码器间构建也可以在外部控制器和电机编码器或**终负载间构建,要根据实际情况来定。由于位置控制环内部输出就是速度环的设定位置控制模式下系统进行了所有3个环的运算,此时的系统运算量**大,动态响应速度也**慢。运动伺服一般都是三环控制系统,从内到外依次是电流环速度环位置环。(WINHOO电动缸)1、首先电流环:电流环的输入是速度环PID调节后的那个输出,我们称为“电流环给定”吧。
雷达与天线跟踪是六自由度另一个**向应用。传统雷达用方位-俯仰两轴转台就够了,但如果要补偿载体晃动(车载、舰载、机载),或者在暗室测试里做多轴姿态扫描,六自由度平台可以作为"二级稳定台"放在转台之上。这类场景行程不必大,但角度分辨率与重复性要好,且要能跟上载体的扰动频率。总线控制+EtherCAT 这类低延迟方案在这里几乎是必选,脉冲型伺服的抖动在高频补偿时会露馅。迈茨六自由度平台标称的角度控制 ±0.05° 对一般车载/舰载雷达的稳定补偿够用,机载因为空间和重量卡得更死,通常要往轻型化定制方向走,不能照搬工业款构型。
用户可在软件界面中预览平台运动轨迹的三维动画效果。
增压缸和气缸、液压缸及伺服电动缸等产品优劣势说明1、气液增压缸:增压缸为气**,气液结合的产品,为代替气缸和液压缸的节能**产品,优劣势分别如下:优势:压缩空气驱动气源取得方便,无需液压系统,无油压升温困扰,产品结构简单紧凑,出力大(1~200吨),速度快运作平稳低噪音,出力及速度易调整,运动可做稳速及增压装置的配合,易操作易清洁易维护,无泄漏,节能**,产品价格相对油压设备低廉。劣势:出力行程有一定限制。2、气缸:气缸的出力一般都比较小,产品优劣势分别如下:优势:动力来源取得方便,压力小,操作温度低,易操作易搬运,传动速度快,产品价格低廉。劣势:出力较小,噪音大,无法稳速运动。3、液压缸:液压缸又叫油缸,产品优劣势分别如下:优势:一般需要搭配液压站使用,出力大,出力及速度易调整,可做稳速和变速运动,传动自由度高。劣势:设备笨重难搬运,配管复杂,结构复杂难清洁难维护,维护成本高,耗能高,噪音大,油污大,有漏油的可能性,有污染的麻烦,液压循环油易升温影响油缸。4、伺服电动缸:伺服电缸简称电缸,产品优劣势分别如下:优势:无需气源或液压站,只需要接普通交流电即可控制,具体控制方法如PLC自动化编程控制等等。迈茨团队可为客户提供平台与上位系统的集成调试服务。简易六自由度平台模型
六自由度平台的维护周期建议根据实际运行时长进行安排。精密六自由度平台价钱
伺服电动缸的应用领域十分***,因为伺服电动缸是做往返直线运动,所以很多地方都有用到伺服电动缸。***万里疆就来跟大家讲解一下伺服电动缸的结构,伺服电动缸的原理。伺服电动缸伺服电动缸是集伺服电机和丝杠为一体的模块化产品。它将旋转运动转化为直线运动,来进行运动,同时充分发挥了伺服电机的优势,将精确的速度控制,精确的转矩控制转化为精确的速度控制、推力控制,在这种情况下,可以实现了高精度直线运动系列的**性新产品。伺服电动缸结构:伺服电动缸的结构比较简单,它主要由驱动机构、减速装置、直线传动机构和机构四大部分组成。伺服电缸的驱动电机类型有直流电机、交流电机、步进电机、伺服电机等等几种。伺服电缸的减速装置一般情况下由齿轮减速、蜗轮蜗杆、行星齿轮、谐波减速等构成。伺服电缸的直线传动机构主要有梯形丝杆、滚珠丝杆、滚柱丝杆、滑动导轨等。伺服电动缸原理:伺服电动缸的原理其实并不复杂,伺服电动缸是一种由电驱动旋转的螺杆,螺母转化为直线运动,实现往返运动,从而完成各种设备的精确推拉、关闭、起降控制。电机的主要部件有:电机、螺母、防转装置、伺服电机、交流电机。丝杠分为滚珠丝杠、型丝杠,电动缸电机防护等级为IP66。精密六自由度平台价钱