商机详情 -
简易六自由度平台原理
六自由度平台的标定一般分两步:单缸标定和整机位姿标定。单缸标定是先把每根电缸的行程、丝杠反向间隙、编码器零点对齐,保证六缸"伸同样脉冲数出来长度一致";整机标定是在上平台装激光 tracker 或全站仪,跑一组网格点位,把实际控制位姿与测量位姿做拟合,得到补偿表。电动缸方案如果不做整机标定,只靠逆解开环跑,微米级指标是很难稳住的,因为铰点加工误差、装配平行度、平台变形都会叠进去。迈茨的六自由度如果往测试/科研方向走,标定这一步一般由厂方或第三方在交付时做一次,之后每年复标一次,偏差大了再调补偿表。多台平台可通过网络实现联动,构建协同仿真测试系统。简易六自由度平台原理
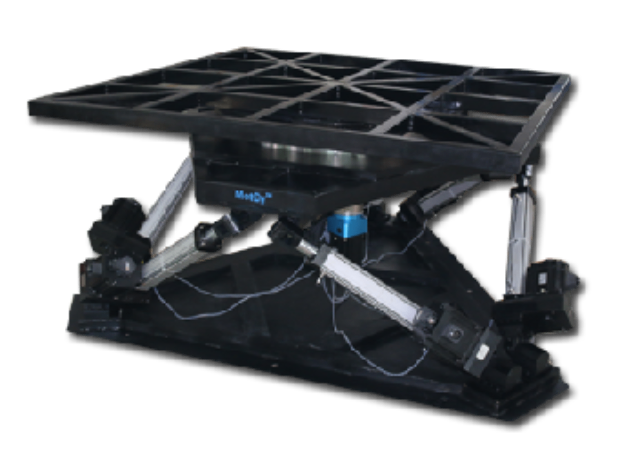
在安全设计上,六自由度平台比单轴电缸复杂,因为六缸任意一根出问题都可能让上平台失稳。常见的冗余设计包括:每缸配伺服抱闸(断电自锁)、上下极限加机械挡块、控制侧做六缸力矩监控(某一缸受力异常就全停)、急停链路走硬线而非只软件。载人场景(模拟器、动感影院)还要加安全带、围栏、光幕,部分行业有功能安全等级要求(如 ISO 13849、IEC 61508)需要对照着做。迈茨的电缸本体侧垂直应用会强调带刹车电机,六自由度作为多缸协同系统,刹车要六缸联动释放/抱死,不能出现"五缸松一缸还咬着"的情况,否则上平台会扭一下,载人或载精密设备时这是要避的。厦门六自由度平台应用六自由度平台的应用已经从专业训练扩展到科普展览和娱乐体验领域。
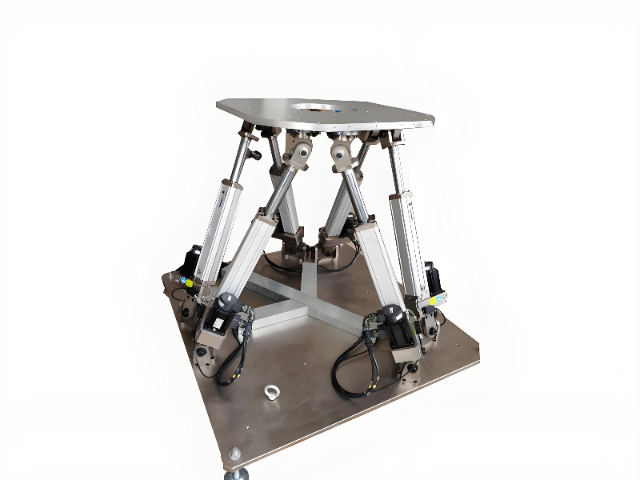
在工业装配场景,六自由度平台可以作为大型构件对接的"姿态调整台"。比如船舶分段合拢、飞机机身段对接、风电叶片模具翻转、卫星载荷与火箭接口对准,这些工况的共同点是工件重、容差小、人工撬动不现实。把工件放在上平台上,通过六缸微调实现六个自由度的找正,比单纯用吊车+楔铁效率高得多。这类应用对平台的承载指标与刚度指标要求并重——不只要托得住,还要在微动时"不软"。迈茨的大推力电缸如果做成六自由度构型,单缸百吨级可堆出上平台数百吨承载的方案,但刚度还得看铰点球头间隙与丝杠预压,重载微调用行星滚柱丝杠会比滚珠更合适,寿命与抗偏载都更好。
六自由度平台的力控制技术是实现柔性作业的关键,通过六轴力传感器实时采集接触力数据,配合控制系统动态调整姿态,避免刚性碰撞导致的工件损伤。在精密压装场景中,力控制精度可达 ±1N,能精细控制压装力,防止过压损坏电子元件、光学组件等脆弱工件;在装配对接中,平台可感知接触力变化,自动调整姿态,实现零间隙精细对接,提升装配质量。力控制模式支持多种控制策略,如恒力控制、力 - 位混合控制,可根据工艺需求灵活切换,适配压装、铆接、插拔等不同工序,拓展六自由度平台的应用范围。平台的电气柜采用防尘设计,适应一般工厂车间环境。
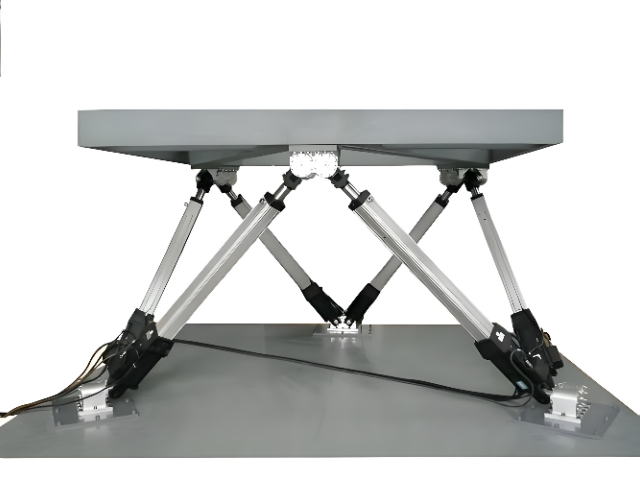
六自由度平台在高校与科研院所的教学实训中有着较多应用,能够帮助学生直观理解空间运动与并联机构的相关知识。 六自由度平台设备可以展示不同姿态下的运动原理,让理论知识与实际操作相结合,提升实训课程的教学效果。 科研人员可借助平台开展运动控制算法的验证工作,通过调整控制程序,观察设备的运行状态,收集相关实验数据。 平台的操作方式简洁易懂,适合教学场景下的使用,同时设备运行安全性较好,能够满足校园实训环境的使用要求。六自由度平台在机器人研发中用于验证行走算法的稳定性。湖北电动六自由度平台
六自由度平台的响应速度直接影响着模拟体验的实时感与沉浸感。简易六自由度平台原理
科研教学中的动态仿真
在高校及科研机构的智能控制与机器人技术研究中,六自由度平台搭建起理论与实际之间的动态桥梁。平台开放的多接口控制系统,支持研究人员进行运动算法、姿态解算及实时反馈控制等方向的深度探索。学生可通过平台直观理解空间运动学与动力学原理,将抽象的数学模型转化为可视化的六维运动演示。对于自动驾驶感知系统的研发,平台可承载传感器组,模拟车辆在起伏路面的真实姿态变化,为算法训练提供丰富的运动数据。其模块化的设计便于根据课题需求进行功能扩展,既满足基础教学的演示需求,也适应前沿科研的定制化验证,是推动产学研协同创新的理想实验载体。 简易六自由度平台原理