商机详情 -
江西六自由度平台
直流电机,步进电机,伺服电机。电动缸是将伺服电机与丝杠一体化设计的模块化产品,将伺服电机的旋转运动转换成直线运动,同时将伺服电机*jia***-jignque转速控制,jingque转数控制,jingque扭矩控制转变成-jignque速度控制,jingque位置控制,jingue推力控制;实现高精度直线运动系列的全新**性产品。闭环伺服控制,控制精度达到;精密控制推力;很容易与PLC等控制系统连接,实现高精密运动控制。噪音低,节能,干净,高刚性,抗冲击力,超长寿命,操作维护简单。电动缸可以在恶劣环境下无故障,防护等级可以达到IP66。长期工作,并且实现**度,高速度,高精度dingwei,运动平稳,低噪音。所以可以广泛的应用在造纸行业,化工行业,汽车行业,电子行业,机械自动化行业,焊接行业等。nbsp;低成本维护:电动复杂的环境下工作只需要定期的注脂润滑,并无易损件需要维护更换,将比液压系统和气压系统减少了大量的售后服务成本。六自由度平台的台面尺寸可根据客户场地条件进行定制。江西六自由度平台
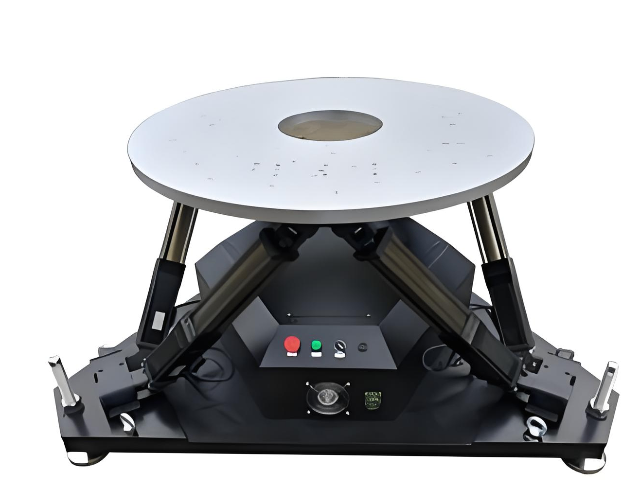
风洞试验里的模型姿态调整也会用到六自由度平台。风洞中模型要按攻角、侧滑角组合变化,同时模型内部还要走压力测点管线,传统做法是用支杆+外置机构调攻角,但六自由度可以把攻角、侧滑、滚转、平移几个自由度集成到一支 Stewart 构型里,模型周围支架更少,对流场的遮挡也小。这类应用对平台的风阻外形有要求——缸体、铰点比较好能做流线外包,否则风洞启动后平台本身会成为扰动源。迈茨的电缸本体如果裸用,截面还是偏"工业感",风洞项目一般需要额外做气动外壳包裹,这部分通常由风洞方或总包方在集成阶段处理,电缸厂侧主要保证推力、刚度、总线同步这几个硬指标。福建航空六自由度平台六自由度平台的维护周期建议根据实际运行时长进行安排。
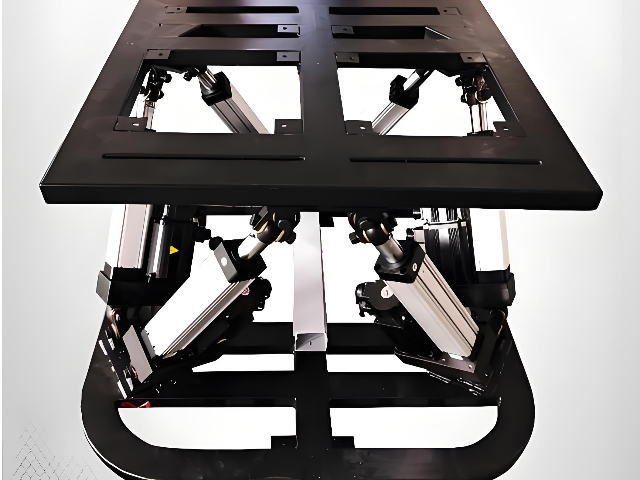
卫星与航天器的地面姿控测试是六自由度平台较进阶的一类应用。卫星在真空罐里要做姿态机动验证,地面先用气浮或 Stewart 平台模拟失重下的三轴转动+三轴平移,配合太阳模拟器、星敏感器做闭环。这类项目对平台的微动平稳性要求高,因为星敏感器对角抖动很敏感,平台自身的反向间隙、丝杠周期性误差都会被放大。电缸方案要做到微米级位移分辨率、角秒级角度分辨率,通常需要在丝杠预压、铰点消隙、光栅闭环、控制滤波几个环节一起下手。迈茨电缸侧加光栅可到微米级,移植到六自由度后整体指标会受多轴耦合影响,航天类项目一般还要做气浮+六自由度复合方案,纯 Stewart 电缸款多用于中低阶组件测试与教学科研。
然后呢就是电流环的这个给定和“电流环的反馈”值进行比较后的差值在电流环内做PID调节输出给电机,“电流环的输出”就是电机的每相的相电流,“电流环的反馈”不是编码器的反馈而是在驱动器内部安装在每相的霍尔元件(磁场感应变为电流电压信号)反馈给电流环的。2、速度环:速度环的输入就是位置环PID调节后的输出以及位置设定的前馈值,我们称为“速度设定”,这个“速度设定”和“速度环反馈”值进行比较后的差值在速度环做PID调节(主要是比例增益和积分处理)后输出就是上面讲到的“电流环的给定”。速度环的反馈来自于编码器的反馈后的值经过“速度运算器”得到的。3、位置环:位置环的输入就是外部的脉冲(通常情况下,直接写数据到驱动器地址的伺服例外),外部的脉冲经过平滑滤波处理和电子齿轮计算后作为“位置环的设定”,设定和来自编码器反馈的脉冲信号经过偏差计数器的计算后的数值在经过位置环的PID调节(比例增益调节,无积分微分环节)后输出和位置给定的前馈信号的合值就构成了上面讲的速度环的给定位置环的反馈也来自于编码器。编码器安装于伺服电机尾部,它和电流环没有任何联系,他采样来自于电机的转动而不是电机电流。平台通过电动缸伸缩实现俯仰、滚转与升降动作。
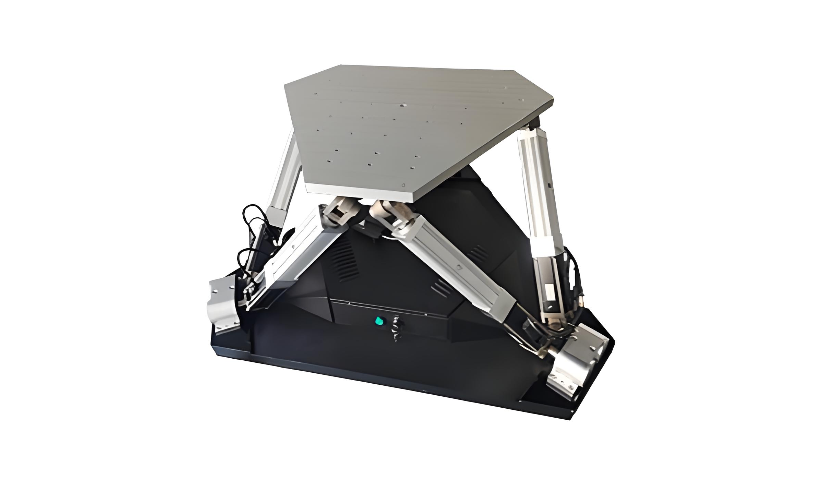
铰点是六自由度平台里比较容易忽略但又很影响寿命的部件。上下各六个万向铰,要允许缸端在伸缩同时绕球心转动,载荷大到一定程度就得用交叉滚子或向心关节轴承,并且要留注脂通道。很多平台用个一两年开始出现"虚位",根源不在电缸而在铰点磨损或间隙变大,导致上平台在位姿保持时有微小漂移,测试类应用对这种漂移特别敏感。迈茨在电缸本体侧的轴承供应链用的是日本品牌,铰点如果由同一家做总成,轴承选型思路可以延续;如果是外购铰点自己做集成,要重点核对额定动载荷与摆动角度是否覆盖你的蕞不利工况。六自由度平台的运动频率范围覆盖了多数车辆振动工况。模拟六自由度平台工作原理
为了确保长期稳定运行,平台的机械结构需要定期检查与维护。江西六自由度平台
六自由度平台的支链设计直接决定承载能力与运动范围,常见配置分为电动缸、液压缸与气动缸三种驱动形式。电动缸驱动凭借伺服控制的精细性与能耗优势,成为主流选择,定位精度可达 ±0.005mm,响应速度快至毫秒级,适配中小型负载与高精度场景;液压缸驱动则以大推力为he心优势,适合数十吨级重载工况,如航空航天大型结构件测试;气动缸驱动成本较低,适合轻载、低精度的教学演示场景。支链与平台的连接多采用虎克铰或球铰,确保运动灵活性,铰位摆角需通过运动学正逆解精细计算,避免干涉,保证平台在工作空间内的流畅运动。江西六自由度平台