商机详情 -
株洲六自由度平台品牌
六自由度平台在运行过程中,运动轨迹的规划需要结合实际工况进行多次调试,通过调整各驱动部件的运行参数,让上下平台的姿态变化贴合使用场景的需求。设备在搭建完成后,会对工作空间内的运动范围进行检测,明确各支链的伸缩极限与铰接部件的摆动角度,避免运行时出现结构干涉的情况。针对不同的使用场景,可设置多种运动模式,满足持续往复运动、间歇姿态调整等不同作业需求。在长时间运行状态下,设备的结构受力均匀,能够保持稳定的工作状态,适配工业现场与科研实验等多种使用环境,为相关场景的作业开展提供可靠的设备支撑。平台结构采用模块化设计,便于日常维护与检修作业。株洲六自由度平台品牌
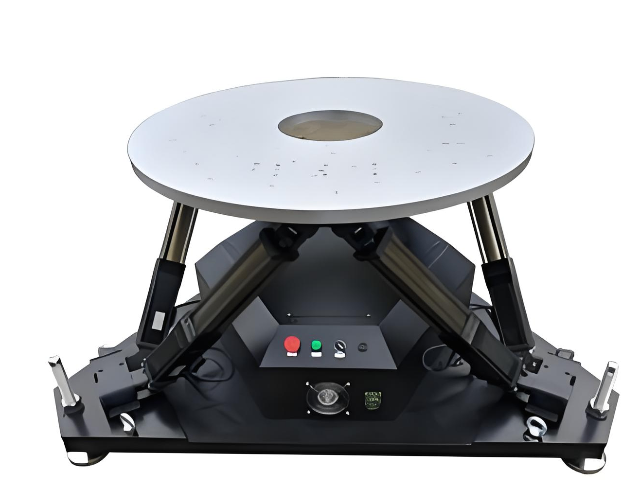
增压缸和气缸、液压缸及伺服电动缸等产品优劣势说明1、气液增压缸:增压缸为气**,气液结合的产品,为代替气缸和液压缸的节能**产品,优劣势分别如下:优势:压缩空气驱动气源取得方便,无需液压系统,无油压升温困扰,产品结构简单紧凑,出力大(1~200吨),速度快运作平稳低噪音,出力及速度易调整,运动可做稳速及增压装置的配合,易操作易清洁易维护,无泄漏,节能**,产品价格相对油压设备低廉。劣势:出力行程有一定限制。2、气缸:气缸的出力一般都比较小,产品优劣势分别如下:优势:动力来源取得方便,压力小,操作温度低,易操作易搬运,传动速度快,产品价格低廉。劣势:出力较小,噪音大,无法稳速运动。3、液压缸:液压缸又叫油缸,产品优劣势分别如下:优势:一般需要搭配液压站使用,出力大,出力及速度易调整,可做稳速和变速运动,传动自由度高。劣势:设备笨重难搬运,配管复杂,结构复杂难清洁难维护,维护成本高,耗能高,噪音大,油污大,有漏油的可能性,有污染的麻烦,液压循环油易升温影响油缸。4、伺服电动缸:伺服电缸简称电缸,产品优劣势分别如下:优势:无需气源或液压站,只需要接普通交流电即可控制,具体控制方法如PLC自动化编程控制等等。西安动态六自由度平台平台供电采用标准工业电压,无需额外配置特殊电源设备。
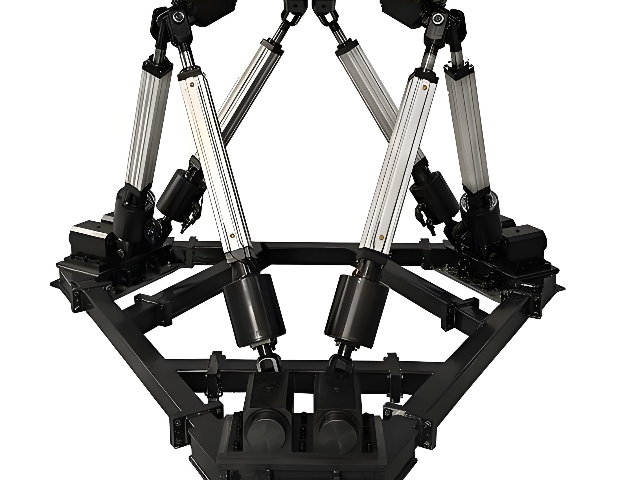
六自由度平台在虚拟现实(VR)与增强现实(AR)领域的应用,**在于提供沉浸式的体感反馈,提升虚拟场景的真实感。VR 飞行模拟器通过平台复现飞行姿态变化,配合 VR 头显,让用户体验驾驶飞机的真实感受,适用于飞行员培训、航空科普等场景。AR 维修培训中,平台可模拟设备的运动状态,如机械臂的转动、阀门的开关,配合 AR 眼镜,引导维修人员完成操作训练,提升实操能力。此外,六自由度平台还可用于游戏娱乐,通过与游戏内容的联动,复现游戏中的动作与场景,如赛车驾驶、太空漫游,为用户带来身临其境的娱乐体验。
六自由度平台可用于模拟各类振动环境,对电子设备、仪器仪表等产品进行抗振动测试。平台按照设定的振动参数运行,让被测产品处于模拟的振动环境中,观察产品的运行状态与结构稳定性。测试过程可全程记录相关数据,便于后续分析产品的性能表现。这种模拟测试可以在实验室内完成,不受外界环境限制,能够快速完成多组测试实验,为产品的可靠性优化提供数据支持。
平台在运行时可搭配数据采集系统,实时记录各支链的运行行程、设备负载等相关信息,方便使用者掌握设备的工作状态。采集到的数据可以进行存储与整理,用于后续的运行分析与参数优化。在工业生产场景中,这些数据能够帮助工作人员了解设备的运行效率,及时调整作业参数,适配生产线的节奏。数据采集系统的接入方式灵活,不会对平台的正常运行造成影响,适合长期作业场景下的状态监测。 不少汽车驾驶模拟器都采用了六自由度平台来还原路面颠簸和转弯侧倾。
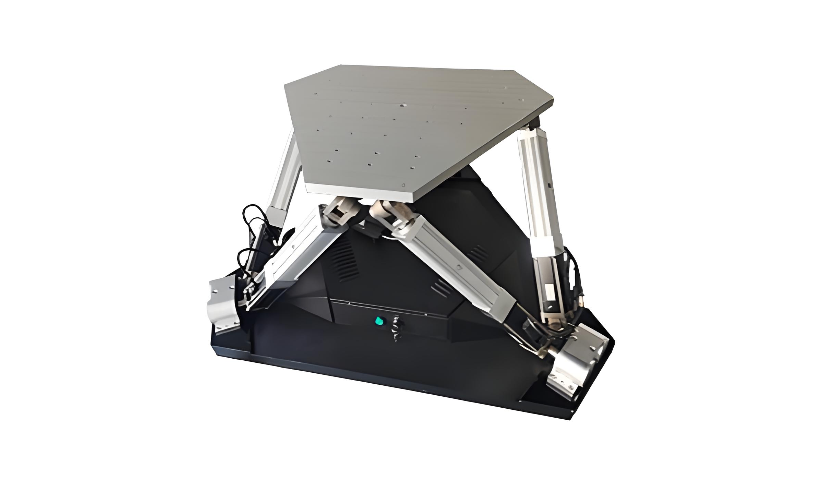
六自由度平台替代传统单轴运动设备的趋势,**在于多自由度协同控制带来的场景适配能力提升,覆盖工业、科研、娱乐等多个领域。在模拟测试领域,单轴设备*能实现单一方向的运动,无法复现真实环境中的复杂姿态,而六自由度平台可同时模拟平移与旋转,提供更真实的测试环境。在精密装配领域,单轴设备难以完成空间多维度的对接任务,六自由度平台通过多轴协同,实现微米级定位,提升装配精度与效率。此外,六自由度平台的可编程特性使其适配多样化的工艺需求,通过调整控制参数,快速切换运动模式,降低换线成本,适配柔性生产线的发展需求。台面预留了多个设备安装接口,便于各类负载的快速固定。大型六自由度平台定制
平台运动范围需结合负载重量与重心高度进行设定。株洲六自由度平台品牌
和电流环的输入、输出、反馈没有任何联系。而电流环是在驱动器内部形成的,即使没有电机,只要在每相上安装模拟负载(例如电灯泡)电流环就能形成反馈工作。谈谈PID各自对差值调节对系统的影响:1、单独的P(比例)就是将差值进行成比例的运算,它的***特点就是有差调节,有差的意义就是调节过程结束后,被调量不可能与设定值准确相等,它们之间一定有残差,残差具体值您可以通过比例关系计算出。。。增加比例将会有效减小残差并增加系统响应,但容易导致系统激烈震荡甚至不稳定。。。2、单独的I(积分)就是使调节器的输出信号的变化速度与差值信号成正比,大家不难理解,如果差值大,则积分环节的变化速度大,这个环节的正比常数的比例倒数我们在伺服系统里通常叫它为积分时间常数,积分时间常数越小意味着系统的变化速度越快,所以同样如果增大积分速度(也就是减小积分时间常数)将会降低控制系统的稳定程度,直到**后出现发散的震荡过程,。。。这个环节**大的好处就是被调量**后是没有残差的。。。3、PI(比例积分)就是综合P和I的***,利用P调节快速抵消干扰的影响,同时利用I调节消除残差。。。4、单独的D(微分)就是根据差值的方向和大小进行调节的。株洲六自由度平台品牌