商机详情 -
公交车360全景摄像头厂家
(第2篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
(2)动态风险预判:基于AIS系统(船舶自动识别系统)、GPS定位数据,计算障碍物轨迹、ZUI小会遇点(DCPA)及到达时间(TCPA),结合国际避碰规则(COLREG)给出转向建议,响应时间≤0.3秒。
3. 作业流程智能化与远程管控
(1)离靠泊辅助:提供靠岸距离实时显示(如0~7m近场监控),速度过快或距离过近时自动告警,辅助船员精细操控;支持历史轨迹回放(米级精度),用于作业复盘与安全审查。
(2)云端协同管理:通过4G/以太网接口接入智慧云平台,管理人员可远程监控船舶状态(航速、航向、设备故障),并下发调度指令,存储视频数据支持30天循环覆盖。
二、核X优势:技术融合驱动安全与效率升级
相比单一影像或雷达方案,该系统通过“软硬协同+算法优化”实现三大突破:
1. 感知精度与可靠性双提升
(1)多传感器数据融合:激光雷达(点云数据)负责远距离高精度测距,毫米波雷达(抗干扰强)捕捉动态目标速度,摄像头提供视觉细节,三者数据通过智驾域控制器(如KTC300E) 实时融合,环境感知准确率>98%。
广州精拓破J了船舶领域不同结构船体的全景拼接难题,更将这一技术逻辑延伸至大型建筑物与桥梁领域.公交车360全景摄像头厂家
360全景
(第3篇)AI360全景影像系统双光融合定制解决方案
4. 多接口扩展能力设备提供丰富的物理接口,支持灵活接入各类外设
扩展性优势:可根据客户需求定制化集成雷达、称重系统、红外感应等设备,打造专属解决方案。
二、产品技术参数归纳表
协议
通讯协议:支持JT/T 808-2019、JT/T 1078-2016、苏标DB 32/T3610.3-2019,以及《道路运输车辆卫星定位系统视频通信协议》。
系统
操作语言与系统:操作语言为中文,采用Linux系统。
主机核心板
CPU:四核Cortex A55。
GPU:G52 2EE,支持OpenGL ES 1.1/2.0/3.2、Vulkan 1.1、OpenCL 2.0。
NPU:RK NPU,算力0.8 Tops。
存储
运存(RAM):1GB。
闪存(EMMC):4GB。
热成像相机
分辨率:640×512。
焦距:9.1mm。
FOV:48°×39°。
AI参数:3T算力,支持RS485输出、AHD视频输出,可实现人车识别目标与距离输出。
视频输入输出
视频制式:PAL/NTSC。
图像压缩标准:H.264。
视频输入:8路720P AHD M12-4航空头接口视频输入。
视频输出:2路高清AHD/CVBS M12-4航空头接口输出,支持视频流。
分辨率:数字高清720P,支持主码流录像、子码流4G网传。
音频输入输出
音频输入:1路DMS音频输入或麦克风。
音频输出:1路音频输出。
360度全景影像系统加装360全景影像系统通过4G链路实现本地设备与云端平台的实时数据交互,打破单设备信息孤岛,构建全局化管理体系.
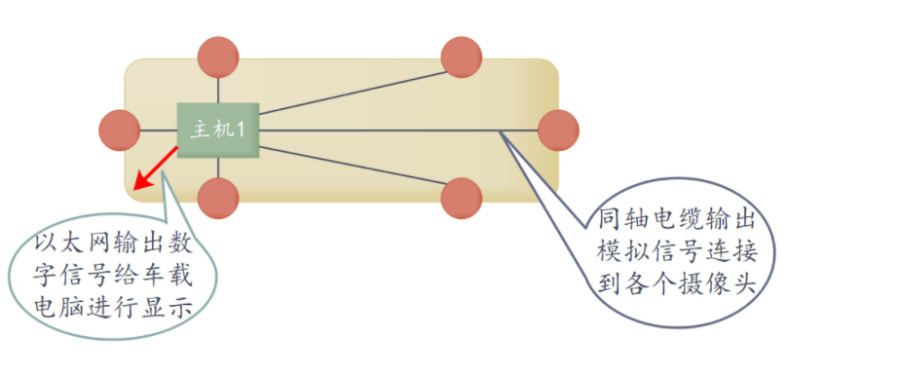
(第4篇)解决方案视角下的船舶360全景预警系统与码头停泊管理系统融合方案
数字孪生技术:码头物理空间的虚拟镜像,实现可视化决策与场景模拟;
边缘计算技术:本地数据处理降低传输延迟,提升系统实时响应能力;
5G通信技术:高速实时传输保障船岸数据协同的稳定性;
数据安全技术:加密传输、权限分级、备份恢复多维度保障数据安全。
2.落地难点解决方案
环境适配难点:选用IP68级、宽温、抗盐雾抗振动设备,适应港口复杂环境;
系统兼容难点:采用GB28181、JT808、API等标准化接口,实现与现有系统无缝对接;人员操作难点:开展定制化操作培训,简化界面设计,降低使用门槛;
成本控制难点:模块化设计+分阶段部署,降低初期投入;通过事故率降低、效率提升实现长期成本回报。
收尾总结
船舶360全景预警系统与码头停泊管理系统融合作为一套完整的解决方案,通过需求洞察、技术路径设计、技术保障与落地支撑的全链条构建,为港口提供了从安全到效率、从管理到合规的全方W升级方案。该方案不JIN具备技术的先进性,更具备落地的可行性,能够为港口数字化转型提供坚实支撑,实现港口运营的高质量发展。
(第5篇)8路360全景影像定制定制解决方案:基于技术逻辑的适配应用场景深度分析
该类产品重点满足:
作业区域几何中心对齐;
左右画面拼接缝无错位;
“井”字格标定线对称分布;
施工验收标准可量化;
复杂工况下画面保持一致性。
1.2标准化商用车场景
重卡、公交车、物流车等标准化商用车,车身左右轴距一致,驾驶场景高度依赖对车身中心、转弯半径、侧方障碍物的判断。尤其在城市道路、物流园区、场站、狭窄路口等环境中,驾驶员需要实时掌握车辆两侧与地面的空间关系。
针对该类场景,8路360全景影像定制定制解决方案可采用前2后2+左右2的8路对称布局,实现“车身中心—地面投影”的精Z映射。系统可支持:
俯视全景模式;
单路特写模式;
转弯辅助视图;
侧方盲区监测;
低速泊车与场站调度辅助。
在技术指标上,该类方案强调亚像素级拼接误差控制,通常要求拼接误差控制在较低范围内,例如参考文本中提到的<10像素级别,以满足商用车对距离判断和轨迹控制的需求。同时,系统还需适配JT/T808等车载协议,便于与车辆平台、调度系统或安全管理系统联动。 AI360全景影像集成系统定制方案理念:硬件模块化+协议标准化+云端协同化.

(第3篇)AI360全景影像系统双光融合定制解决方案
2. 热成像AI视觉功能
热成像AI视觉功能:设计一路前视AI热成像相机,内置3T高算力AI模块,配套640*512高分辨率热成像相机,可在无光、强光、粉尘、雾霾等恶劣场景ZUI远可识别40m外行人,通过与可见光360°的结合,可大D提高商用车在不同场景下的行车安全。
采用640×512高分辨率红外热成像相机 + 内置3T算力AI模块,突破传统可见光成像局限,适用于无光、强光、雾霾、粉尘等恶劣环境。
(1)目标识别能力ZUI远可识别40米外行人ZUI远可识别100米外机动车输出识别目标类型(人/车)及其距离信息至主机
(2)双光融合优势热成像与可见光图像数据融合分析提升低能见度场景下目标检测准确率昼夜无缝切换,全天候运行稳定可靠
(3)输出方式RS485接口传输目标信息(类型+距离)AHD模拟视频输出供本地查看支持与主机联动进行声光报警典型价值:特别适用于夜间运输、山区道路、沙尘天气等高风险作业场景。
3. 车联网与车辆数据采集功能
车联网功能:支持车辆CAN信息采集与处理, 获取车辆GPS定位、速度、称重数据,作业里程统计、时长统计、状态信息统计。集成北斗/GPS双模定位与CAN总线通信,实现车辆运行状态实时监控与数据上传。
360全景拼接技术通过多摄像头画面拼接实现大范围全域监控,细节捕捉能力,满足实时监测,事件追溯的核X需求.公交车360全景摄像头厂家
AI360全景影像多路视频拼接技术通过"硬件协同采集-算法智能融合-场景化输出”,实现看得懂,能预警,可管理.公交车360全景摄像头厂家
(第1篇)机器人360全景影像集成定制解决方案适配考量全指南
引言
在机器人智能化作业场景中,360全景影像系统已成为提升环境感知、导航避障能力的核X配置,但机器人独特的机身结构、算力分配及作业特性,使其对影像系统的适配性要求远高于常规车载场景。为确保系统稳定落地、发挥核X价值,需针对机器人特性打造专属的机器人360全景影像集成定制解决方案,从硬件适配、传输性能、软件协同等多维度精Z考量。
一、硬件尺寸与安装结构适配考量
1.摄像头空间适配
机器人机身结构(如外形布局、机械臂位置)会直接压缩摄像头安装空间,需重点关注以下两点:
安装位空间匹配:需根据机器人预留安装位的尺寸参数(如窄身巡检机器人侧面2cm宽安装槽),定制体积适配的摄像头,避免因摄像头直径(如常规3cm款)过大导致无法嵌入,或安装后与运动部件碰撞。
视场角与安装区域适配:小型机器人需180°以上大视场角摄像头减少盲区,但大视场角镜头模组尺寸更大,需提前评估机器人头部安装区域的容纳能力,避免因空间不足导致画面采集不全。
公交车360全景摄像头厂家