商机详情 -
油罐车360全景环视设备品牌
(第1篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统通过多路广角/鱼眼摄像头采集环境图像,在边缘端完成畸变校正、动态拼接和AI增强处理后,以标准ONVIF协议输出至NVR、监控平台或云端管理系统。该过程涉及复杂的软硬件协同与网络交互,任一环节瓶颈均可能导致成像延迟高、画面卡顿、响应滞后等问题。以下从四大维度深入剖析影响成像显示速度的核X因素:
一、网络环境与传输链路——数据通路的“高速公路质量”
1.网络带宽与稳定性
带宽需求测算:单路1080P@30fps视频流采用H.265编码约需2~4Mbps;典型AI360系统含4~6路鱼眼摄像头,总码率可达12~24Mbps;若支持HDR、高帧率(如60fps)或双码流,则峰值带宽可能突破40Mbps。ONVIF依赖以太网传输,带宽不足或波动会直接导致视频流卡顿。例如,6路1080P视频需千兆网口支持,若带宽被其他数据占用(如4G/5G模块的远程控制指令),可能造成传输延迟。
带宽竞争问题:在集成远程控制、OTA升级、传感器数据上传等多功能的智能设备中(如自动驾驶挖掘机、电动矿车),若未实施QoS策略,视频流易被其他业务抢占带宽资源。
当施工现场出现突发状况,管理人员通过远程监控掌握情况,并下达调度,整改指令,大幅缩短应急响应周期.油罐车360全景环视设备品牌
360全景
(第1篇)非对称船舶360全景预警系统定制的全流程
非对称船舶360全景预警系统定制的全流程可以拆解为立项、模拟安装、实装、船厂验收四大阶段,每个环节都有对应的核X动作和关键注意事项。
一、立项阶段这个阶段的核X是把非对称船体的特殊需求先锁死,避免后续走对称系统的老路。核X动作:
1.完成船体结构测绘,标记出所有非对称结构(如单侧外飘甲板、非对称吊臂、偏心舷梯等)的尺寸和坐标。
2.结合R151认证要求,输出功能需求清单,明确盲区监测与360全景的集成逻辑。
3.敲定硬件选型:选用水平视场角≥170°的超广角鱼眼摄像头,防护等级不低于IP69K,适配船级社要求的宽温工作范围。关键注意事项:非对称船体不能直接套用传统对称等距摄像头布局方案,必须根据船体突出结构单独定制摄像头点位,否则会出现局部盲区过大、拼接畸变超标的问题。
二、模拟安装阶段这个阶段是在岸上完成全流程预演,把90%的现场调试问题提前排除。核X动作:
1.1:1还原船体非对称结构的模拟环境,按照预设点位固定所有摄像头,完成接线和主机通电。
2.执行鱼眼畸变校正,用棋盘格标定板统一所有摄像头的焦距和像素偏移量,空间映射J度控制在±2cm以内。
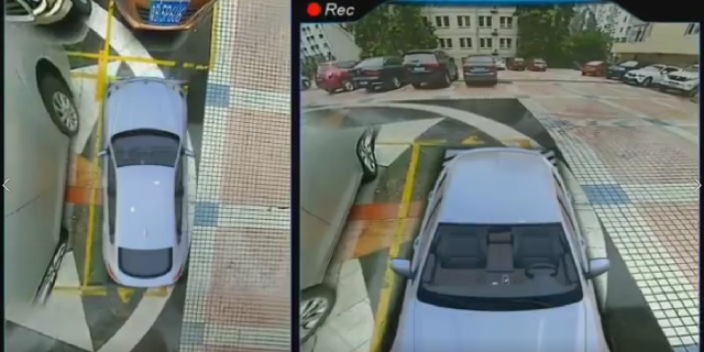
压裂车360全景影像系统品牌精拓智能AI360全景影像集成系统后台可进行车辆定位追踪,历史轨迹回放,预警统计分析.
(第2篇)机器人360全景影像集成定制解决方案适配考量全指南
2.固定结构与接口适配机器人机身材质、走线逻辑与车辆差异明显,需针对性优化固定与布线方案:定制化安装支架:避免使用通用车型支架,根据机器人机身材质(碳纤维、铝合金等)、表面弧度定制专Y支架,确保摄像头在机器人运动过程中无移位、脱落风险。线束与接口优化:针对机器人内部紧凑的走线空间,定制纤细型线束与小型化接口,避免因线束过粗、接口体积过大无法穿过走线通道,或占用核X部件安装空间。
二、图传实时性适配考量
机器人实时导航、避障对影像传输的低延迟要求极G,需从硬件性能与传输链路双维度优化:
1.硬件算力匹配机器人主控芯片算力有限,需根据其解码处理能力定制影像参数:分辨率与帧率适配:避免配置超出机器人算力的4K/30fps高规格影像流,需结合主控芯片性能定制合理的分辨率与帧率,防止画面延迟、卡顿。
2. 传输带宽与优先级优化通信接口适配:针对机器人常用的USB2.0、CAN总线等低带宽接口,定制压缩率适配的影像流,避免因带宽不足导致画面丢包、花屏甚至传输中断。
(第1篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
一、功能应用:多场景智能感知与决策支持
系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控,核X功能覆盖三大维度:
1. 全时段无盲区环境监控
(1)360°全景视野构建:通过6个广角摄像头(鱼眼镜头,视角≥200°) 与激光雷达(探测距离0.2m~50m)、毫米波雷达(0.2m~40m) 协同,实时拼接船舶/车辆周边环境影像,支持特写巡航+全景分屏(如上下180°画面)、俯视图+多视角切换(侧视、后视等),消除传统监控中“视觉死角”问题。
(2)恶劣环境适配:设备防护等级达IP67/IP68,支持-40℃~70℃工作温度,在雨雾、沙尘、夜间等场景下,通过夜视摄像头+雷达数据补偿,确保成像清晰度与障碍物识别稳定性。
2. 智能障碍物识别与碰撞预警
(1)多目标实时检测:AI算法融合影像与雷达数据,可识别行人、船舶、码头设施、航标等障碍物,测距精度达0.5m,并通过红色/绿色警戒线标注安全距离(如靠泊时距离岸边<阈值触发语音告警)。
精拓智能AI360全景影像集成系统定制方案:定制化=精Z解决痛点.定制方案同时满足功能需求与监管要求.

(第6篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
总结:
非对称全景拼接方案从技术突破到实际价值非对称全景拼接方案通过"硬件定制化布局+算法场景化优化"的创新架构,在船舶领域实现了三大价值跃升:
1,从对称到非对称:突破传统对称拼接的局限,针对船舶特殊结构实现Z优摄像头布局
2,从显示到预警:将全景影像从单纯的"可视化工具"升级为"安全预警系统"
3,从单一到全链路:构建"无死角监控-精Z识别-智能预警-数据回溯"的完整安全保障链条
非对称全景拼接方案ZUI终使船舶驾驶获得"数字副驾"级别的辅助能力,既解决了传统对称拼接的盲区覆盖与画面畸变问题,又通过多传感器融合与AI决策将全景影像从“可视化工具”升级为“安全预警系统”,ZUI终实现“无死角监控-精Z识别-智能预警-数据回溯”的全链路安全保障。明显提升海上作业的安全性和效率,代B了航海监控技术从"被动显示"到"主动安全"的重要突破。
AI360全景影像多路视频拼接技术通过"硬件协同采集-算法智能融合-场景化输出”,实现看得懂,能预警,可管理.压裂车360全景影像系统品牌
精拓智能AI360全景影像集成系统通过4G模块实现车辆状态,预警数据的实时上传.油罐车360全景环视设备品牌
(第1篇)机器人360全景影像集成定制解决方案适配考量全指南
引言
在机器人智能化作业场景中,360全景影像系统已成为提升环境感知、导航避障能力的核X配置,但机器人独特的机身结构、算力分配及作业特性,使其对影像系统的适配性要求远高于常规车载场景。为确保系统稳定落地、发挥核X价值,需针对机器人特性打造专属的机器人360全景影像集成定制解决方案,从硬件适配、传输性能、软件协同等多维度精Z考量。
一、硬件尺寸与安装结构适配考量
1.摄像头空间适配
机器人机身结构(如外形布局、机械臂位置)会直接压缩摄像头安装空间,需重点关注以下两点:
安装位空间匹配:需根据机器人预留安装位的尺寸参数(如窄身巡检机器人侧面2cm宽安装槽),定制体积适配的摄像头,避免因摄像头直径(如常规3cm款)过大导致无法嵌入,或安装后与运动部件碰撞。
视场角与安装区域适配:小型机器人需180°以上大视场角摄像头减少盲区,但大视场角镜头模组尺寸更大,需提前评估机器人头部安装区域的容纳能力,避免因空间不足导致画面采集不全。
油罐车360全景环视设备品牌