商机详情 -
叉车360全景影像系统哪个牌子好
(第3篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统需通过FPGA+AI芯片实时完成多路鱼眼图像的畸变校正、动态拼接(延迟需控制在60ms内)。若处理单元算力不足(如边缘计算平台性能受限),会导致拼接延迟累积,影响显示速度。此外,摄像头内参配置错误或未升级,可能引发图像校正耗时增加。
2.设备兼容性与接口速率
ONVIF协议一致性:
其影响机制为:不同厂商对Profile S/T的支持程度不一,部分设备返回非标准SDP描述,这会导致客户端解析失败或反复重连。对应的解决方案是通过ONVIF Device/Client Test Tool进行合规性验证。
网口速率限制:
影响机制表现为:百兆网口Z大吞吐JIN100Mbps,无法承载多路高清视频流。解决方案是强制采用1000BASE-T千兆以太网,并优先选用工业级PHY芯片。
PoE供电能力:
影响机制是在IEEE802.3af/at标准下供电不足,可能导致摄像头工作不稳定。解决方案为使用PoE++(802.3bt)或外接电源以保障稳定运行。
ONVIF设备需匹配标准化接口,网口模块或后端显示设备存在协议兼容性问题(如不同厂商对ONVIF协议的实现差异),可能导致数据传输中断或重协商,降低传输效率。 船舶360全景对称拼接采用球面投影对称融合算法,实现拼接缝≤2像素,直线畸变率降低30%.叉车360全景影像系统哪个牌子好
360全景
(第1篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
一、硬件适配:极端环境下的盲区监测“眼睛”针对船舶、工程车等复杂场景的物理限制,系统通过高防护硬件与多传感器融合构建基础感知能力:
环境适应性:设备防护等级达IP67/IP68(激光雷达可选IP69K),支持-40℃~85℃宽温工作,抗盐雾、振动、粉尘,可在船舶海上腐蚀、工程车工地颠簸等场景稳定运行。
摄像头与传感器配置:
船舶场景:五目全景摄像头抱杆顶部安装,单次采集覆盖360°无拼接;标配6路广角摄像头+毫米波雷达,可选激光雷达(探测距离0.2m-50m),并支持AIS系统、水质控制器等多接口接入,消除水面及码头周边盲区。
工程车场景:采用“特写+全景”分屏切换模式,通过智驾域控制器(KTC300E)融合激光雷达、摄像头、毫米波雷达,实现±2cm坐标映射J度的360°无死角覆盖,精细识别工地人员、障碍物。
二、算法定制:场景化功能解决“看不见”的隐患基于不同场景的盲区风险特点,系统通过动态感知算法与智能预警机制主动规避危险:
叉车6路360全景影像系统公司当施工现场出现突发状况,管理人员通过远程监控掌握情况,并下达调度,整改指令,大幅缩短应急响应周期.
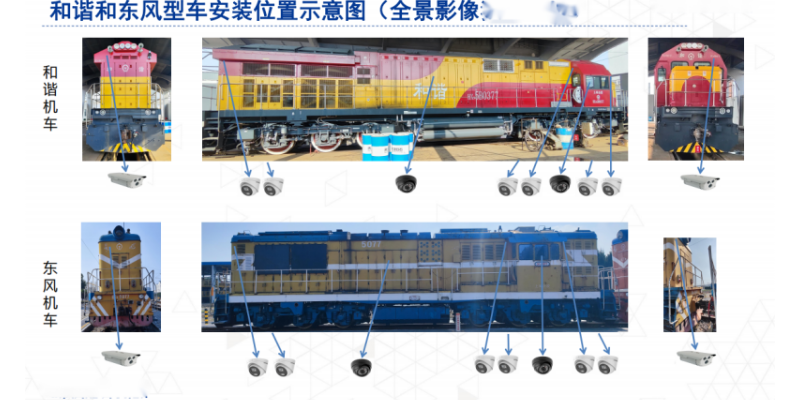
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
(第1篇)AI360全景影像系统双光融合定制解决方案
一、产品功能介绍(按模块分类)
AI360全景双光融合定制设备是一款集热成像视觉、可见光AI视觉、车联网技术于一体的智能车载安全监控系统,专为商用车辆在复杂环境下的行车安全设计。其核X功能涵盖多模态感知、智能预警、远程运维和高精度定位等,全M满足现代智能交通对安全性、智能化与可扩展性的需求。
热成像多光谱AI视觉安全监控系统采用高性能的图像处理芯片,它的NPU算力为0.8T, 并基于LINUX操作系统开发,符合国标808/1078等协议标准,能实时跟踪故障情况,支持远程参数查询、设置等智能运维功能,集卫星定位、热成像与可见光视频监控、AI智能算法和车辆网技术应用为一体的高性价可适应弱光、强光等恶劣场景的视觉智能终端系统。
1. 可见光AI视觉功能
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
广州精拓的360全景定制方案,本质上是车载360全景体验与监控级感知技术的跨界融合创新.
(第3篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
(2)硬件冗余设计:支持≥6个摄像头+激光雷达/毫米波雷达组合,关键部件(如摄像头、雷达)支持热备份,避免D点故障导致系统失效。
2. 场景化定制与快速部署
(1)模块化配置:根据船舶吨位、作业场景(如港口停泊、远洋航行)定制传感器布局,例如高速场景增加激光雷达以扩展探测范围(ZUI远150m),近场作业强化毫米波雷达密度。
(2)接口兼容性强:支持接入AIS、GPS、雷达系统等第三方设备,通信协议(如RS485、Ethernet)开放,可与现有船舶管理系统无缝对接,部署周期缩短30%。
3. 全生命周期成本优化
(1)降低事故风险:通过提前预警与盲区消除,据类似项目数据,可减少30%以上的碰撞事故,单起事故挽回损失超百万元。
(2)运维便捷性:支持U盘/OTA远程升级算法,无需现场拆机;故障自诊断功能可实时上报异常部件,维护响应时间缩短至2小时内。 通过360全景与DSM司机行为监测的深度融合,系统实现了“车周环境可见化”与“驾驶状态透明化”的双重目标.车辆改装360影像系统生产厂家
360全景影像集成系统定制化云台管理方案可实现全量数据云端汇总分析,为运营决策提供数据支撑.叉车360全景影像系统哪个牌子好
(第5篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
2.硬件与协议
适配选用工业级网口模块(支持-30℃~+85℃宽温环境),并通过ONVIF协议一致性测试确保多品牌设备兼容;升级至5G网络或采用双网口冗余设计,提升传输可靠性。
3.系统架构优化
采用“本地拼接+网络传输”架构,在设备端完成全景合成后再通过ONVIF输出,减少云端处理压力;集成动态带宽分配算法,根据视频复杂度实时调整码率。
以上因素相互关联,需结合具体应用场景(如商用车队、工程机械)进行系统性调试,例如在矿山场景中需重点优化抗干扰设计与边缘计算性能,而在远程车队管理中则需优先保障网络稳定性与云端协同效率。AI360全景影像系统的ONVIF网络传输不*是简单的“视频推流”,而是涵盖图像处理、嵌入式系统、网络工程、电磁兼容等多个领域的系统工程。唯有从“芯片-设备-网络-平台”全栈协同优化,方能实现真正意义上的低延迟、高清晰、强稳定的全景视觉体验。 叉车360全景影像系统哪个牌子好