商机详情 -
3D360全景影像设备哪个牌子好
(第3篇)360全景对称与非对称拼接融合的技术方案
建筑物局部作业监控:针对建筑物的施工区域或局部维修场景,提供高精度的全景监控,确保作业安全。
远距离非对称拼接技术实现方案
1.硬件布局与选型
非对称摄像头布局:针对不规则结构的目标物体,采用差异化的摄像头配置,如船舶的驾驶舱5路覆盖前向及侧前方、船尾2路聚焦盲区;建筑物的高点布置变焦摄像头,重点覆盖关键区域。
摄像头参数:选择支持变焦功能的监控级摄像头,分辨率≥4K,长焦端视场角≥30°,支持远距离细节捕捉(如1000米外的船舶标识)。
拼接主机性能:选用集成多目芯片内拼技术的主机,支持至少8路视频输入,采用国内自主研发的多路视觉拼接ASIC芯片,实现多路图像一次拼接成像,减少90%传输带宽占用。
2.算法优化与拼接流程
多传感器数据融合:融合摄像头、雷达、AIS等多传感器数据,利用激光雷达的点云数据进行远距离高精度测距,毫米波雷达捕捉动态目标速度,摄像头提供视觉细节,环境感知准确率≥98%。
动态目标识别与跟踪:采用AI算法对远距离目标进行识别和跟踪,如船舶的DCPA(ZUI近会遇距离)和TCPA(ZUI近会遇时间)计算,结合国际避碰规则给出转向建议。
360全景主机通过IP67防护,电磁抗扰,极端温度测试,满足复杂工况下的长期稳定运行.3D360全景影像设备哪个牌子好
360全景
(第5篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
2.硬件与协议
适配选用工业级网口模块(支持-30℃~+85℃宽温环境),并通过ONVIF协议一致性测试确保多品牌设备兼容;升级至5G网络或采用双网口冗余设计,提升传输可靠性。
3.系统架构优化
采用“本地拼接+网络传输”架构,在设备端完成全景合成后再通过ONVIF输出,减少云端处理压力;集成动态带宽分配算法,根据视频复杂度实时调整码率。
以上因素相互关联,需结合具体应用场景(如商用车队、工程机械)进行系统性调试,例如在矿山场景中需重点优化抗干扰设计与边缘计算性能,而在远程车队管理中则需优先保障网络稳定性与云端协同效率。AI360全景影像系统的ONVIF网络传输不*是简单的“视频推流”,而是涵盖图像处理、嵌入式系统、网络工程、电磁兼容等多个领域的系统工程。唯有从“芯片-设备-网络-平台”全栈协同优化,方能实现真正意义上的低延迟、高清晰、强稳定的全景视觉体验。 3D360全景影像设备哪个牌子好广州精拓的360全景定制方案,本质上是车载360全景体验与监控级感知技术的跨界融合创新.
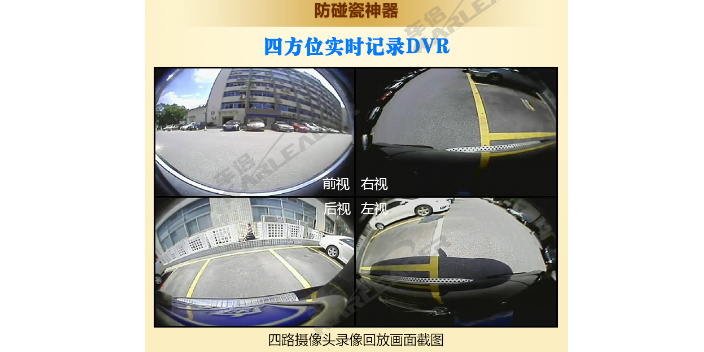
(第3篇)AI360全景影像系统双光融合定制解决方案
2. 热成像AI视觉功能
热成像AI视觉功能:设计一路前视AI热成像相机,内置3T高算力AI模块,配套640*512高分辨率热成像相机,可在无光、强光、粉尘、雾霾等恶劣场景ZUI远可识别40m外行人,通过与可见光360°的结合,可大D提高商用车在不同场景下的行车安全。
采用640×512高分辨率红外热成像相机 + 内置3T算力AI模块,突破传统可见光成像局限,适用于无光、强光、雾霾、粉尘等恶劣环境。
(1)目标识别能力ZUI远可识别40米外行人ZUI远可识别100米外机动车输出识别目标类型(人/车)及其距离信息至主机
(2)双光融合优势热成像与可见光图像数据融合分析提升低能见度场景下目标检测准确率昼夜无缝切换,全天候运行稳定可靠
(3)输出方式RS485接口传输目标信息(类型+距离)AHD模拟视频输出供本地查看支持与主机联动进行声光报警典型价值:特别适用于夜间运输、山区道路、沙尘天气等高风险作业场景。
3. 车联网与车辆数据采集功能
车联网功能:支持车辆CAN信息采集与处理, 获取车辆GPS定位、速度、称重数据,作业里程统计、时长统计、状态信息统计。集成北斗/GPS双模定位与CAN总线通信,实现车辆运行状态实时监控与数据上传。
(第1篇)8路AI360全景影像系统样品测试6大流程
根据8路AI360全景影像系统的功能模块,样品测试流程可分为以下六个核X阶段,覆盖硬件、软件、360°全景拼接与显示测试,云台管理与云平台对接测试,集成功能及环境可靠性验证:
一、硬件模块单独测试
1.防爆摄像头测试
外观与结构检查:确认摄像头外壳防爆标识(如ExdIIBT6)、密封性(IP69K防护等级)及线材防爆认证(需符合GB3836.1标准)。
成像性能测试:分辨率(≥200万像素,)、夜视效果(0.008lux低照度彩色成像,)及红外补光距离(1030米,)。
畸变校正:使用棋盘格标定板检测广角镜头畸变率(≤1%)。
2.核X硬件接口测试
接口兼容性:验证RS232、RJ45网口(支持ONVIF协议,)、CAN总线等接口通信稳定性(连续通信24小时无丢包,)。
4G模块测试:插入物联卡后,测试信号强度(≥90dBm,)、数据传输速率(上传≥2Mbps)及APN自动配置功能。
二、软件功能验证
1.基础系统功能测试版本与编码确认:检查主机序列号(11位编码规则)及固件版本一致性,通过专Y密码进入系统设置(默认密码如7290)。
网络与定位测试:
PING通云台IP,确认4G/网口双传输通道切换正常。
GPS/北斗定位:冷启动定位时间≤30秒,定位精度≤1米。 船舶360全景拼接解决方案以对称+非对称双架构为核X,精Z覆盖从中小型船舶到远海大型特种船舶的全场景需求.

(第2篇)精拓智能AI360全景影像系统定制方案:工作原理与应用优越性
-一级预警:目标进入安全距离阈值时,触发语音提示(如"右侧有行人靠近")及LED灯闪烁;
-二级预警:目标进入危险区域时,启动车内蜂鸣器报警,同步放大对应侧摄像头画面,强制驾驶员关注风险。(3)网络传输与远程交互
-多协议数据传输:
-网口输出:支持ONVIF协议和RTSP视频流传输,可直接对接第三方安防平台或NVR存储设备;
-4G通讯与GPS定位:通过4G模块实现低延迟视频上传(支持1080P高清画质),结合GPS实时回传车辆位置、速度等运行数据至云端管理平台。
-云端远程控制:管理人员通过平台下发指令,实现车端设备远程唤醒、摄像头视角切换、录像调取等功能,支持对作业现场进行实时监控与应急干预(如远程触发声光报警驱离危险区域人员)。
二、应用场景与核X优越性
1.典型应用场景该系统适用于工程车辆(如渣土车、压路机)、港口机械(正面吊、堆高机)、特种作业车(油罐车、环卫车)等大型车辆,尤其在以下场景中表现突出:
(1)狭窄空间作业(如建筑工地、仓库)
-痛点:车辆体型庞大,转弯、会车时易因视野盲区碰撞障碍物或行人。
精拓智能AI360全景影像集成系统可配合甲方进行专网部署,定制中Y监控,远程管理及行驶状态数据分析功能.正面吊360影像系统品牌
针对结构规则的中小型船舶,采用4-8个摄像头对称分布,用车载360全景实时拼接技术,将各摄像头画面精Z融合.3D360全景影像设备哪个牌子好
(第1篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统通过多路广角/鱼眼摄像头采集环境图像,在边缘端完成畸变校正、动态拼接和AI增强处理后,以标准ONVIF协议输出至NVR、监控平台或云端管理系统。该过程涉及复杂的软硬件协同与网络交互,任一环节瓶颈均可能导致成像延迟高、画面卡顿、响应滞后等问题。以下从四大维度深入剖析影响成像显示速度的核X因素:
一、网络环境与传输链路——数据通路的“高速公路质量”
1.网络带宽与稳定性
带宽需求测算:单路1080P@30fps视频流采用H.265编码约需2~4Mbps;典型AI360系统含4~6路鱼眼摄像头,总码率可达12~24Mbps;若支持HDR、高帧率(如60fps)或双码流,则峰值带宽可能突破40Mbps。ONVIF依赖以太网传输,带宽不足或波动会直接导致视频流卡顿。例如,6路1080P视频需千兆网口支持,若带宽被其他数据占用(如4G/5G模块的远程控制指令),可能造成传输延迟。
带宽竞争问题:在集成远程控制、OTA升级、传感器数据上传等多功能的智能设备中(如自动驾驶挖掘机、电动矿车),若未实施QoS策略,视频流易被其他业务抢占带宽资源。
3D360全景影像设备哪个牌子好