商机详情 -
ADAS+360全景摄像头安装
(第1篇)非对称全景拼接方案的架构特征及其在船舶领域的应用价值
一、非对称全景拼接方案的架构特征
1.硬件架构特征
1.1差异化镜头布局设计
非对称摄像头配置:多镜头模组支持多路传感器灵活配置,采用"船头5路高密度+船尾2路特写"的差异化布局策略,实现船首盲区<2米、船周Z大盲区<1米的无死角覆盖;
船头/船尾关键区域:采用高密度部署,T5全景拼接主机,采用超广角镜头(水平视场角≥88°),搭配F1.0D光圈增强低光环境细节捕捉,解决靠泊时码头设施、小型船只的近距离监控难题。确保近距离无死角监控;
甲板/舷侧过渡区域:使用多目全景拼接摄像机,通过稀疏布局覆盖远端区域,避免桅杆、吊臂等设备遮挡导致的画面断裂;
镜头参数优化:超广角镜头(水平视场角≥88°)覆盖更广区域F1.0D光圈设计增强低光环境细节捕捉能力多目全景拼接摄像机:解决桅杆、吊臂等设备导致的画面断裂问题。
1.2多目芯片内拼技术
ASIC专Y芯片集成:采用国内自主研发的多路视觉拼接ASIC芯片
低延迟处理:实现多路图像一次拼接成像,减少90%传输带宽占用
单路视频传输:合并为单路视频传输,简化系统架构
动态场景适应:配合T5全景系统的拼接视频输入,确保人员/物体移动时的连续画面
定制方案硬件模块化:系统预留RJ45网口,CAN总线,RS485等接口,可根据需求扩展激光雷达,超声波传感器等设备.ADAS+360全景摄像头安装
360全景
(第2篇)360全景对称与非对称拼接融合的技术方案
近距离对称拼接技术实现方案
1.硬件布局与选型
对称摄像头布局:针对规则结构的目标物体,采用等数量摄像头对称分布,如船舶的前后左右各1路、建筑物的东南西北各1路,确保每个方向的视角覆盖一致。
摄像头参数:选择水平视场角≥170°的超广角鱼眼摄像头,分辨率≥1080P,支持低延迟采集(≤0.1秒),夜间红外补光距离≥50米。
拼接主机性能:选用集成高性能图像处理芯片的主机,支持至少4路视频输入,具备球面投影对称融合算法,拼接缝≤2像素,直线畸变率降低30%。
2.算法优化与拼接流程
畸变矫正:使用棋盘格标定板校正摄像头的鱼眼畸变,确保不同摄像头的焦距和像素偏移量统一,空间映射J度≤±2cm。
特征点匹配:采用SIFT或SURF算法进行特征点匹配,实现多画面的二维对齐,对齐误差≤1像素。
球面投影融合:将校正后的图像通过球面投影转换为鸟瞰视角,利用颜色校正和融合技术,消除拼接缝,生成完整的360°全景俯视图。
3.功能拓展与应用场景
船舶靠泊辅助:实时显示船岸距离(如0-10米),速度过快或距离过近时自动告警,辅助船员精细操控。
工程车作业监控:消除车辆周围的近距离盲区,实时识别行人和障碍物,避免碰撞事故。 泥头车6路360全景影像系统厂家直销定制360全景模块配置组合:全M安全型模块+4G车载智能终端模块+云平台管理系统.
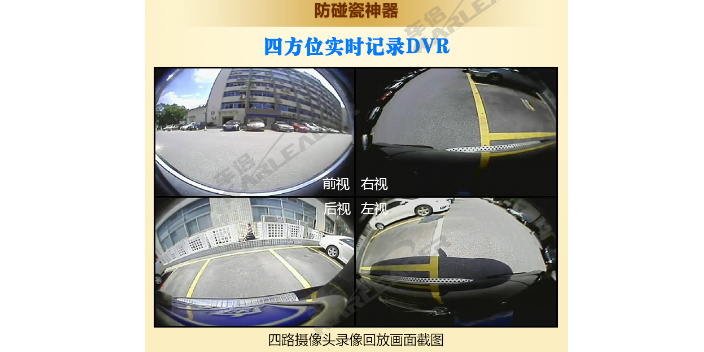
(第1篇)车侣智能AI360全景影像系统定制解决方案:破J视觉盲区的场景化方案
一、硬件适配:极端环境下的盲区监测“眼睛”针对船舶、工程车等复杂场景的物理限制,系统通过高防护硬件与多传感器融合构建基础感知能力:
环境适应性:设备防护等级达IP67/IP68(激光雷达可选IP69K),支持-40℃~85℃宽温工作,抗盐雾、振动、粉尘,可在船舶海上腐蚀、工程车工地颠簸等场景稳定运行。
摄像头与传感器配置:
船舶场景:五目全景摄像头抱杆顶部安装,单次采集覆盖360°无拼接;标配6路广角摄像头+毫米波雷达,可选激光雷达(探测距离0.2m-50m),并支持AIS系统、水质控制器等多接口接入,消除水面及码头周边盲区。
工程车场景:采用“特写+全景”分屏切换模式,通过智驾域控制器(KTC300E)融合激光雷达、摄像头、毫米波雷达,实现±2cm坐标映射J度的360°无死角覆盖,精细识别工地人员、障碍物。
二、算法定制:场景化功能解决“看不见”的隐患基于不同场景的盲区风险特点,系统通过动态感知算法与智能预警机制主动规避危险:
(第1篇)AI360全景影像系统双光融合定制解决方案
一、产品功能介绍(按模块分类)
AI360全景双光融合定制设备是一款集热成像视觉、可见光AI视觉、车联网技术于一体的智能车载安全监控系统,专为商用车辆在复杂环境下的行车安全设计。其核X功能涵盖多模态感知、智能预警、远程运维和高精度定位等,全M满足现代智能交通对安全性、智能化与可扩展性的需求。
热成像多光谱AI视觉安全监控系统采用高性能的图像处理芯片,它的NPU算力为0.8T, 并基于LINUX操作系统开发,符合国标808/1078等协议标准,能实时跟踪故障情况,支持远程参数查询、设置等智能运维功能,集卫星定位、热成像与可见光视频监控、AI智能算法和车辆网技术应用为一体的高性价可适应弱光、强光等恶劣场景的视觉智能终端系统。
1. 可见光AI视觉功能
可见光AI视觉功能:包含人脸识别、ADAS预警、DMS驾驶员监控、BSD行人/车辆盲区检测和360°AVM全景,对车辆周边环境和盲区进行覆盖。BSD预警系统的行人检测视觉算法,当车辆周边报警区有行人、障碍物时,主动进行语音报警提醒;设备支持6路摄像头输入;⽀持IO信号/以太网/RS485/RS232/USB/CAN通讯接口,可接外设雷达障碍物检测,可针对不同客户的不同需求不断优化升级。
360全景网口输出:符合ONVIF协议,配置百兆/千兆以太网模块,总带宽≥40Mbps,保障8路视频流稳定同步传输.

(中篇)车侣全志T5主控搭配定制AI360全景影像防爆系统,通过多维度技术创新与功能优化,为特种车辆构建了全方W的安全保障与智能化管理体系,具体分析如下:
例如,在矿区场景中,系统可通过扩展模块实现对大型机械摆动范围的精细监测,降低碰撞风险。
3,事故率量化改善经实际场景验证,系统部署后事故率直降40%,明显提升作业安全性。
三、全领域深度优化:适配高危场景,降低误报率
针对特种车辆作业环境的特殊性,系统从算法到硬件进行了全流程优化:
1,工矿场景适配
针对工程机械摆动、扬尘等痛点,优化算法以降低误报率。例如,在矿山机械作业中,系统可过滤扬尘干扰,精细识别真实障碍物。
2,油罐车专项防护
油罐车方案融入静电防护与电磁兼容设计,杜绝电火花风险,并通过Ex防爆双认证与IP67防水防尘等级,适应暴雨、粉尘、高温极寒等极端环境。
3,全天候安全闭环
系统已成功应用于矿区、港口、危化品运输等高危场景,形成覆盖作业全流程的安全闭环,为生命财产提供可靠保障。
精拓智能AI360全景影像集成系统定制方案:定制化=精Z解决痛点.定制方案同时满足功能需求与监管要求.泥头车6路360全景影像系统厂家直销
360全景拼接技术通过多摄像头画面拼接实现大范围全域监控,细节捕捉能力,满足实时监测,事件追溯的核X需求.ADAS+360全景摄像头安装
(第3篇)售后篇——AI360全景影像系统实现ONVIF网络传输时,影响成像显示速度的因素有哪些?
AI360全景影像系统需通过FPGA+AI芯片实时完成多路鱼眼图像的畸变校正、动态拼接(延迟需控制在60ms内)。若处理单元算力不足(如边缘计算平台性能受限),会导致拼接延迟累积,影响显示速度。此外,摄像头内参配置错误或未升级,可能引发图像校正耗时增加。
2.设备兼容性与接口速率
ONVIF协议一致性:
其影响机制为:不同厂商对Profile S/T的支持程度不一,部分设备返回非标准SDP描述,这会导致客户端解析失败或反复重连。对应的解决方案是通过ONVIF Device/Client Test Tool进行合规性验证。
网口速率限制:
影响机制表现为:百兆网口Z大吞吐JIN100Mbps,无法承载多路高清视频流。解决方案是强制采用1000BASE-T千兆以太网,并优先选用工业级PHY芯片。
PoE供电能力:
影响机制是在IEEE802.3af/at标准下供电不足,可能导致摄像头工作不稳定。解决方案为使用PoE++(802.3bt)或外接电源以保障稳定运行。
ONVIF设备需匹配标准化接口,网口模块或后端显示设备存在协议兼容性问题(如不同厂商对ONVIF协议的实现差异),可能导致数据传输中断或重协商,降低传输效率。 ADAS+360全景摄像头安装