商机详情 -
甘肃挂车主动安全预警系统联系方式
(第1篇)船舶360全景预警系统与码头停泊管理系统融合方案——构建港口全域智能安全管控体系
引言
港口作为全球贸易的核X枢纽,船舶靠泊与出港作业的高频次开展,使得传统管理模式下的视野盲区、信息不对称、预警不及时等安全隐患日益凸显,成为港口智能化升级的核X痛点。单一的船舶360全景预警系统或码头停泊管理系统,JIN能覆盖局部场景的安全需求,无法实现船岸协同的全流程安全保障。基于此,船舶360全景预警系统与码头停泊管理系统融合方案应运而生,通过技术与安全理念的深度融合,打造“船岸协同、全域感知、智能预警、精Z管控”的港口安全管理新范式。
一、感知层:构建船岸协同的全域感知网络
感知层是整个融合方案的数据基础,核X目标是打破船岸数据孤岛,实现船舶与码头全域环境的实时感知:
船舶端感知部署:在船舶驾驶台、船艏、船艉、左右舷部署360全景摄像头,搭配毫米波雷达、激光雷达等设备,实现船舶周边360°无盲区覆盖。同时采用AI动态错位补偿算法,即使在6级海况下,画面抖动也能控制在1像素以内,确保极端环境下感知数据的稳定性。 船舶360全景预警系统结合数字孪生模型为引航员提供精Z操控引导.甘肃挂车主动安全预警系统联系方式
主动安全预警系统
(第5篇)显控一体高度集成主动安全一体机定制解决方案
收尾总结
主动安全一体机定制解决方案通过精Z洞察工业车辆安全运营的三大痛点,以按需定制的视野覆盖、软硬协同的系统整合、主动预警的风险处置为核X价值,依托高性能的显控一体主机,为工业车辆提供了从盲区消除、风险预警到远程管理的全链条安全保障。该方案不*符合GB/T 38893-2020国家标准要求,更通过场景化落地验证了其在降低事故率、提升运营效率方面的明显效果,是工业车辆智能化安全升级的核X选择。 中国台湾物联网主动安全预警系统开发平台主动安全一体机采用显控一体高度集成设计,将影像处理,AI分析,告警控制,数据传输等功能整合于一台主机.
(第2篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
二、实现融合的技术路径:场景驱动的三层融合架构
1.感知层融合:场景化全域感知网络搭建
针对不同作业场景的感知需求,构建分层协同的感知网络:
靠泊场景:船舶端部署360全景摄像头与毫米波雷达,重点监测船艏与泊位、岸桥的相对位置;码头端在泊位边缘部署全景摄像头,与船舶端画面拼接形成泊位周边全域视图,通过PTP精确时间协议确保画面同步误差≤1ms;
出港场景:船舶端摄像头重点监测船艉与后方船舶、航道障碍物的距离,同时接入AIS数据获取周边船舶动态;码头端在航道入口部署激光雷达与全景摄像头,监测航道流量与障碍物状态;
恶劣海况场景:采用AI动态错位补偿算法,确保6级海况下画面抖动≤1像素,结合IP68级防护设备,保障极端环境下感知稳定性。
2.处理层融合:场景化智能分析与预警围绕不同作业场景的风险特征,实现精Z的数据分析与预警:
靠泊场景:融合船舶全景影像、AIS数据与码头泊位数据,通过AI视觉识别技术实时识别缆绳状态、泊位占用情况,结合DCPA/TCPA计算预判船舶与岸桥、泊位的碰撞风险,触发10m/5m/2m三级预警;
(第4篇)显控一体高度集成主动安全一体机定制解决方案
5.环境适应性:工作电压覆盖DC9V~32V,默认DC24V,适用于各类工业车辆;工作温度范围-20℃~70℃,满足低温冷库、高温户外等复杂作业场景需求;
6.功耗控制:不带摄像头时功耗≤10W,带摄像头时功耗≤16W,避免对车辆电源造成额外负载。
四、落地验证:场景化价值体现
在仓储物流、港口装卸、矿山运输等工业车辆高频作业场景中,该解决方案实现规模化落地:
在大型仓储园区,通过6路环视拼接+BSD盲区监测,叉车碰撞事故率降低72%,货物刮蹭损失减少65%;
在港口集装箱堆场,高配版一体机的4G+GPS功能实现了车队实时定位与视频远程监控,及时干预违规操作,安全运营效率提升40%;
在矿山运输场景中,限速开关输出功能有效避免了车辆在狭窄巷道因行人闯入引发的恶性事故.
主动安全一体机定制解决方案通过精Z洞察工业车辆安全运营的三大痛点,以按需定制的视野覆盖、软硬协同的系统整合、主动预警的风险处置为核X价值,依托高性能的显控一体主机,为工业车辆提供了从盲区消除、风险预警到远程管理的全链条安全保障。该方案不JIN符合GB/T38893-2020国家标准要求,更通过场景化落地验证了其在降低事故率、提升运营效率方面的明显效果. 叉车主动安全防水智能设备定制解决方案,构建了“智能感知-主动预警-远程管控”的完整安全体系.
(第1篇)BSD盲区监测预警与超声波雷达融合AI360全景解决方案中的应用场景及价值
主要应用的具体作业场景
1. 工程车辆场景(装载机、压路机、挖掘机)
BSD盲区监测预警:
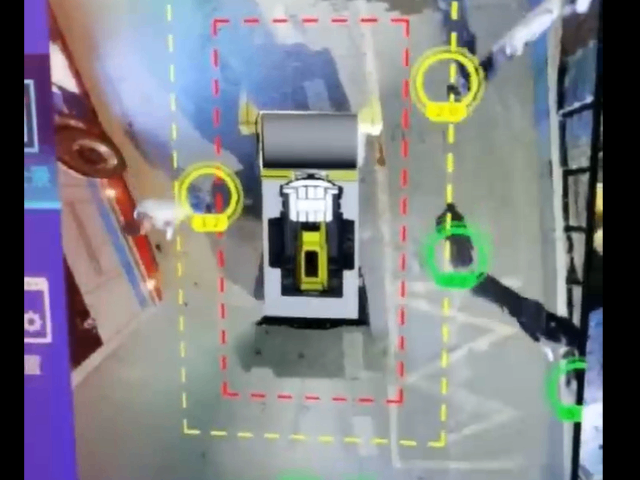
工地开阔区域作业时,监测25米范围内横穿的工人、往来的叉车,触发“人员靠近请注意安全”“大车危险”语音预警,同时放大对应区域画面,辅助驾驶员判断目标位置。
车辆转弯、倒车时,识别侧后方动态车辆,避免工程车因视野差引发的碰撞事故。
超声波雷达:
推土机、装载机在狭窄工地通道行驶时,探测车底的钢筋、石块等低矮静态障碍物,防止剐蹭底盘或碾压工具。
压路机在小区、道路施工时,精细探测路沿石、施工围挡的距离,辅助驾驶员控制碾压范围,避免损坏周边设施。融合价值:工程车多为大尺寸车型,盲区覆盖范围广,BSD负责动态人员、车辆的远距离预警,雷达负责静态低矮障碍物的近距离探测,二者结合实现“人车物”全目标防护。 应用层是船舶主动安全系统融合方案的价值落地环节,聚焦船舶靠泊与出港全流程,实现精Z管控与高效调度.甘肃挂车主动安全预警系统联系方式
通过场景功能匹配度,架构适配性,成本投入等多维度评估,确定Z适合的车载安全视频监控平台.甘肃挂车主动安全预警系统联系方式
(第2篇)激光雷达是如何集成到360全景影像系统?
三数据层面:三类融合架构
前融合(EarlyFusion)原理:在原始数据层面进行融合,将激光雷达点云投影到图像坐标系,与图像像素进行一一匹配,生成带深度信息的增强图像优势:保留ZUI原始的传感器数据,信息损失ZUI少劣势:计算量大,对硬件性能要求高,易受噪声干扰。
中融合(MidFusion)原理:在特征提取层面进行融合,分别对激光雷达和摄像机的数据提取特征(如激光点云的几何特征、图像的视觉特征),再将特征进行融合优势:兼顾信息保留与计算效率,是当前主流方案劣势:对特征提取算法的准确性依赖较高。
后融合(LateFusion)原理:在决策层面进行融合,两类传感器分别独L完成目标检测、识别,再通过算法对结果进行加权融合优势:计算量小,系统鲁棒性高,单个传感器故障不影响整体运行劣势:信息利用率低,可能出现决策冲T。
四算法层面:核X融合方法
基于投影的融合:将激光点云投影到图像上,利用图像的语义信息对点云进行分类和标注。
基于特征匹配的融合:提取图像的SIFT、HOG等特征与点云的几何特征进行匹配,实现目标的三维定位与识别。
甘肃挂车主动安全预警系统联系方式