商机详情 -
上海起重机主动安全预警系统开发商
(第4篇)显控一体高度集成主动安全一体机定制解决方案
环境适应性:工作电压覆盖DC 9V~32V,默认DC24V,适用于各类工业车辆;工作温度范围-20℃~70℃,满足低温冷库、高温户外等复杂作业场景需求;功耗控制:不带摄像头时功耗≤10W,带摄像头时功耗≤16W,避免对车辆电源造成额外负载。
四、落地验证:场景化价值体现
在仓储物流、港口装卸、矿山运输等工业车辆高频作业场景中,该解决方案已实现规模化落地:在大型仓储园区,通过6路环视拼接+BSD盲区监测,叉车碰撞事故率降低72%,货物刮蹭损失减少65%;在港口集装箱堆场,高配版一体机的4G+GPS功能实现了车队实时定位与视频远程监控,管理人员可及时干预违规操作,安全运营效率提升40%;在矿山运输场景中,限速开关输出功能有效避免了车辆在狭窄巷道因行人闯入引发的恶性事故,安全合规性达到国家标准要求。 主动安全一体机采用显控一体高度集成设计,将影像处理,AI分析,告警控制,数据传输等功能整合于一台主机.上海起重机主动安全预警系统开发商
主动安全预警系统
(第1篇)激光雷达是如何集成到360全景影像系统?
如何从原理层面探究激光雷达与摄像机的融合,这是理解多传感器自动驾驶方案的核X切入点。我会从底层逻辑到具体实现为你拆解两者的融合原理。
一融合的核X底层逻辑
激光雷达和摄像机的融合本质是优势互补、数据补全,从第Y性原理出发,两者的核X差异决定了融合的必要性:激光雷达:擅长获取三维空间信息(距离、深度、位置),不受光线影响,但对物体的纹理、色彩识别能力弱
摄像机:擅长捕捉二维视觉信息(纹理、色彩、类别),但无法直接获取深度数据,受光线影响大
融合就是将两类数据在同一坐标系下对齐,通过算法整合出更全M、可靠的环境感知结果。
二融合的关键技术环节
硬件层面:时间与空间同步
时间同步:通过硬件触发(如统一的PPS脉冲信号)或软件时间戳校准,确保两类传感器采集的数据在时间维度完全对齐,避免因数据延迟导致的融合误差。
空间同步:通过手眼标定(Hand-EyeCalibration)建立激光雷达点云与摄像机图像的坐标转换关系,将三维点云投影到二维图像平面,或把二维图像特征映射到三维空间。
青海矿卡主动安全预警系统方案商船舶360全景预警系统与码头停泊管理系统融合方案打造"船岸协同,全域感知,智能预警,精Z管控"的港口安全管理.
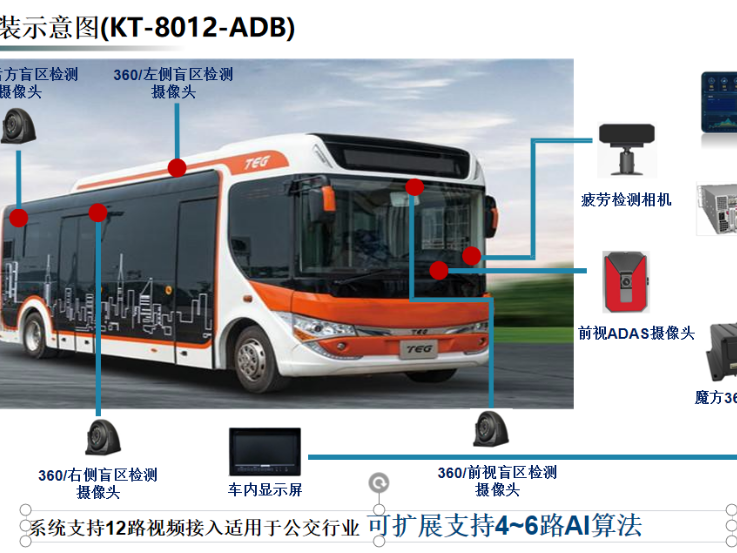
(第5篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
多系统兼容问题:采用GB28181、JT808等标准化协议,确保与港口现有调度系统、船舶导航系统的无缝对接;人员场景化操作问题:针对引航员、调度人员的不同场景需求,定制化操作界面,简化场景化功能操作流程,并开展场景化模拟培训;
场景化成本控制问题:根据港口作业场景的优先级,分阶段部署融合系统,优先覆盖高风险的泊位与航道,降低初期投入成本。
收尾总结
船舶360全景预警系统与码头停泊管理系统融合以作业场景为核X,通过场景化感知、场景化分析、场景化管控,实现了船岸协同的全流程安全保障。在适配场景的技术支撑与针对性的落地解决方案下,该方案能够精Z解决不同场景的痛点问题,为港口带来安全、效率、管理的全方W提升,是港口场景化数字化转型的重要方向。
(第1篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
港口作为全球物流枢纽,船舶靠泊与出港是核X作业环节,但复杂的港口环境、密集的船舶流量让该环节面临碰撞风险高、调度协同难、作业效率低等痛点。船舶360全景预警系统与码头停泊管理系统融合,从实际作业场景出发,打通船岸信息链路,为不同作业场景提供针对性的安全保障与效率优化方案,成为港口高质量运营的核X抓手。一、需求洞察:融合的目标与价值定位从港口作业场景的真实痛点切入,船舶360全景预警系统与码头停泊管理系统融合的核X目标是围绕船舶靠泊与出港全流程,解决三大核心问题:
场景盲区问题:消除船舶靠泊时船艏船艉盲区、出港时航道交叉盲区,实现全域可视化监测;
协同滞后问题:解决船舶操控与码头调度信息不同步,实现船岸实时协同决策;
流程断层问题:打通靠泊-停泊-出港的流程数据链路,实现作业全生命周期可追溯。
其价值定位在于实现场景化的安全管控与效率提升,具体可量化为:碰撞事故率下降≥80%,船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%,同时满足海事监管的合规性要求。 叉车防水智能预警设备构建了覆盖驾驶员管理,作业环境监控,驾驶行为分析的全维度安全防控体系.
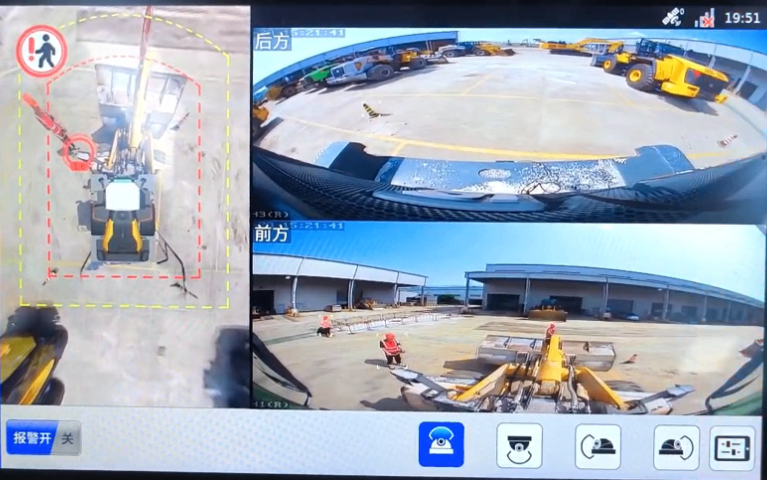
(第3篇)激光雷达是如何集成到360全景影像系统?
深度学习融合:利用神经网络(如PointNet、FasterR-CNN的融合模型)直接对多源传感器数据进行端到端的学习,自动完成特征提取与融合。
五典型应用场景
自动驾驶:融合后可同时实现目标的精Z定位、距离测量和语义识别,提升复杂场景下的感知可靠性。
机器人导航:帮助机器人在动态环境中更准确地构建地图、避障和路径规划三维重建:结合激光点云的三维结构和图像的纹理信息,生成更逼真的三维模型。
船舶360全景预警系统实时监测船舶与泊位,其他船舶,航道障碍物的距离,为船舶出港提供安全路径指引.中国台湾挂车主动安全预警系统生产厂家
船舶360全景预警系统与码头停泊管理系统融合方案采用模块化设计,根据港口实际需求定制化部署,降低初期投入.上海起重机主动安全预警系统开发商
(第5篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
(四)市政特种车辆(环卫车、摆臂车)场景
痛点:作业时频繁倒车、转向,盲区多,人员靠近风险高。
定制方案:选择DSM+AI360全景影像+BSD盲区预警模块,DSM触发预警时,系统自动切换全景影像至盲区视角;BSD系统实时监测侧方、后方移动物体,辅助驾驶员完成倒车、转向等复杂操作,同时全景影像的人员靠近报警功能,可避免作业时误伤行人。
三、技术与定制化优势:保障方案落地价值
(一)技术硬核
支撑本地化算法:数据本地处理降低延迟,在网络不稳定场景下仍能保障监测与预警的实时性。
模块化架构:DSM、AI360全景影像、BSD、超声波雷达等模块可灵活拆分组合,适配不同车型的预算与功能需求。车规级可靠性:采用工业级芯片,支持8-36V宽电压输入,具备欠压、短路、反接保护,内置超级电容防止异常断电数据丢失,SD卡坏道检测技术保障录像连续性与设备寿命。
上海起重机主动安全预警系统开发商