商机详情 -
河南客车主动安全预警系统推荐厂家
(第2篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
3.风险处置滞后:事后追溯难以及时止损传统叉车安全管理多依赖事后监控录像追溯事故原因,无法在风险萌芽阶段进行干预;且数据传输效率低,控制中心无法实时掌握车辆状态,导致风险处置滞后,事故损失扩大。
二、价值提供:匹配痛点输出定制方案针对行业三大核X痛点,叉车防水智能预警设备提供“按需定制、软硬协同、主动预警”三大核X价值,精Z解决叉车安全运营难题:
1.按需定制:适配多元作业场景的个性化方案设备支持根据不同叉车类型、作业环境定制功能组合:针对仓储叉车,可配置DSM驾驶员状态分析系统+BSD盲区监控系统,重点防控驾驶员违规操作与盲区碰撞;针对港口露天作业叉车,强化IP67级防水防尘性能与GNSS定位功能,保障设备在潮湿、多尘环境下稳定运行,同时实现车辆实时轨迹监控;支持人脸下发驾驶员身份认证方式,满足不同企业的人员管理需求。
2.软硬协同:构建全链路安全保障体系通过硬件设备与软件系统的深度协同,实现从数据采集到智能分析再到指令执行的全链路闭环:硬件端:搭载4路1080PAHD或720PAHD + 1路IPC录像通道、双SD卡存储(单卡最大支持512GB),保障视频数据全M采集与稳定存储; 车载安全视频监控平台通过视频与数据融合,实现挖掘,吊装,运输等作业流程的可视化展示与参数远程调节.河南客车主动安全预警系统推荐厂家
主动安全预警系统
(第1篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
在工程车、特种车、物流车等车辆的复杂运营场景中,驾驶员疲劳驾驶、视线盲区、环境复杂等问题始终是安全事故的高发诱因。集成疲劳驾驶预警(DSM)、AI360全景影像、BSD盲区预警、超声波雷达等功能的多模态主动安全解决方案,通过多传感器融合与智能算法,构建全维度主动安全预警体系,将事故隐患消灭在萌芽阶段。同时,客户可根据具体的应用场景和投入成本控制选择适配的功能模块组合来定制,实现比较大价值化解决方案,达到主动安全预警,防患于未然。
一、核X功能矩阵:全维度主动安全预警支撑
(一)疲劳驾驶智能识别与预警
作为方案的核X功能之一,基于独有的本地化算法,该系统实现了高精度的驾驶员状态监测:
极ZHI监测精度:疲劳驾驶、粗心驾驶行为预警准确率高达99%,通过精细的面部特征锁定分析,预判疲劳状态准确率达95%;同时具备抗干扰能力,独特图像识别系统可避免外界光源干扰,支持全天候巡航监测。
多维度预警与交互:实时监测驾驶员面部、嘴巴、眼睛及头部运动,识别闭眼、打哈欠、分神、接打电话、抽烟等危险行为,根据危险程度逐步加强预警声音; 河南客车主动安全预警系统推荐厂家非对称全景拼接解决方案通过定制化硬件布局,场景算法优化,解决船舶监控盲区覆盖,环境干扰,决策辅助难题.
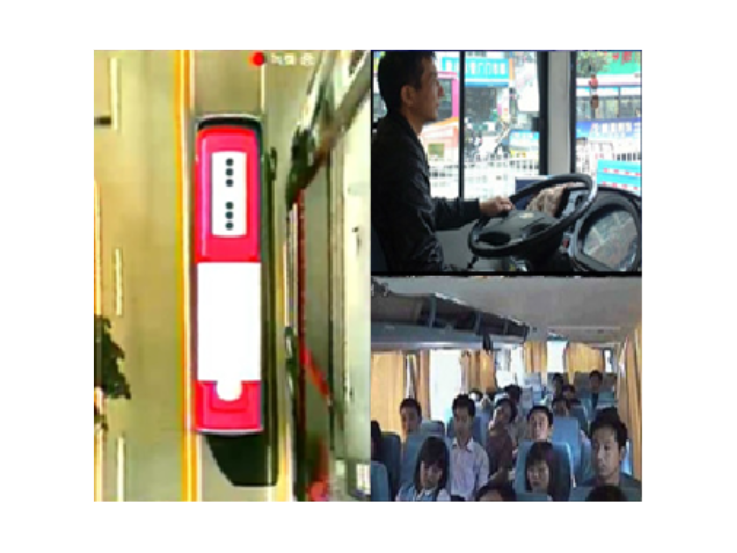
(第1篇)工业车辆主动安全一体机解决方案:技术原理与应用全解析
引言
在新基建与工业智能化的浪潮下,国内工业车辆保有量持续攀升,2020年全年增长618,581台,同比涨幅达37.38%。工业车辆事故率逐年上升,2018年事故占比高达26%,狭窄作业环境带来的视野盲区、内轮差等问题,成为工业安全事故的核X诱因。2020年国家正式发布GB/T 38893-2020《工业车辆-安全监控管理系统》国家标准,进一步推动工业车辆安全升级需求。车辆主动安全一体机解决方案基于这一行业背景与用户痛点而生,通过融合全景影像与AI智能监测技术,为工业车辆构建全方W主动安全防护体系。
一、需求洞察:工业车辆安全升级的核X诉求
工业车辆的安全痛点主要集中在三大维度:
视野盲区风险:工业车辆作业空间狭窄,驾驶员存在大范围视野盲区,行人、货架、货物等障碍物极易引发碰撞事故;传统倒车影像JIN覆盖车尾,无法满足全场景视野需求。
被动防护局限:常规全景泊车辅助系统需驾驶员主动观察,无法在高速行驶或驾驶员分心时主动预警盲区风险,事故预防的时效性不足。
行业标准约束:国家《工业车辆-安全监控管理系统》标准的发布,要求工业车辆必须具备完善的安全监控与预警能力,企业需合规升级车辆安全配置。
(第1篇)BSD盲区监测预警与超声波雷达集成AI360全景影像系统,解决了哪些安全预警功能?
1. 解决单一传感器的“感知盲区”问题
视觉盲区补充:BSD摄像头被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨时,超声波雷达可不受影响,继续探测0.15-5米范围内的障碍物,避免因视觉失效导致的刮蹭、碾压事故。
测距盲区补充:超声波雷达无法识别高速移动目标,BSD可通过AI算法捕捉25米范围内的动态目标,预判其运动轨迹,提前触发“盲区来车”“行人横穿”等预警,弥补雷达对动态场景的感知空白。
2. 实现“双重防护”的分级预警功能
中远距离动态预警:BSD负责2-25米范围内的动态目标监测,当侧方车辆快速接近、行人横穿时,触发“语音提示+画面放大+灯光闪烁”的一级预警,提醒驾驶员提前采取制动或避让动作。
近距离静态预警:超声波雷达负责0.15-5米范围内的静态目标测距,当车辆靠近路沿石、立柱时,触发“蜂鸣报警+距离数字显示+动态引导线”的二级预警,辅助驾驶员精细控制车辆间距。
融合联动预警:当系统同时检测到“动态目标接近+静态障碍物存在”时(比如泊车时后方有行人突然闯入),会触发“语音+蜂鸣+画面高亮”的叠加预警,比较大化提升驾驶员的警惕性。 船舶360全景预警系统的全域感知数据与码头停泊管理系统的全局调度数据融合,形成覆盖船岸场景的统一数据池.

BSD盲区监测预警与超声波雷达是否可替代?
二者完全不可相互替代,核X差异体现在技术本质、功能边界的底层逻辑上:
技术原理的不可逆差异
BSD是视觉AI主导的“动态感知系统”:依赖摄像头采集的视频流,通过AI算法识别目标类型、运动轨迹,核X是“识别+预判”,只能对具有视觉特征的动态/静态目标进行分析,无法脱离光学成像实现感知。
超声波雷达是距离主导的“静态测距系统”:通过声波反射计算绝D距离,核X是“测距+反馈”,不具备目标类型识别能力,只能判断“是否有障碍物”“距离多少”,无法区分是行人、车辆还是路沿石。
功能覆盖的非重叠性
BSD的核X价值是“主动规避动态风险”:比如高速行驶时侧方车辆突然超车、路口行人横穿,这类动态场景是超声波雷达无法覆盖的——因为超声波雷达对高速移动物体响应延迟较高,且无法预判运动轨迹。
超声波雷达的核X价值是“精细规避静态近距离风险”:比如泊车时的路沿石、工地的低矮钢筋、车底的儿童,这类场景是BSD无法覆盖的——因为BSD对深色物体、玻璃幕墙、低矮无视觉特征目标识别率极低,且无法提供厘米级距离精度。 叉车主动安全防水智能设备,满足IP67级防水防尘的环境适配需求,通过AI智能技术实现主动安全预警与远程管理.贵州叉车主动安全预警系统
在船舶驾驶台,船艏,船艉,左右舷部署360全景摄像头,搭配毫米波雷达,激光雷达设备,实现船舶360°无盲区覆盖.河南客车主动安全预警系统推荐厂家
(第1篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
港口作为全球物流枢纽,船舶靠泊与出港是核X作业环节,但复杂的港口环境、密集的船舶流量让该环节面临碰撞风险高、调度协同难、作业效率低等痛点。船舶360全景预警系统与码头停泊管理系统融合,从实际作业场景出发,打通船岸信息链路,为不同作业场景提供针对性的安全保障与效率优化方案,成为港口高质量运营的核X抓手。一、需求洞察:融合的目标与价值定位从港口作业场景的真实痛点切入,船舶360全景预警系统与码头停泊管理系统融合的核X目标是围绕船舶靠泊与出港全流程,解决三大核心问题:
场景盲区问题:消除船舶靠泊时船艏船艉盲区、出港时航道交叉盲区,实现全域可视化监测;
协同滞后问题:解决船舶操控与码头调度信息不同步,实现船岸实时协同决策;
流程断层问题:打通靠泊-停泊-出港的流程数据链路,实现作业全生命周期可追溯。
其价值定位在于实现场景化的安全管控与效率提升,具体可量化为:碰撞事故率下降≥80%,船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%,同时满足海事监管的合规性要求。 河南客车主动安全预警系统推荐厂家