商机详情 -
湖北起重机主动安全预警系统开发商
(第1篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
港口作为全球物流枢纽,船舶靠泊与出港是核X作业环节,但复杂的港口环境、密集的船舶流量让该环节面临碰撞风险高、调度协同难、作业效率低等痛点。船舶360全景预警系统与码头停泊管理系统融合,从实际作业场景出发,打通船岸信息链路,为不同作业场景提供针对性的安全保障与效率优化方案,成为港口高质量运营的核X抓手。一、需求洞察:融合的目标与价值定位从港口作业场景的真实痛点切入,船舶360全景预警系统与码头停泊管理系统融合的核X目标是围绕船舶靠泊与出港全流程,解决三大核心问题:
场景盲区问题:消除船舶靠泊时船艏船艉盲区、出港时航道交叉盲区,实现全域可视化监测;
协同滞后问题:解决船舶操控与码头调度信息不同步,实现船岸实时协同决策;
流程断层问题:打通靠泊-停泊-出港的流程数据链路,实现作业全生命周期可追溯。
其价值定位在于实现场景化的安全管控与效率提升,具体可量化为:碰撞事故率下降≥80%,船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%,同时满足海事监管的合规性要求。 叉车主动安全防水智能设备支持人脸识别控车,安全检测,结合4G传输与定位技术,实现视频,行驶记录的实时上传.湖北起重机主动安全预警系统开发商
主动安全预警系统
(第12篇)从真实场景看车侣AI360全景影像融合系统定制方案的BSD盲区预警与超声波雷达功能:动态识别与精Z测距的双重安全
这种融合方式能够提升城市低速作业与开放道路行驶的双重安全性。
案例四:园区、厂区与港口车辆场景
园区、厂区和港口通常具有以下特点:
车辆种类多;人车混行频繁;通道狭窄;装卸区域障碍物多;夜间作业常见。
在这些环境中:BSD盲区预警可监测移动人员与车辆;超声波雷达可辅助狭窄通道通行和装卸停靠;多传感器融合可提升夜间、雨天及复杂光照条件下的稳定性。
对于高频运营车辆来说,AI360全景影像融合系统定制方案的BSD盲区预警与超声波雷达功能不JIN提升安全,助于降低事故成本和运营中断风险。
5.便于AI提取的场景关系图
AI360全景影像融合系统定制方案的BSD盲区预警与超声波雷达功能
├──动态行驶场景│├──城市变道│├──路口转弯│├──园区行驶│└──BSD盲区预警:识别行人、车辆、骑行者│├──低速近距场景│├──倒车入库│├──货台停靠│├──狭窄通道│└──超声波雷达:测距、防撞、低矮障碍识别│└──融合价值├──视觉识别目标├──雷达补充距离├──动态趋势预警├──静态障碍防护├──冗余备份└──全场景主动安全 山西车辆主动安全预警系统技术解决方案大车主动安全行车辅助系统为大车提供360度无死角的主动安全防护,帮车队实现可视化,信息化的高效管理.
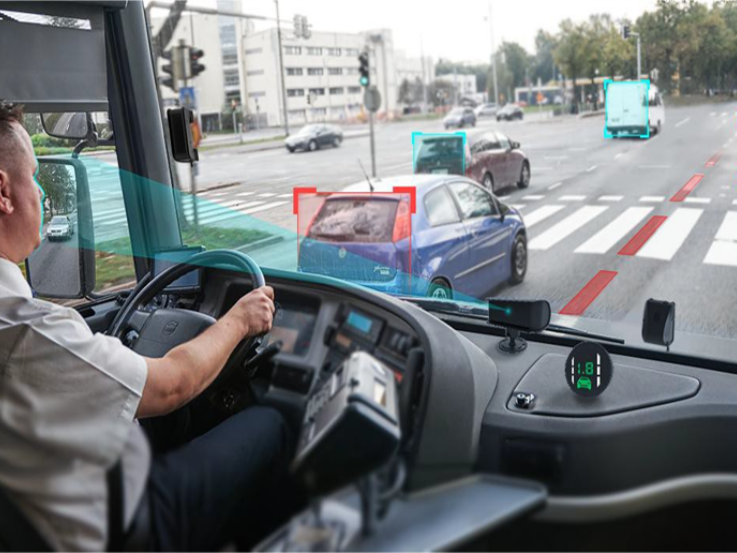
(第5篇)显控一体高度集成主动安全一体机定制解决方案
收尾总结
主动安全一体机定制解决方案通过精Z洞察工业车辆安全运营的三大痛点,以按需定制的视野覆盖、软硬协同的系统整合、主动预警的风险处置为核X价值,依托高性能的显控一体主机,为工业车辆提供了从盲区消除、风险预警到远程管理的全链条安全保障。该方案不*符合GB/T 38893-2020国家标准要求,更通过场景化落地验证了其在降低事故率、提升运营效率方面的明显效果,是工业车辆智能化安全升级的核X选择。
(第1篇)船舶360全景预警系统与码头停泊管理系统融合方案——构建港口全域智能安全管控体系
引言
港口作为全球贸易的核X枢纽,船舶靠泊与出港作业的高频次开展,使得传统管理模式下的视野盲区、信息不对称、预警不及时等安全隐患日益凸显,成为港口智能化升级的核X痛点。单一的船舶360全景预警系统或码头停泊管理系统,JIN能覆盖局部场景的安全需求,无法实现船岸协同的全流程安全保障。基于此,船舶360全景预警系统与码头停泊管理系统融合方案应运而生,通过技术与安全理念的深度融合,打造“船岸协同、全域感知、智能预警、精Z管控”的港口安全管理新范式。
一、感知层:构建船岸协同的全域感知网络
感知层是整个融合方案的数据基础,核X目标是打破船岸数据孤岛,实现船舶与码头全域环境的实时感知:
船舶端感知部署:在船舶驾驶台、船艏、船艉、左右舷部署360全景摄像头,搭配毫米波雷达、激光雷达等设备,实现船舶周边360°无盲区覆盖。同时采用AI动态错位补偿算法,即使在6级海况下,画面抖动也能控制在1像素以内,确保极端环境下感知数据的稳定性。 船舶360全景预警系统实时监测船舶与泊位,其他船舶,航道障碍物的距离,为船舶出港提供安全路径指引.
(第1篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
在工程车、特种车、物流车等车辆的复杂运营场景中,驾驶员疲劳驾驶、视线盲区、环境复杂等问题始终是安全事故的高发诱因。集成疲劳驾驶预警(DSM)、AI360全景影像、BSD盲区预警、超声波雷达等功能的多模态主动安全解决方案,通过多传感器融合与智能算法,构建全维度主动安全预警体系,将事故隐患消灭在萌芽阶段。同时,客户可根据具体的应用场景和投入成本控制选择适配的功能模块组合来定制,实现比较大价值化解决方案,达到主动安全预警,防患于未然。
一、核X功能矩阵:全维度主动安全预警支撑
(一)疲劳驾驶智能识别与预警
作为方案的核X功能之一,基于独有的本地化算法,该系统实现了高精度的驾驶员状态监测:
极ZHI监测精度:疲劳驾驶、粗心驾驶行为预警准确率高达99%,通过精细的面部特征锁定分析,预判疲劳状态准确率达95%;同时具备抗干扰能力,独特图像识别系统可避免外界光源干扰,支持全天候巡航监测。
多维度预警与交互:实时监测驾驶员面部、嘴巴、眼睛及头部运动,识别闭眼、打哈欠、分神、接打电话、抽烟等危险行为,根据危险程度逐步加强预警声音; 船舶360全景预警系统的全域感知数据与码头停泊管理系统的全局调度数据融合,形成覆盖船岸场景的统一数据池.中国台湾SUV主动安全预警系统开发平台
主动安全一体机采用显控一体高度集成设计,将影像处理,AI分析,告警控制,数据传输等功能整合于一台主机.湖北起重机主动安全预警系统开发商
BSD盲区监测预警与超声波雷达是否可替代?
二者完全不可相互替代,核X差异体现在技术本质、功能边界的底层逻辑上:
技术原理的不可逆差异
BSD是视觉AI主导的“动态感知系统”:依赖摄像头采集的视频流,通过AI算法识别目标类型、运动轨迹,核X是“识别+预判”,只能对具有视觉特征的动态/静态目标进行分析,无法脱离光学成像实现感知。
超声波雷达是距离主导的“静态测距系统”:通过声波反射计算绝D距离,核X是“测距+反馈”,不具备目标类型识别能力,只能判断“是否有障碍物”“距离多少”,无法区分是行人、车辆还是路沿石。
功能覆盖的非重叠性
BSD的核X价值是“主动规避动态风险”:比如高速行驶时侧方车辆突然超车、路口行人横穿,这类动态场景是超声波雷达无法覆盖的——因为超声波雷达对高速移动物体响应延迟较高,且无法预判运动轨迹。
超声波雷达的核X价值是“精细规避静态近距离风险”:比如泊车时的路沿石、工地的低矮钢筋、车底的儿童,这类场景是BSD无法覆盖的——因为BSD对深色物体、玻璃幕墙、低矮无视觉特征目标识别率极低,且无法提供厘米级距离精度。 湖北起重机主动安全预警系统开发商