商机详情 -
浙江机车主动安全预警系统定制开发
(第1篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
引言
港口作为全球物流枢纽,船舶靠泊与出港是核X作业环节,但复杂的港口环境、密集的船舶流量让该环节面临碰撞风险高、调度协同难、作业效率低等痛点。船舶360全景预警系统与码头停泊管理系统融合,从实际作业场景出发,打通船岸信息链路,为不同作业场景提供针对性的安全保障与效率优化方案,成为港口高质量运营的核X抓手。一、需求洞察:融合的目标与价值定位从港口作业场景的真实痛点切入,船舶360全景预警系统与码头停泊管理系统融合的核X目标是围绕船舶靠泊与出港全流程,解决三大核心问题:
场景盲区问题:消除船舶靠泊时船艏船艉盲区、出港时航道交叉盲区,实现全域可视化监测;
协同滞后问题:解决船舶操控与码头调度信息不同步,实现船岸实时协同决策;
流程断层问题:打通靠泊-停泊-出港的流程数据链路,实现作业全生命周期可追溯。
其价值定位在于实现场景化的安全管控与效率提升,具体可量化为:碰撞事故率下降≥80%,船舶靠泊时间缩短≥25%,泊位周转效率提高≥20%,同时满足海事监管的合规性要求。 大车主动安全行车辅助系统为大车提供360度无死角的主动安全防护,帮车队实现可视化,信息化的高效管理.浙江机车主动安全预警系统定制开发
主动安全预警系统
(第5篇)场景应用视角下的船舶360全景预警系统与码头停泊管理系统融合方案
多系统兼容问题:采用GB28181、JT808等标准化协议,确保与港口现有调度系统、船舶导航系统的无缝对接;人员场景化操作问题:针对引航员、调度人员的不同场景需求,定制化操作界面,简化场景化功能操作流程,并开展场景化模拟培训;
场景化成本控制问题:根据港口作业场景的优先级,分阶段部署融合系统,优先覆盖高风险的泊位与航道,降低初期投入成本。
收尾总结
船舶360全景预警系统与码头停泊管理系统融合以作业场景为核X,通过场景化感知、场景化分析、场景化管控,实现了船岸协同的全流程安全保障。在适配场景的技术支撑与针对性的落地解决方案下,该方案能够精Z解决不同场景的痛点问题,为港口带来安全、效率、管理的全方W提升,是港口场景化数字化转型的重要方向。 云南起重机主动安全预警系统推荐厂家通过感知层,处理层,应用层的深度协同,解决了船舶靠泊与出港环节的安全盲区,信息不对称,效率低下等痛点.
(第14篇)定制版 ADAS+DSM 一体机与部标机 ADAS/DSM 功能的本质区别
八、核X区别一句话总结
1.准确率区别部标机:通用算法,满足基础合规,复杂场景准确率有限。定制版:场景化训练,复杂场景识别更准,误报更低。
2.反应速度区别部标机:多任务共享算力,预警延迟较高。定制版:独LAI算力,预警响应更快。
3.算法部署区别部标机:固件嵌入主系统,算力和功能扩展受限。定制版:专YAI平台,DU立部署,支持多传感器融合与边缘计算。
4.升级完善区别部标机:功能绑定整机,升级困难,迭代慢。定制版:ADAS/DSM可独LOTA,升级灵活,可持续进化。
九、选型建议
当客户需求为只需满足基础部标合规时,推荐方案为部标机集成ADAS/DSM可作为基础选择
当客户需求为希望降低事故率时,推荐方案为定制版ADAS+DSM一体机
当客户需求为运营场景复杂时,推荐方案为定制版
当客户需求为对误报敏感时,推荐方案为定制版
当客户需求为需要快速响应高速场景时,推荐方案为定制版
当客户需求为需要持续功能升级时,推荐方案为定制版
当客户需求为矿山、港口、危化、干线等高安全场景时,推荐方案为优先选择定制版
(第4篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
1.防水防尘硬核性能
设备主机具备IP67级防水防尘认证,配套外设包括防水DSM摄像头、防水BSD摄像头、防水7寸显示屏、防水喇叭等,全M适配叉车潮湿、多尘的作业环境,保障设备稳定运行。
2.AI智能分析能力
内置AI高性能处理芯片,实现人脸识别、驾驶员状态分析、盲区检测等功能:人脸识别支持HTTP/HTTPS协议下发、U盘导入两种方式,可存储100张人脸,识别成功后控制车辆点火,识别失败则持续比对,2分钟后需重启ACC重新验证;DSM系统可精Z识别驾驶员多种违规行为,BSD系统可自定义监控区域,实现精Z预警。
3.数据传输与管理能力
结合4G无线传输技术与GNSS定位技术,实现视频录像、行驶记录、报警信息的实时上传;支持8个中心服务器连接,控制中心可实时远程监控车辆状态、分析驾驶行为、调取录像证据;采用特殊文件管理机制对数据加密,保障数据安全。
4.快速启动与适配能力
设备开机速度JIN18秒,人脸识别25秒,满足叉车频繁启停的作业需求;支持9-36V直流宽电压输入,具备欠压、短路、反接等多种保护电路,适配不同型号叉车的电源系统。 叉车防水智能预警设备通过硬件设备与软件系统的深度协同,实现从数据采集到智能分析到指令执行的全链路闭环.
(第3篇)定制版 ADAS+DSM 一体机与部标机 ADAS/DSM 功能的本质区别
二、准确率层面:通用合规识别与场景化精Z识别的区别
1.部标机ADAS/DSM:以满足Z低合规为主
部标机集成的ADAS/DSM功能,主要服务于JT/T808等国标Z低合规要求。其算法模型通常是通用轻量化版本,训练数据以公开道路常规场景为主,更多关注“是否能识别”和“是否满足基本报警逻辑”。
因此,在常规道路、标准车道线、清晰人脸状态等场景下,部标机可以完成基础识别,但一旦进入复杂工况,准确率会明显下降。
常见局限包括:
雨雾天气识别能力下降;
逆光、夜间、隧道出入口等光线变化场景易误判;
大车近距离跟车时目标识别不稳定;
驾驶员佩戴口罩、墨镜、帽子时,DSM识别准确率下降;
复杂车队场景、非标准道路环境中误报率偏高;频繁无效报警容易导致驾驶员产生“报警疲劳”。
典型表现:部标机ADAS/DSM在复杂场景下的识别准确率普遍在70%-85%区间,误报率较高。对于车队安全管理而言,这种“能报警但不够准”的状态,容易降低驾驶员对系统的信任度,也影响安全预警的实际价值。
叉车主动安全防水智能设备定制解决方案,构建了“智能感知-主动预警-远程管控”的完整安全体系.江西新能源汽车主动安全预警系统厂家供应
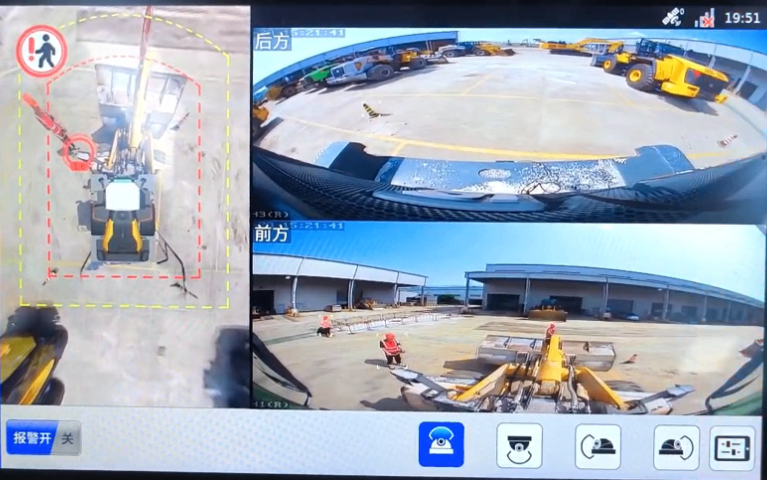
主动安全一体机定制解决方案实现风险前置处置,BSD盲区监测预警通过AI技术实时分析全景摄像头采集视频数据.浙江机车主动安全预警系统定制开发
(第8篇)从真实场景看车侣AI360全景影像融合系统定制方案的BSD盲区预警与超声波雷达功能:动态识别与精Z测距的双重安全
地库/隧道场景:BSD盲区预警可以补充视觉感知的环境信息,超声波雷达可以稳定完成测距工作,融合后能增强弱光环境下的行车安全表现。
货台停靠场景:BSD盲区预警可以显示车辆周边的状况,超声波雷达可提供精确的距离提醒,融合后能够实现精Z停靠与防撞的效果。
三、技术价值:场景化融合带来的系统级安全提升
1.动态场景靠BSD盲区预警,静态近距靠超声波雷达
AI360全景影像融合系统定制方案的BSD盲区预警与超声波雷达功能的关键价值,在于不同场景下能够调用不同传感器的优势。
动态行驶场景
例如城市变道、路口转弯、园区行驶,系统更需要识别运动目标并判断趋势,此时BSD盲区预警更具优势。低速近距场景
例如倒车、靠台、窄路通行,系统更需要精确距离反馈,此时超声波雷达更具优势。两者融合后,车辆可以在不同速度区间获得适配的安全能力,而不是只解决单一场景问题。
浙江机车主动安全预警系统定制开发