商机详情 -
浙江新能源汽车主动安全预警系统推荐厂家
(第4篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
二、细分场景定制:精细匹配不同车辆运营需求
(一)矿山与工程机械场景
痛点:长时间作业易导致驾驶员疲劳,工地地形复杂、低矮障碍物多,盲区事故风险高。
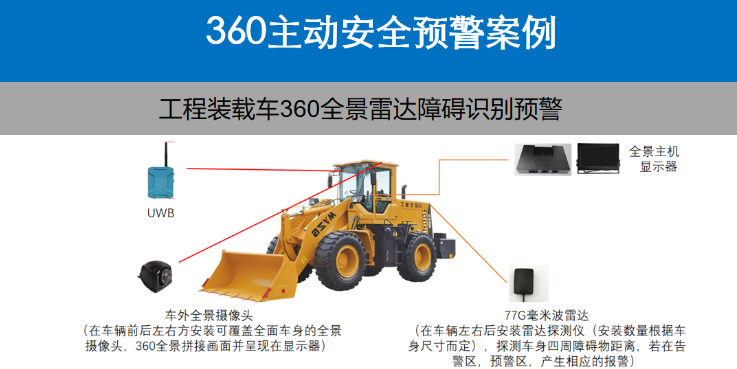
定制方案:选择DSM+AI360全景影像+超声波雷达+激光雷达的模块组合,实时监测驾驶员状态的同时,实现车辆周边地形与障碍物的全维度感知,BSD系统识别穿行的工人、工程车辆并触发限速预警,超声波雷达探测底盘下方的碎石、工具,提升夜间及恶劣环境下的作业安全。
(二)危化品运输(油罐车)场景
痛点:疲劳驾驶易引发重大安全事故,车辆需适配易燃易爆环境。
定制方案:集成防爆型DSM模块+AI360全景影像+4G远程管理模块,疲劳报警时同步启动全景影像记录,并立即推送至后台监管人员;防爆设计适配特殊环境,同时通过云端数据存储实现事故追溯。
(三)长途货运与物流车队场景
痛点:跨区域运输监管难度大,疲劳驾驶、分神驾驶频发。
定制方案:选择DSM+AI360全景影像+4G云端管理模块,通过网络将驾驶员行为数据、实时画面传输至云端平台,实现跨区域车队集中管理;同时利用DSM的多维度预警功能,实时纠正驾驶员危险行为,配合远程干预降低事故风险。 叉车主动安全防水智能设备集成车载视频监控,行车记录仪,DSM驾驶员状态分析,BSD盲区监控四大核X功能.浙江新能源汽车主动安全预警系统推荐厂家
主动安全预警系统
(第2篇)工业车辆主动安全一体机解决方案:技术原理与应用全解析
1. 核X功能详解
360°全景影像(AVM) 通过在车身前后左右安装4~6个超广角鱼眼摄像头,同步采集车辆四周影像,经图像处理单元矫正拼接后,在IPS触摸高清屏上生成无缝完整的全景鸟瞰图。驾驶员可通过触摸交互直观查看车辆周边障碍物的方位与距离,有效解决内轮差与盲区问题,辅助轻松泊车、通过复杂路面,大幅降低刮蹭、碰撞、陷落等事故风险。
BSD盲区监测预警 依托全景摄像头的实时视频流,通过AI技术对车辆前后左右盲区范围内的行人、自行车、汽车、障碍物等目标进行实时检测、识别与跟踪。根据目标与车辆的距离划分两级预警:
二级预警:目标进入自定义预警区域时,触发初级告警,IPS屏同步显示预警标识与障碍物距离,提示驾驶员关注盲区动态;
一级预警:目标进入高危区域时,触发高级告警,同步输出限速开关信号,可联动车辆实现主动控速。
多维度主动告警机制 当物体靠近车辆时,外置声光报警器实时发出“大车危险”语音提醒,同时LED闪光灯闪烁警示周边人车;IPS触摸高清屏同步放大侧面摄像机图像,联动车内报警蜂鸣器进行语音提示,帮助驾驶员判断并线时机,彻底规避盲区碰撞风险。
四川360全景主动安全预警系统开发商大车主动安全辅助系统提供丰富的报表统计功能,涵盖驾驶员行为,车辆行驶轨迹,报警记录等数据.
(第1篇)BSD盲区监测预警与超声波雷达集成AI360全景影像系统,解决了哪些安全预警功能?
1. 解决单一传感器的“感知盲区”问题
视觉盲区补充:BSD摄像头被泥水、树叶遮挡,或遇到强光逆光、大雾暴雨时,超声波雷达可不受影响,继续探测0.15-5米范围内的障碍物,避免因视觉失效导致的刮蹭、碾压事故。
测距盲区补充:超声波雷达无法识别高速移动目标,BSD可通过AI算法捕捉25米范围内的动态目标,预判其运动轨迹,提前触发“盲区来车”“行人横穿”等预警,弥补雷达对动态场景的感知空白。
2. 实现“双重防护”的分级预警功能
中远距离动态预警:BSD负责2-25米范围内的动态目标监测,当侧方车辆快速接近、行人横穿时,触发“语音提示+画面放大+灯光闪烁”的一级预警,提醒驾驶员提前采取制动或避让动作。
近距离静态预警:超声波雷达负责0.15-5米范围内的静态目标测距,当车辆靠近路沿石、立柱时,触发“蜂鸣报警+距离数字显示+动态引导线”的二级预警,辅助驾驶员精细控制车辆间距。
融合联动预警:当系统同时检测到“动态目标接近+静态障碍物存在”时(比如泊车时后方有行人突然闯入),会触发“语音+蜂鸣+画面高亮”的叠加预警,比较大化提升驾驶员的警惕性。
(第6篇)定制多模态主动安全解决方案:复杂运营场景的主动安全防护利器
(二)定制化价值比较大化
客户可根据场景特性与成本投入灵活选择模块组合:
低成本需求:可JIN保留DSM基础预警+AI360全景影像核X功能,满足基础的疲劳监测与盲区视觉防护;
复杂场景需求:叠加BSD盲区预警、超声波雷达、热成像系统,实现从驾驶员状态到车周环境的全维度防护;
车队管理需求:增加4G云端管理模块,实现远程监控与数据追溯。
通过定制化组合,方案既能精细匹配矿山、危化运输、物流、市政等不同场景的安全需求,又能控制投入成本,真正实现主动安全预警、防患于未然的核X目标。 叉车防水智能预警设备通过硬件设备与软件系统的深度协同,实现从数据采集到智能分析到指令执行的全链路闭环.

(第1篇)叉车防水智能预警设备:筑牢叉车安全运营的智能防线
引言
在物流仓储、港口码头等场景中,叉车是物料搬运的核X设备,但频繁的作业使其成为安全事故高发的重灾区。据行业统计,叉车事故中约30%源于视野盲区,25%与设备适配性差、故障频发相关,还有40%因风险处置不及时导致后果升级。面对这一现状,一款兼具防水性能与智能预警能力的专业设备成为行业刚需。叉车防水智能预警设备正是为解决此类痛点而生,它集车载视频监控、驾驶员状态分析、盲区监控等多功能于一体,以IP67级防水性能适配叉车复杂作业环境,通过AI技术实现主动安全防控,为叉车安全运营提供全方W智能解决方案。
一、需求洞察:精Z锚定行业共性痛点
1.视野覆盖短板:作业盲区暗藏安全隐患叉车在狭窄通道、密集货区作业时,存在大量视觉盲区,驾驶员难以全M感知周围人员、障碍物动态,极易引发碰撞、碾压事故。驾驶员疲劳驾驶、分神驾驶等行为也无法被及时察觉,进一步放大安全风险。
2.设备适配低效:复杂环境下设备可靠性不足叉车作业场景多涉及潮湿、粉尘、颠簸等恶劣环境,普通车载设备易因防水防尘性能差出现故障,多数设备无法适配叉车的电源、安装空间等特殊要求,安装调试流程繁琐,维护成本高。 主动安全一体机定制解决方案实现风险前置处置,BSD盲区监测预警通过AI技术实时分析全景摄像头采集视频数据.湖南矿卡主动安全预警系统方案商
叉车主动安全防水智能设备,满足IP67级防水防尘的环境适配需求,通过AI智能技术实现主动安全预警与远程管理.浙江新能源汽车主动安全预警系统推荐厂家
(第1篇)激光雷达是如何集成到360全景影像系统?
如何从原理层面探究激光雷达与摄像机的融合,这是理解多传感器自动驾驶方案的核X切入点。我会从底层逻辑到具体实现为你拆解两者的融合原理。
一融合的核X底层逻辑
激光雷达和摄像机的融合本质是优势互补、数据补全,从第Y性原理出发,两者的核X差异决定了融合的必要性:激光雷达:擅长获取三维空间信息(距离、深度、位置),不受光线影响,但对物体的纹理、色彩识别能力弱
摄像机:擅长捕捉二维视觉信息(纹理、色彩、类别),但无法直接获取深度数据,受光线影响大
融合就是将两类数据在同一坐标系下对齐,通过算法整合出更全M、可靠的环境感知结果。
二融合的关键技术环节
硬件层面:时间与空间同步
时间同步:通过硬件触发(如统一的PPS脉冲信号)或软件时间戳校准,确保两类传感器采集的数据在时间维度完全对齐,避免因数据延迟导致的融合误差。
空间同步:通过手眼标定(Hand-EyeCalibration)建立激光雷达点云与摄像机图像的坐标转换关系,将三维点云投影到二维图像平面,或把二维图像特征映射到三维空间。
浙江新能源汽车主动安全预警系统推荐厂家