标签列表 - 成都固特机械有限责任公司
-
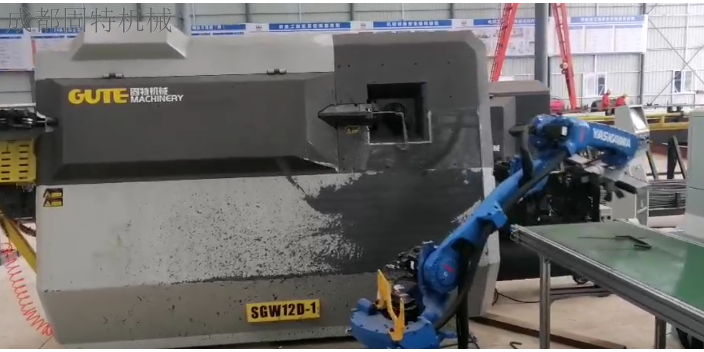 贵州桥梁钢筋加工辅助机器人哪家强
展望未来建筑行业的发展,钢筋加工辅助机器人将朝着更智能、更集成、更柔性的方向发展,成为建筑工业化的重要设备之一。在智能化方面,未来的机器人将进一步融合人工智能技术,具备自主规划加工路径、自主识别钢筋缺陷的能力,无需人工输入参数即可完成加工任务。在集成化方面,机器人将与钢筋搬运机器人、钢筋装配机器人等设备形成完整的自动化生产线,实现从钢筋原材料到成品钢筋骨架的全流程自动化。在柔性化方面,机器人将采用更先进的模块化设计,可根据不同项目的需求快速重组,适应不同规模、不同类型建筑项目的加工需求。例如,未来在大型桥梁项目中,可将多台机器人重组为大型加工生产线,批量加工大直径钢筋;在小型住宅项目中,可拆分...
发布时间:2026.03.10 -
四川滚焊机自动焊接机器人哪里买
定期检修注意事项:检修、更换零件时,应遵守以下注意事项,安全作业。1)更换零件时,请先切断一次电源,5分钟后再进行作业。(切断一次电源后的5分钟内,请勿打开控制装置的门)。此外,请勿用潮湿的手进行作业。2)更换作业必须由接受过本公司机器人学校维修保养培训的人员进行。3)作业人员的身体(手)和控制装置的“GND端子”必须保持电气短路,应在同电位下进行作业。4)更换时,切勿损坏连接线缆。此外,请勿触摸印刷基板的电子零件及线路、连接器的触点部分(应手持印刷基板的)。成都桥梁钢筋加工辅助机器人购买联系成都固特机械有限责任公司。四川滚焊机自动焊接机器人哪里买焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直...
-
 贵州地铁钢筋加工辅助机器人公司
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。成都全自动数控弯箍接料机器人购买联系成都固特机械有限责任公司。贵州地铁钢筋加工辅助机器人公司滚焊机自动焊接机器人是本公司开发的具有自主知识产权的钢筋笼焊接设备。设备主要用于地铁,桥梁,房建,机场,...
-
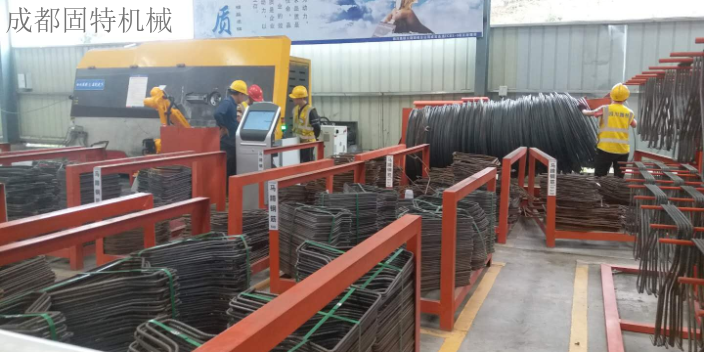 山东全自动数控弯箍接料机器人推荐厂家
经过多代技术迭代升级,新一代钢筋加工辅助机器人在性能、效率和智能化水平上都有了提升。早期的钢筋加工辅助机器人能完成简单的直线钢筋切断和弯曲,加工精度和效率有限,且需要人工辅助完成部分工序。而新一代机器人通过优化机械结构,采用了更先进的伺服驱动系统,加工速度较上一代提升了25%,同时加工精度从±1毫米提升至±0.5毫米以内。在智能化方面,新一代机器人引入了人工智能算法,能够根据钢筋的材质、直径自动调整加工参数,例如加工高强度钢筋时,会自动增大弯曲力度,避免钢筋断裂;加工细直径钢筋时,会减小夹持力度,防止钢筋变形。此外,新一代机器人还具备自主学习能力,可通过分析历史加工数据,不断优化加工路径,进一...
-
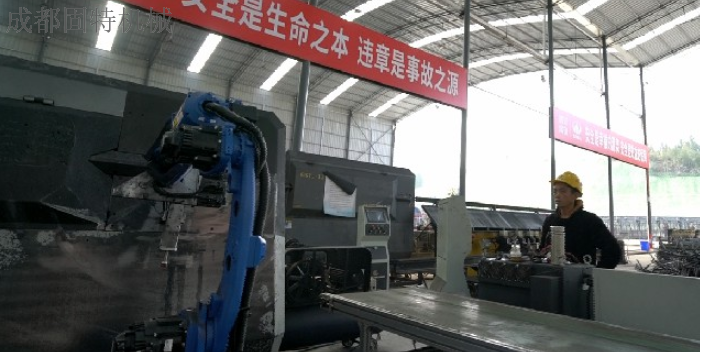 新疆高速钢筋加工辅助机器人保养
面对建筑施工中钢筋规格多样化的特点,钢筋加工辅助机器人具备灵活的调整能力,可快速切换不同规格钢筋的加工参数。建筑项目中往往需要加工多种规格的钢筋,如直径从8毫米到32毫米、长度从0.5米到10米不等,传统人工加工时,更换规格需要重新调整模具、测量尺寸,耗时较长,影响加工效率。而钢筋加工辅助机器人通过数控系统,可在几分钟内完成加工参数的切换,无需手动调整模具。例如,当需要从加工直径16毫米的钢筋切换到直径22毫米的钢筋时,操作人员只需在操作界面上选择对应的规格,机器人会自动调整夹爪的夹持力度、弯曲机的模具位置等参数,无需人工干预,切换过程只需2分钟。在某综合商业体项目中,该项目需要加工12种不同...
发布时间:2026.03.09 -
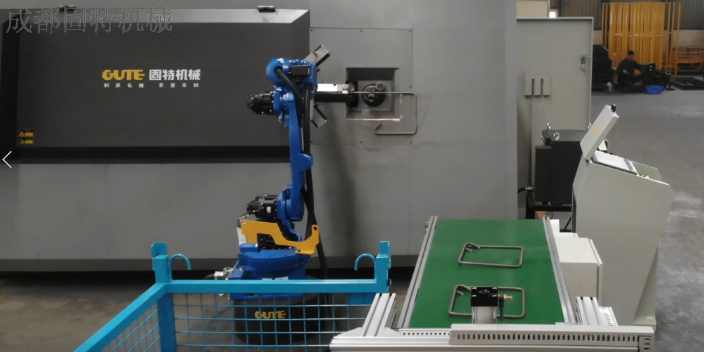 天津房建钢筋加工辅助机器人
保险丝熔断:电柜内有三个保险丝:继电器板上保险丝FU1、FU2、F1、F2。FU1为主电源熔断器,当主电路发生过载或短路时,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红色指示灯会点亮。在检查出保险丝熔断后更换保险丝,同时不要动作机器人,先检查线路是否有短路以致保险丝熔断,如果排查没有则正常使用就行,熔断可能是过冲电流导致。保险丝熔断:电柜内有三个保险丝:继电器板上保险丝FU1、FU2、F1、F2。FU1为主电源熔断器,当主电路发生过载或短路时,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红...
-
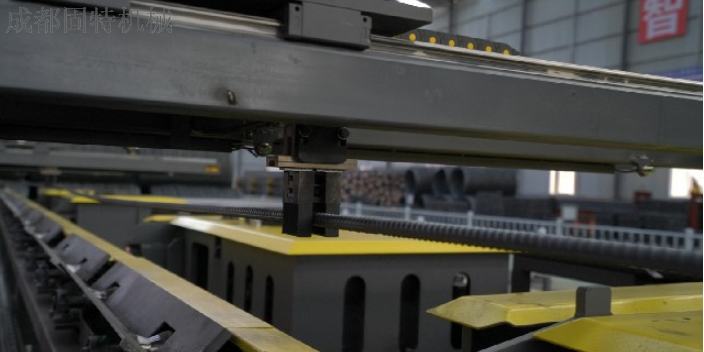 天津地铁钢筋加工辅助机器人批发
机器人在出厂前,已经通过设备进行了零点标定,标定完成后,通过零标块标记各轴零点位置,以防用户使用不当,造成的零点丢失。当机器人因故障丢失零点位置,需要对机器人重新进行机械零点的标定,微动模式下操纵机器人,使机器人各轴运行到各轴零标标记对正处,然后进入机器人示教盒零点信息界面,进行记录各轴坐标的相关操作即可。各轴零标位置请详见SF10-C1650机械使用说明书零点标定。机器人在出厂前,已经通过设备进行了零点标定,标定完成后,通过零标块标记各轴零点位置,以防用户使用不当,造成的零点丢失。当机器人因故障丢失零点位置,需要对机器人重新进行机械零点的标定,微动模式下操纵机器人,使机器人各轴运行到各轴零标...
-
湖南固特滚焊机自动焊接机器人
面对高温、严寒等恶劣施工环境,钢筋加工辅助机器人依然能够保持稳定的作业性能,不受环境因素影响。在夏季高温施工时,人工加工钢筋容易出现中暑、疲劳等问题,导致加工效率下降、精度降低;而冬季严寒天气下,钢筋材质变脆,人工弯曲时易出现断裂,且工人操作灵活性下降,同样影响加工质量。钢筋加工辅助机器人采用耐高温、耐低温的特种材料制作关键部件,可在-20℃至50℃的环境下正常作业。同时,机器人的液压系统和电气系统配备了温度调节装置,能够在极端温度下保持稳定运行。在某夏季高温地区的施工项目中,中午气温高达40℃以上,人工加工效率下降了60%,而钢筋加工辅助机器人依然保持每小时加工80根钢筋的效率,且加工精度未...
-
成都钢筋加工机器人哪里买
开机中应做到1)开启控制柜的主开关,确认电柜各指示灯是否正确;2)手动操作机器人前必须确认机器人读取的各轴位置是否与实际位置一致;3)手动低速操作机器人各轴(以5%的速度运行),确认各轴零点与软限位是否正常;4)在使用时,如遇停电而导致动作停止一半而停止,需要立即关闭控制柜上电源开关,等恢复电源后方可开电源使用;5)使用中,如遇故障必须停电进行排除故障,严禁自行拆解维修,及时通知调试人员。开机中应做到1)开启控制柜的主开关,确认电柜各指示灯是否正确;2)手动操作机器人前必须确认机器人读取的各轴位置是否与实际位置一致;3)手动低速操作机器人各轴(以5%的速度运行),确认各轴零点与软限位是否正常;...
-
云南机场钢筋加工辅助机器人怎么样
展望未来建筑行业的发展,钢筋加工辅助机器人将朝着更智能、更集成、更柔性的方向发展,成为建筑工业化的重要设备之一。在智能化方面,未来的机器人将进一步融合人工智能技术,具备自主规划加工路径、自主识别钢筋缺陷的能力,无需人工输入参数即可完成加工任务。在集成化方面,机器人将与钢筋搬运机器人、钢筋装配机器人等设备形成完整的自动化生产线,实现从钢筋原材料到成品钢筋骨架的全流程自动化。在柔性化方面,机器人将采用更先进的模块化设计,可根据不同项目的需求快速重组,适应不同规模、不同类型建筑项目的加工需求。例如,未来在大型桥梁项目中,可将多台机器人重组为大型加工生产线,批量加工大直径钢筋;在小型住宅项目中,可拆分...
发布时间:2026.03.08 -
高速钢筋加工机器人使用指导
为减少钢筋加工过程中的人工劳动强度,钢筋加工辅助机器人承担了大部分重体力和重复性工作,大幅改善了工人的工作环境。传统钢筋加工中,工人需要搬运沉重的钢筋(单根直径25毫米的钢筋重量可达15公斤以上),每天搬运次数超过100次,长期下来容易引发腰伤、肩伤等职业病。而钢筋加工辅助机器人配备了强力机械臂,可轻松搬运重量达50公斤的钢筋,从整捆钢筋的上料、定位到加工后的下料,全程无需人工搬运。同时,机器人还承担了钢筋弯曲、切断等重复性工作,工人只需在一旁进行监控和简单操作,无需长时间重复同一动作。在某建筑施工企业的员工健康统计中,引入钢筋加工辅助机器人后,从事钢筋加工的工人职业病发生率从原来的12%降至...
-
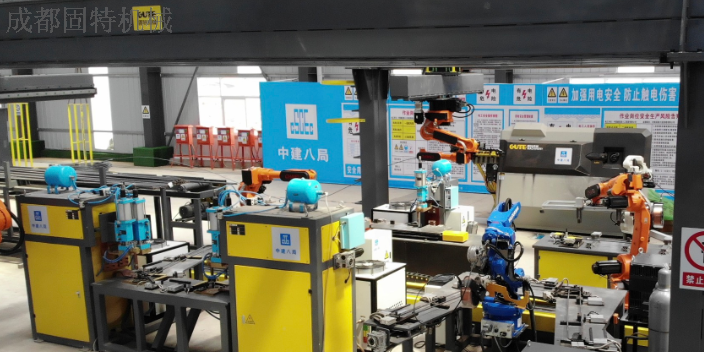 云南固特全自动数控弯箍接料机器人哪里买
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。河南钢筋加工辅助机器人购买联系成都固特机械有限责...
-
云南隧道钢筋加工辅助机器人生产厂家
经过多代技术迭代升级,新一代钢筋加工辅助机器人在性能、效率和智能化水平上都有了提升。早期的钢筋加工辅助机器人能完成简单的直线钢筋切断和弯曲,加工精度和效率有限,且需要人工辅助完成部分工序。而新一代机器人通过优化机械结构,采用了更先进的伺服驱动系统,加工速度较上一代提升了25%,同时加工精度从±1毫米提升至±0.5毫米以内。在智能化方面,新一代机器人引入了人工智能算法,能够根据钢筋的材质、直径自动调整加工参数,例如加工高强度钢筋时,会自动增大弯曲力度,避免钢筋断裂;加工细直径钢筋时,会减小夹持力度,防止钢筋变形。此外,新一代机器人还具备自主学习能力,可通过分析历史加工数据,不断优化加工路径,进一...
-
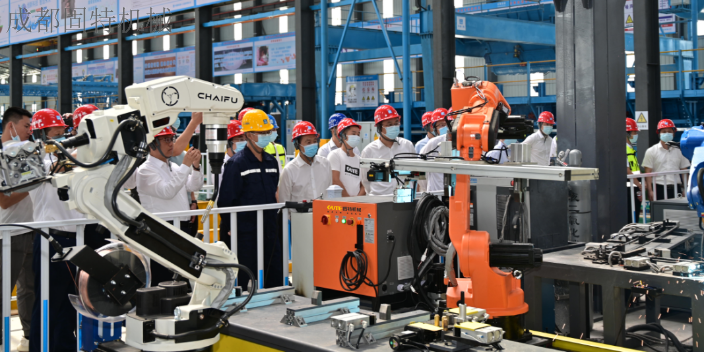 贵州数控钢筋加工机器人价格
数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。当焊接完成后设备将自动回到初始待机位置,正常焊接过程中可以无需人员留守。产品极强的智能化设计可极大的减少人员的误操作,几分钟即可熟悉设备操作。成都固特机械有限公司坚持用科技重塑一个行业的研发理念,在保证施工质量的前提下通过提高产品的智能化程度从而简化人员操作步骤...
-
 四川钢筋自动加工机器人保养
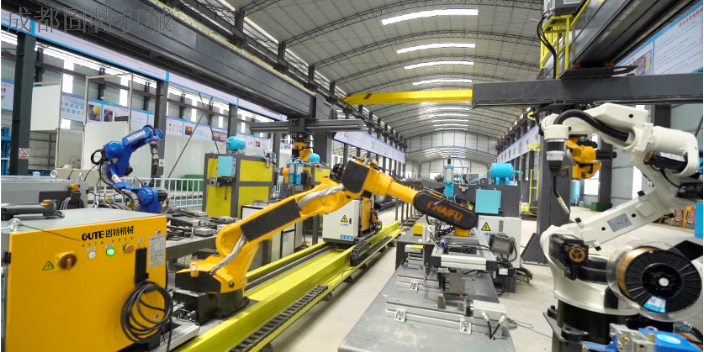
机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。机器人安全使用实施安装、运转、维修保养、检修作业前,请务必熟读本书及其它附属文件,正确使用本产品。请在充分掌握设备知识、安全信息以及全部注意事项后,再行使用本产品。天津滚焊机自动焊接机器人购买联系成都固特机械有限责任公司。四川钢筋自动加工机器人保养提示不在路径线段上/没有...
-
天津地基钢筋加工辅助机器人使用指导
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。湖南全自动钢筋加工机器人购买联系成都固特机械有限责任公司。天津地基钢筋加工辅助机器人使用指导在高铁建设工程中,...
发布时间:2026.03.06 -
河南大型钢筋加工机器人价格
信息说明:1、焊接机头出:焊接机头整体往外移动(通过气缸控制)与机头电动出示有区别的。焊接机头出的行程是固定的,机头电动出,行程是可以调节的。2、焊接机头中间位:当点击此按钮时焊接机头可以用手来回运动,焊接机头没有固定。3、焊接机头回:同焊接机头出原理一样只是方向相反。4、故障检测:作用是设备自检,检测设备是否有故障,当设备正常是会弹出弹窗显示设备正常,如果设备出现问题,会报警显示相应的故障代码,可以根据故障代码判决故障,并检修设备,检修是请参考使用说明书里面的故障判断与检测。桥梁钢筋加工机器人购买联系成都固特机械有限责任公司。河南大型钢筋加工机器人价格设备包含可滑动部件,出厂时已经尽可能做好...
-
新疆机场钢筋加工辅助机器人购买
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主...
-
河南房建钢筋加工辅助机器人设备
特别需要注意的是,在实施焊机内部或是外部等接头端子之检查时,必需把入力电源开关关闭后才可施行。定期做好检测工作:比如查看焊机通电时,冷却风扇之旋转是否平顺;是否有异常的振动,声音和气味发生;气体是否有漏泄;电焊线的接头及绝缘之包扎是否有松懈或剥落;焊接之电缆线及各接线部位是否有异常的发热现象等。由于焊机是强迫风冷的,很容易从周围吸入尘埃并积存于机内。所以我们可以定期利用清洁干燥之压缩空气将焊机内部的积尘吹拭。尤其是变压器、电抗线圈及线圈卷间的空隙缝和功率半导体等部位要特别清拭干净。河南钢筋自动加工机器人购买联系成都固特机械有限责任公司。河南房建钢筋加工辅助机器人设备设备供电连接焊接电源采用三相...
发布时间:2026.03.05 -
四川桥梁钢筋加工辅助机器人厂家直销
在隧道工程钢筋加工中,钢筋加工辅助机器人凭借其灵活的空间适配能力,解决了隧道内施工空间狭窄的难题。隧道工程的施工空间有限,尤其是在隧道内部进行钢筋加工时,传统大型加工设备难以进入,人工加工又受空间限制,效率低下且精度难以保证。而钢筋加工辅助机器人采用模块化设计,可根据隧道空间大小进行拆分和组装,小范围可在宽度2.5米、高度2米的狭窄空间内正常作业。同时,机器人配备了可旋转的作业臂,能够在有限空间内灵活调整加工角度,完成隧道拱架、衬砌等部位的钢筋加工。在某山岭隧道项目中,隧道内部窄处只有2.8米,传统加工设备无法进入,采用钢筋加工辅助机器人后,通过模块化拆分进入隧道,在内部完成组装后,只用3天就...
-
 四川桥梁钢筋加工机器人
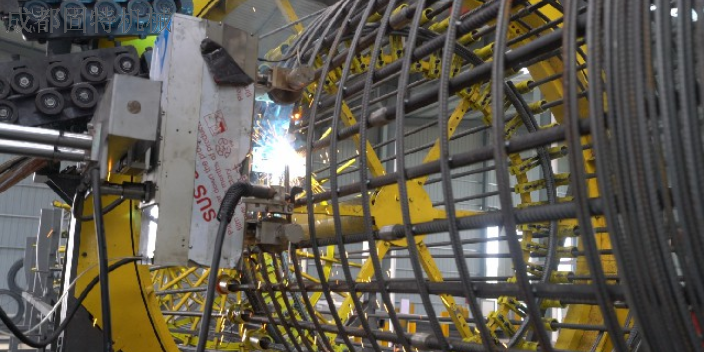
本机器人使用锂电池作为编码器数据备份用电池。电池电量下降超过一定限度,则无法正常保存数据。电池每天8h运转、每天16h停止工作的状态下,应每2年更换一次。电池保管场所应选择避免高温、高湿,不会结露且通风良好的场所。建议在常温(20±15℃)条件下,温度变化较小,相对湿度在70%以下的场所进行保管。更换电池时,请在控制装置一次电源的通电状态下进行。如果电源处于未接通状态,则编码器会出现异常,此时,需要执行编码器复位操作。已使用的电池应按照所在地区规定的分类规定,作为“已使用锂电池”废弃。天津机场钢筋加工辅助机器人购买联系成都固特机械有限责任公司。四川桥梁钢筋加工机器人开机前应做到1)请勿带手套操...
-
山东滚焊机自动焊接机器人使用指导
定期检查电力配线的接线部位。入力侧、出力侧等端子,以及外部配线的接线部位,内部配线的接线部位等部位的接线螺丝是否有松动,生锈时要把锈除去使接触导电良好。焊机长期的使用难免会使外壳因碰接而变形,生锈而受损伤,内部零件也会消磨,因此在年度的保养和检查时要实施不良品零件的更换和外壳修补及绝缘劣化部位的补强等综合修补工作。不良品零件的更换在做保养时比较好能够全部一次更换新品以确保焊机之性能。定期检查电力配线的接线部位。入力侧、出力侧等端子,以及外部配线的接线部位,内部配线的接线部位等部位的接线螺丝是否有松动,生锈时要把锈除去使接触导电良好。焊机长期的使用难免会使外壳因碰接而变形,生锈而受损伤,内部零件...
-
 新疆钢筋加工机器人购买联系电话
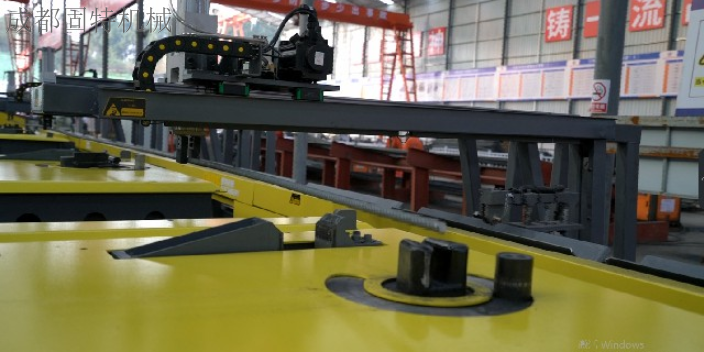
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。云南高速钢筋加工机器人购买联系成都固特机械有限责...
发布时间:2026.03.05 -
山东隧道钢筋加工辅助机器人购买联系电话
针对中小建筑企业的需求,钢筋加工辅助机器人在操作便捷性上进行了优化,降低了企业的使用门槛。中小建筑企业的操作人员往往缺乏专业的数控设备操作经验,传统大型自动化设备操作复杂,需要专业培训才能上岗,增加了企业的培训成本。而钢筋加工辅助机器人配备了可视化操作界面,操作人员只需通过触摸屏选择钢筋规格、输入加工参数,机器人即可自动完成加工操作,无需专业的数控知识。同时,机器人还提供了常见钢筋加工的预设模板,如楼板钢筋、梁钢筋等,操作人员只需选择对应的模板,即可快速生成加工方案,进一步简化了操作流程。在某中小建筑企业中,一名具备基础钢筋加工经验的工人,经过1天的简单培训后,就能熟练操作钢筋加工辅助机器人,...
发布时间:2026.03.05 -
 云南桥梁钢筋加工辅助机器人
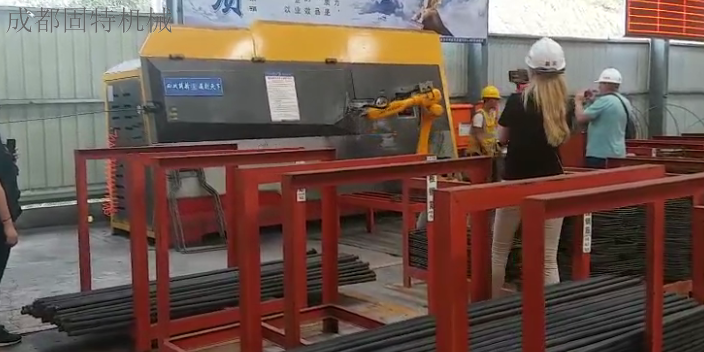
定期检修时的注意事项1)检修作业必须由接受过本公司机器人学校维修保养培训的人员进行。2)进行检修作业之前,请对作业所需的零件、工具和图纸进行确认。3)更换零件请使用本公司指定的零件。4)进行机器人本体的检修时,请务必先切断电源再进行作业。5)打开控制装置的门时,请务必先切断一次电源,并充分注意不要让周围的灰尘入内。6)手触摸控制装置内的零件时,须将油污等擦干净后再进行。尤其是要触摸印刷基板和连接器等部位时,应充分注意避免静电放电等损坏IC零件。7)一边操作机器人本体一边进行检修时,禁止进入动作范围之内。8)电压测量应在指定部位进行,并充分注意防止触电和接线短路。9)禁止同时进行机器人本体和控制...
发布时间:2026.03.05 -
山东高速钢筋加工辅助机器人批发价格
在推动建筑行业智能化转型的过程中,钢筋加工辅助机器人作为重要的智能化设备,正在改变传统钢筋加工的生产模式。传统钢筋加工以人工为主,生产效率低、质量不稳定,难以满足建筑行业智能化、工业化的发展需求。而钢筋加工辅助机器人通过引入自动化、智能化技术,实现了钢筋加工的标准化、精细化生产,为建筑行业的智能化转型提供了技术支撑。同时,机器人与BIM、物联网、人工智能等技术的融合,还推动了钢筋加工从“现场加工”向“工厂预制+现场装配”的模式转变,例如在工厂中使用机器人批量加工钢筋,再将加工好的钢筋运输至施工现场进行装配,大幅减少了现场施工时间和劳动力需求。在某建筑行业智能化转型试点项目中,通过引入钢筋加工辅...
发布时间:2026.03.04 -
新疆地基钢筋加工辅助机器人推荐厂家
命令与回授超过比较大误差/静止时命令与回授超过比较大误差出现原因:此类报警也有可能其它轴报警。命令值与编码器回授值过大。/静止时命令与回授超过比较大误差。解决方法:1)在齿轮比页检查参数:移动时比较大落后(u),此参数一般设为20000。设太小是不对的。静止时比较大落后(u),此参数一般设为500。2)在齿轮比页查看该轴的回授坐标与命令坐标是相反增加或减少。此情况,可通过勾选或取消勾选回授反向解决。3)在齿轮比页查看该轴的回授坐标值为0。此情况,需要检查轴控线(15PIN)插头的线,脉冲线是否焊错或者虚焊。4)在齿轮比页查看该轴的回授值和命令值都有变化,且一个变化大,一个变化小。此情况,需要检...
发布时间:2026.03.04 -
地基钢筋加工辅助机器人维修电话
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。四川钢筋加工辅助机器人购买联系成都固特机械有限责任公司。地基钢筋加工辅助机器人维修电话报警说明:水平电机或者电机回感应器故障,有两种可能,第一种就...
发布时间:2026.03.04 -
天津房建钢筋加工辅助机器人保养
维修保养零件清单1)保存温度:-10~+50℃长期保存时,为了维持其可靠性,应将环境温度控制在35±10℃范围内。应避免急剧的温度变化(10℃/小时以上)。2)保存湿度:20~85%RH长期保存时,为了维持其可靠性,应将环境湿度控制在45~65%范围内。保存时应防止结露或发霉。3)防静电极端干燥的保存条件下,容易产生静电,这些静电放电时会导致半导体破坏。请装入防静电袋保管。4)其它环境条件应保存在无有毒气体、无尘环境中。保存期间禁止在其上放置重物。四川智能钢筋加工机器人购买联系成都固特机械有限责任公司。天津房建钢筋加工辅助机器人保养润滑油的检查每运转5,000小时或毎隔1年,请测量减速机的润滑...
发布时间:2026.03.04 -
成都钢筋自动加工机器人产品介绍
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。河南房建钢筋加工辅助机器人购买联系成都固特机械有...