商机详情 -
河南钢筋自动加工机器人使用指导
常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。常见电柜故障处理机器人电柜常发生的故障主要是:电缆连接点处接触不良;继电器触点烧坏;主电无法接通;继电器板信号连接不正常;保险丝熔断等故障。这些问题主要的解决方法是查看电柜安装图纸,并用万用表进行检查,排除故障。钢筋加工辅助机器人实现智能装备集成加工协同作业。河南钢筋自动加工机器人使用指导
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制湖南桥梁钢筋加工辅助机器人售后服务钢筋加工辅助机器人助力打造绿色智慧钢筋加工基地。
安装要求:[滚焊机自动焊接机器人]必须水平安装,安装底座稳定,牢固。安装螺丝规格为M8x40,数量为20,螺钉需配备弹平垫,防止松动。起吊前绑带捆绑牢固,防止起吊打滑设备侧翻造成人身伤害或者设备损坏,检查设备各部件是否有相应滑动并做拉固;设备吊装至靠近滚焊机时应缓慢挪动,防止设备相互碰撞造成损坏。保证上图设备与滚焊机的相对位置,更换产品规格时可不再挪动设备。安装要求:[滚焊机自动焊接机器人]必须水平安装,安装底座稳定,牢固。安装螺丝规格为M8x40,数量为20,螺钉需配备弹平垫,防止松动。起吊前绑带捆绑牢固,防止起吊打滑设备侧翻造成人身伤害或者设备损坏,检查设备各部件是否有相应滑动并做拉固;设备吊装至靠近滚焊机时应缓慢挪动,防止设备相互碰撞造成损坏。保证上图设备与滚焊机的相对位置,更换产品规格时可不再挪动设备。
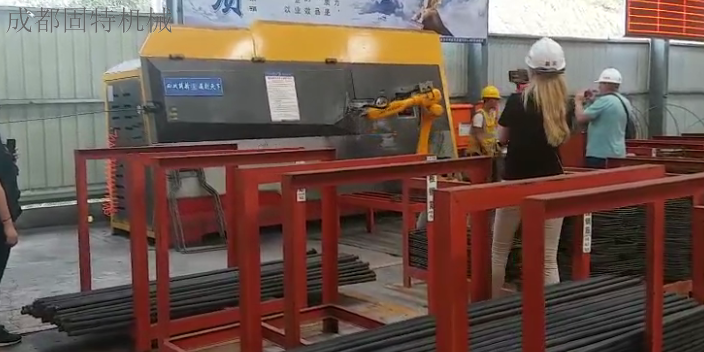
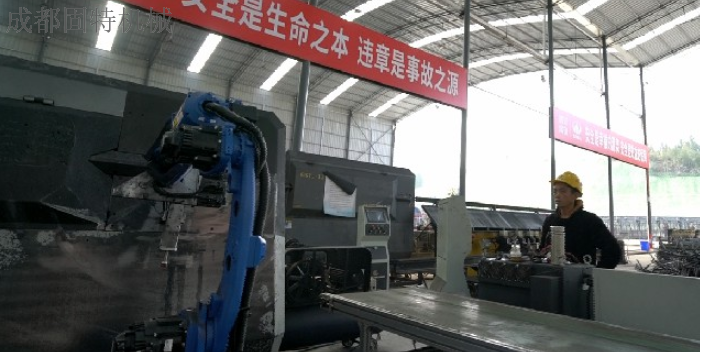
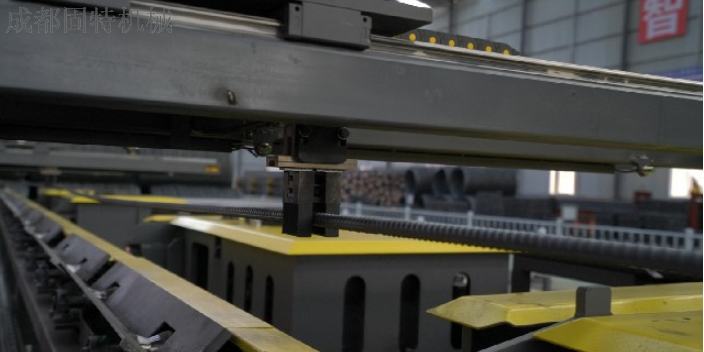
在推动建筑行业智能化转型的过程中,钢筋加工辅助机器人作为重要的智能化设备,正在改变传统钢筋加工的生产模式。传统钢筋加工以人工为主,生产效率低、质量不稳定,难以满足建筑行业智能化、工业化的发展需求。而钢筋加工辅助机器人通过引入自动化、智能化技术,实现了钢筋加工的标准化、精细化生产,为建筑行业的智能化转型提供了技术支撑。同时,机器人与BIM、物联网、人工智能等技术的融合,还推动了钢筋加工从“现场加工”向“工厂预制+现场装配”的模式转变,例如在工厂中使用机器人批量加工钢筋,再将加工好的钢筋运输至施工现场进行装配,大幅减少了现场施工时间和劳动力需求。在某建筑行业智能化转型试点项目中,通过引入钢筋加工辅助机器人及相关智能化技术,项目的钢筋加工效率提升了60%,施工周期缩短了20%,成为建筑行业智能化转型的典型案例。固特钢筋加工辅助机器人,专注钢筋加工领域多年研发。
设备供电连接焊接电源采用三相四线380V供电,滚焊机自动焊接机器人采用两相220V供电;供电线路连接属于特殊工种,非相关电工资质人员严禁私拉乱接。安装要求:设备电缆连接前请仔细阅读上图,以确保设备的正常运作。接线不正确可能造成设备出现故障或者不按预期方式动作,导致损失。设备供电接入需要专业电工人员进行操作,并确保接线的安全可靠。所有线缆连接完毕后需进行检查确认无误后方可进行下一步测试。设备供电连接焊接电源采用三相四线380V供电,滚焊机自动焊接机器人采用两相220V供电;供电线路连接属于特殊工种,非相关电工资质人员严禁私拉乱接。安装要求:设备电缆连接前请仔细阅读上图,以确保设备的正常运作。接线不正确可能造成设备出现故障或者不按预期方式动作,导致损失。设备供电接入需要专业电工人员进行操作,并确保接线的安全可靠。所有线缆连接完毕后需进行检查确认无误后方可进行下一步测试。钢筋加工辅助机器人加工效率可达传统模式数倍以上。成都隧道钢筋加工辅助机器人按需定制
钢筋加工辅助机器人适配箱梁骨架钢筋自动化加工。河南钢筋自动加工机器人使用指导
信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。信息说明:1、机头位置自动设定:点击此处按钮弹出机头位置自动设定对话框。2、机头电动出:在“手动中”状态时点击该按钮机头向外伸出。3、机头电控回:在“手动中”状态时点击该按钮机头向内收回。4、保存为焊接位:作用是保存机头目前的位置,当点击此按钮机头向内收回,并且记录机头位置。河南钢筋自动加工机器人使用指导