商机详情 -
天津地铁钢筋加工辅助机器人产品介绍
“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。“突发情况”一般有以下几种:1)低速动作突然变成高速动作。2)其他作业人员执行了操作。3)因周边设备等发生异常和程序错误,启动了不同的程序。4)因噪声、故障、缺陷等原因导致异常动作。5)误操作。6)原想以低速再生执行动作,却执行了高速动作。7)机器人搬运的工件掉落、散开。8)工件处于夹持、联锁待命的停止状态下,突然失去控制。9)相邻或背后的机器人执行了动作。钢筋加工辅助机器人实现钢筋加工全流程自动化管控。天津地铁钢筋加工辅助机器人产品介绍
长假前的检修:准备长期休假,切断机器人电源前,请进行如下检修:1)确认驱动器是否显示有“E42”:编码器电池电压太低,如果显示该错误,请更换电池。如果没有及时更换,导致编码器数据丢失,则需要进行编码器复位及编码器修正的作业。更换时,请参考“4.1.5章节”。2)请确认控制装置的门以及锁定插键已经关闭。长假前的检修:准备长期休假,切断机器人电源前,请进行如下检修:1)确认驱动器是否显示有“E42”:编码器电池电压太低,如果显示该错误,请更换电池。如果没有及时更换,导致编码器数据丢失,则需要进行编码器复位及编码器修正的作业。更换时,请参考“4.1.5章节”。2)请确认控制装置的门以及锁定插键已经关闭。云南桥梁钢筋加工机器人保养钢筋加工辅助机器人可用于 PC 装配式建筑钢筋加工场景。
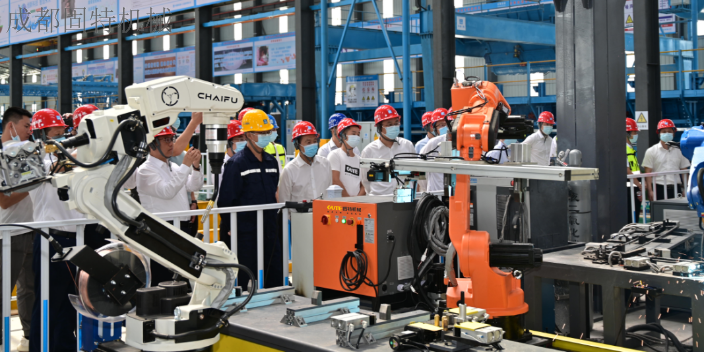
与钢筋切断机、钢筋弯曲机等传统设备配合使用,钢筋加工辅助机器人形成了高效的协同作业体系,进一步提升了钢筋加工的整体效率。传统模式下,钢筋切断机、弯曲机等设备需要单独操作,各设备之间的钢筋搬运需要人工完成,耗时,还容易出现搬运过程中的钢筋损坏。而钢筋加工辅助机器人可通过机械臂与这些传统设备实现无缝对接,自动完成钢筋在不同设备之间的搬运、定位。例如,机器人先将整捆钢筋搬运至钢筋调直切断机,待切断成指定长度后,再将钢筋搬运至弯曲机进行弯曲作业,整个过程无需人工干预。在某工业园区建设项目中,3台钢筋加工辅助机器人与2台切断机、3个弯曲机配合,形成了一条自动化钢筋加工生产线,每天可加工钢筋15吨,而传统模式下,同样数量的设备需要10名工人配合,每天能加工8吨钢筋。此外,协同作业体系还能通过统一的控制系统协调各设备的运行节奏,避免设备闲置,大化利用设备产能。
搭载智能控制系统的钢筋加工辅助机器人,实现了钢筋加工的全自动化操作,大幅减少了人工干预。该智能控制系统可通过对接BIM(建筑信息模型)系统,直接读取施工图纸中的钢筋参数,自动生成加工路径和操作指令,无需人工手动输入参数。在加工过程中,机器人的传感器会实时监测钢筋的位置、温度等信息,一旦发现参数偏差,会自动调整加工动作,确保加工精度。此外,智能控制系统还具备自我诊断功能,能够实时监测机器人的运行状态,当出现零件磨损、电路故障等问题时,会立即发出报警信号并显示故障位置,方便维修人员快速处理。在某商业综合体项目中,钢筋加工辅助机器人通过对接项目BIM系统,直接获取了近千种不同规格钢筋的加工参数,自动完成了全部加工任务,整个过程中只需1名操作员进行监控,加工过程中未出现一次参数错误,加工效率较人工提升了50%以上。钢筋加工辅助机器人提升钢筋加工车间智能化水平。
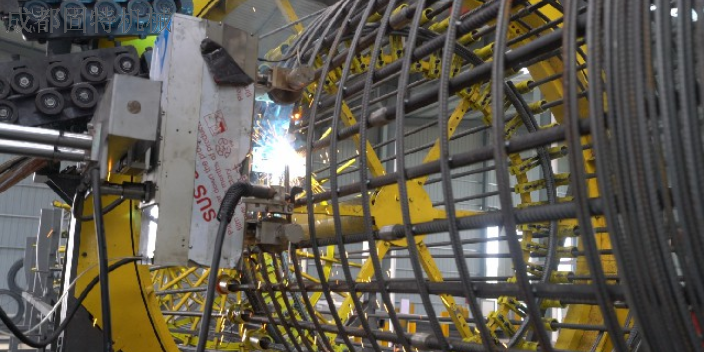
本公司开发的本款钢筋笼自动焊接机器人,充分的考虑了用户使用的安全、舒适、简单便捷的需求。充分考虑工程现场操作工人的操作习惯和新产品需要快速上手使用的情景,对设备操作做了特别优化。设备调试完成后,所有后期更换产品类型需输入的参数都是直观可测量的(产品调整后需设置的参数:钢筋笼直径、绕筋直径、主筋数量、焊接时间)。在产品规格无变化期间,设备通过3个实体按钮即可实现设备的全部准备工作,后续设备将自动跟随钢筋笼滚焊机的动作进行焊接,根据焊点大小焊接速度可100%跟随滚焊机。且设备设计时按照7*24小时工作时间,极大的提高了生产效率,成为工程进度推进强有力的支持者。钢筋加工辅助机器人焊接完成自动停机,智能提示作业。河南全自动钢筋加工机器人使用指导
固特钢筋加工辅助机器人,服务全球 70 多个国家地区。天津地铁钢筋加工辅助机器人产品介绍
电缆连接点处接触不良如何处理?电缆接触不良可以在整个电柜的任何地方发生,这种情况下不易查找故障点,此处可以分为强电和弱点电路接触不良。根本的解决办法是通过查看电气图纸,应用万用表来测量发现问题,发现后需要重新连接电路来排除故障。主电路接触不良表现在驱动器开抱闸后,驱动器显示面板上不会显示8旋转的指示,如果是单台出现则检查此驱动器的主电路连接(L1、L2、L3),如果所有的都是则检查在交流接触器前面的电路。有时候驱动器会报警,通过对应的报警信息确认后再排查解决。当有一台驱动器不能启动,而其他的驱动器为正常时,为驱动器的控制电(L1C、L2C)出现断路。天津地铁钢筋加工辅助机器人产品介绍