商机详情 -
云南大型钢筋加工辅助机器人购买
钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋笼实际转速为检测系统,检测到的钢筋笼实际转速。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)钢筋笼理。综合以上信息:保证钢筋笼的实际转速低于理论转速自动焊接才能跟上钢筋笼的转速。当钢筋笼不能正常卡住主筋时,请合理调节距离补偿。论转速为系统根据用户输入参数计算出来的理论速度。(钢筋笼实际转速必须低于钢筋笼理论转速才能正常工作)“单主筋”与“双主筋”的切换可以实现单双主筋的分别控制钢筋加工辅助机器人标准段变径段均可自动加工成型。云南大型钢筋加工辅助机器人购买
焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。焊接机头位置为主机与钢筋笼的相对位置。钢筋笼直径改变后需要进行调整。待加工钢筋笼的参数输入:钢筋笼直径为钢筋笼主筋外侧直径;绕筋直径为绕筋的直径尺寸;钢筋根数为主筋根数。可通过设定焊接时间改变焊点大小。贵州高速钢筋加工辅助机器人设备钢筋加工辅助机器人配备智能数据收集系统记录信息。
FU2为控制电源用熔断器,通过检查FU1中保险丝底座红色指示灯是否会点亮来判断保险丝是否熔断,如果熔断则保险丝底座FU1的红色指示灯会点亮。在检查出保险丝熔断后更换保险丝,同时不要动作机器人,先检查线路是否有短路以致保险丝熔断,如果排查没有则正常使用就行,熔断可能是过冲电流导致。F1保险丝为控制电源保险丝,当控制器或24V没有电时为F1保险丝熔断,同时可通过查看指示灯是否点亮,此时检查电路是否有与地短路的情况发生,排查完后更换6.3A的插拔熔丝即可。F2保险丝为控制电源保险丝,当控制器或24Vpc没有电时为F2保险丝熔断,同时可通过查看指示灯是否点亮,此时检查电路是否有与地短路的情况发生,排查完后更换6.3A的插拔熔丝即可。
进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。进行调整、操作、保全等作业时的安全注意事项1)作业人员须穿戴工作服、安全帽、安全鞋等。2)投入电源时,请确认机器人的动作范围内没有作业人员。3)必须切断电源后,方可进入机器人的动作范围内进行作业。4)有时,检修、维修保养等作业必须在通电状态下进行。此时,应2人1组进行作业。机器人电控结构包括:伺服系统、控制系统、主控制部分、示教系统与动力通信电缆等。钢筋加工辅助机器人推动建筑机械领域智能化创新发展。
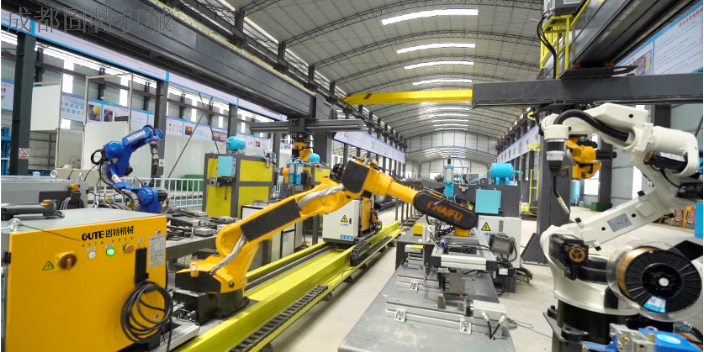
为减少钢筋加工过程中的人工劳动强度,钢筋加工辅助机器人承担了大部分重体力和重复性工作,大幅改善了工人的工作环境。传统钢筋加工中,工人需要搬运沉重的钢筋(单根直径25毫米的钢筋重量可达15公斤以上),每天搬运次数超过100次,长期下来容易引发腰伤、肩伤等职业病。而钢筋加工辅助机器人配备了强力机械臂,可轻松搬运重量达50公斤的钢筋,从整捆钢筋的上料、定位到加工后的下料,全程无需人工搬运。同时,机器人还承担了钢筋弯曲、切断等重复性工作,工人只需在一旁进行监控和简单操作,无需长时间重复同一动作。在某建筑施工企业的员工健康统计中,引入钢筋加工辅助机器人后,从事钢筋加工的工人职业病发生率从原来的12%降至1%以下,工人的工作满意度大幅提升。此外,机器人的操作环境相对舒适,工人无需在粉尘、噪音较大的加工区域长时间停留,进一步改善了工作条件。钢筋加工辅助机器人减少钢筋加工重复性人工劳动。河南钢筋自动加工机器人怎么样
钢筋加工辅助机器人操作界面简洁,新手易上手操作。云南大型钢筋加工辅助机器人购买
对机器人某一轴实施清零操作后,机器人此轴的零点会丢失,所以在清零前应将机器人运动至原先定义的零点位置,或者在清零后将机器人运动至原先定义的零点,实施清零操作后,重新定义机器人零点方可运行机器人。下面将讲解示教器记录零点的操作步骤:步骤一:电机CHAIFU图标,进入“原点设定”如图4.2;步骤二:将对应的轴,安装提示步骤设为校正点;步骤三:设置校正点后,检查码垛坐标是否为0,如果设定成功,拍下示教器急停按钮,然后急停复位,主电上电,报警。零点记录成功。云南大型钢筋加工辅助机器人购买