-
 浙江瑕疵检测系统私人定做
发布时间:2026.09.02
瑕疵检测自动化降低人工成本,同时提升检测结果的客观性一致性。传统人工检测需大量操作工轮班作业,不人力成本高(如一条电子元件生产线需8名检测工,月薪合计超4万元),还因主观判断差异导致检测结果不一致。自...
-
 上海视觉检测表面
发布时间:2026.09.02
钢铁行业在我国的经济发展中有着至关重要的地位,钢材是钢铁工业为社会生产和生活提供的产品的主要表现形式,钢铁表面瑕疵检测设备,凝聚了机器视觉领域的多项先进技术应用,利用光学原理,通过图像处理和分析对产品...
-
 无锡电池片阵列排布瑕疵检测系统产品介绍
发布时间:2026.09.01
瑕疵检测结果可追溯,关联生产批次,助力质量问题源头分析。为快速定位质量问题根源,瑕疵检测系统需建立“检测结果-生产信息”追溯体系:为每件产品分配标识(如二维码、条形码),检测时自动关联生产批次、工位、...
-
 广西分类实训平台定制价格
发布时间:2026.09.01
视觉实训平台的场景适配性极强,能够满足不同行业、不同领域的实训需求,彰显了其广泛的应用价值。在工业制造领域,平台可模拟工业视觉检测场景,开展产品缺陷检测、尺寸测量、零件识别等实训,帮助学习者掌握工业视...
-
 四川智能瑕疵检测系统品牌
发布时间:2026.08.31
瑕疵检测系统在半导体芯片制造中的应用,是保障芯片性能与良率的重要环节,适配芯片设计、制造、封装全流程。半导体芯片体积微小、结构复杂,其表面的颗粒污染、光刻缺陷、封装裂纹、焊球塌陷等瑕疵,会直接导致芯片...
-
北京智能瑕疵检测系统用途
发布时间:2026.08.31
许多工业瑕疵*凭可见光成像难以发现,或者需要获取物体内部或材料成分的信息。因此,融合多种传感模态的检测系统应运而生。例如,X射线成像能够穿透物体,清晰显示内部结构缺陷,如铸件的气孔、缩松,电子元件的焊...
-
 盐城零件瑕疵检测系统产品介绍
发布时间:2026.08.31
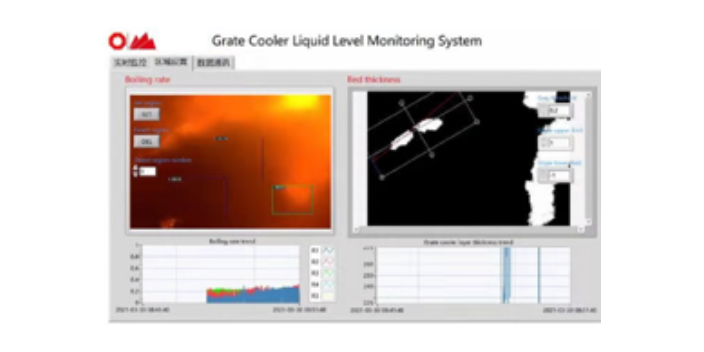
瑕疵检测系统的应用场景比较多,不同行业因其产品特性、生产工艺和质量标准的不同,对系统提出了差异化的技术需求。在电子制造业,如半导体晶圆和印刷电路板(PCB)的检测中,精度要求达到微米甚至纳米级别,需要...
-
 淮安冲网瑕疵检测系统公司
发布时间:2026.08.30
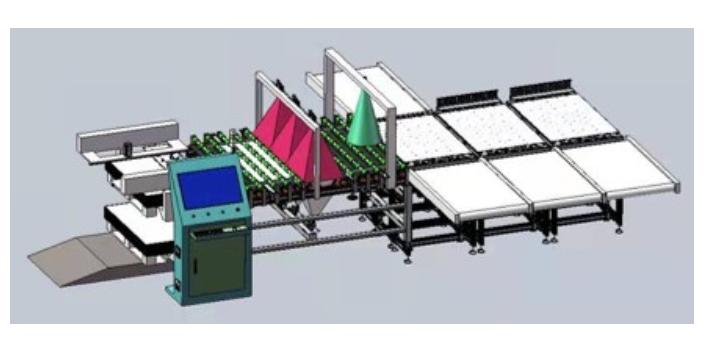
深度学习赋能瑕疵检测,通过海量数据训练,提升复杂缺陷识别能力。传统瑕疵检测算法对规则明确的简单缺陷识别效果较好,但面对形态多样、边界模糊的复杂缺陷(如金属表面的不规则划痕、纺织品的混合织疵)时,易出现...
-
 南通榨菜包瑕疵检测系统产品介绍
发布时间:2026.08.30
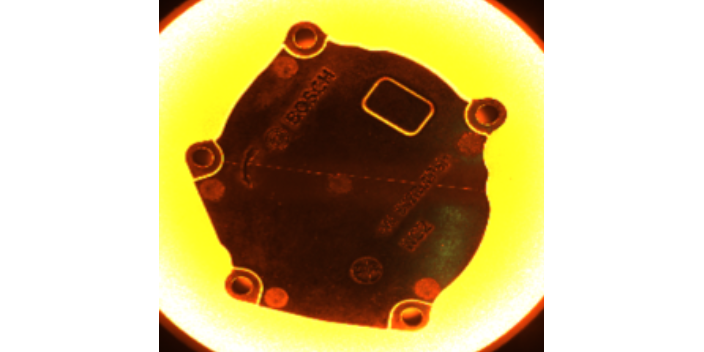
在半导体、PCB(印刷电路板)、显示屏等精密电子制造领域,瑕疵检测系统扮演着“工艺守护神”的角色。以OLED显示屏为例,其生产工艺复杂,可能出现的瑕疵包括亮点、暗点、Mura(辉度不均)、划伤、异物、...
-
四川传送带跑偏瑕疵检测系统定制
发布时间:2026.08.29
智能化瑕疵检测可预测质量趋势,提前预警潜在缺陷风险点。传统瑕疵检测多为“事后判定”,发现缺陷时已造成损失,智能化检测通过数据分析实现“事前预警”:系统收集历史检测数据(如缺陷率、生产参数、原材料批次)...
-
连云港电池瑕疵检测系统
发布时间:2026.08.29
瑕疵检测自动化降低人工成本,同时提升检测结果的客观性一致性。传统人工检测需大量操作工轮班作业,不人力成本高(如一条电子元件生产线需8名检测工,月薪合计超4万元),还因主观判断差异导致检测结果不一致。自...
-
 广东供应智能采摘机器人公司
发布时间:2026.08.28
采用AI视觉算法,能快速定位目标果实的生长位置。AI视觉算法赋予了智能采摘机器人强大的环境感知和目标识别能力。它基于深度学习的卷积神经网络(CNN),通过对海量果园图像数据的学习,能够准确区分果实、枝...
-
 河南供应智能采摘机器人售价
发布时间:2026.08.28
尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、成本与市场层面的挑战,制约着其规模化普及应用。在技术层面,面对全球超过3000种商业种植果蔬的多样性,实现通用型采摘平台依然遥远,特定作物定制化...
-
 河南果实智能采摘机器人服务价格
发布时间:2026.08.28
模块化设计让机器人能适配不同作物的采摘需求。智能采摘机器人采用模块化设计理念,其各个功能部件如机械臂、末端执行器、传感器组等都设计为的模块。不同作物的生长特性、果实形态和采摘要求差异很大,例如,草莓果...
-
 上海水果智能采摘机器人技术参数
发布时间:2026.08.28
自动分类功能将采摘的果实按品质进行分拣。智能采摘机器人搭载高光谱成像仪与AI视觉识别系统,通过分析果实的颜色、形状、纹理以及内部糖分含量等多维数据,实现对果实品质的分级。在柑橘采摘过程中,机器人首先利...
-
 江苏AI智能采摘机器人功能
发布时间:2026.08.28
其采摘力度可根据果实种类和成熟度调节。智能采摘机器人的末端执行器配备了高精度压力传感器和智能控制系统,能够根据果实的特性控制采摘力度。对于不同种类的果实,系统内置了对应的力度参数库,如草莓、樱桃等娇嫩...
-
 北京多功能智能采摘机器人售价
发布时间:2026.08.28
实时生成采摘数据报表,便于果园管理者分析决策。智能采摘机器人搭载的数据采集系统,可实时记录采摘时间、果实位置、成熟度分级、作业效率等30余项数据,并通过物联网上传至云端管理平台。系统自动生成可视化报表...
-
 北京多功能智能采摘机器人产品介绍
发布时间:2026.08.28
超声波传感器帮助机器人感知果实与机械臂的距离。机器人周身部署多个高精度超声波传感器,通过发射高频声波并接收反射信号,可在0.1秒内计算出目标物体的精确距离。当机械臂接近果实进行采摘时,传感器以每秒50...
-
辽宁学院实训平台定制价格
发布时间:2026.08.27
在实训平台上,学生不能够获得专业知识和技能,更可以学到如何有效地进行自主学习和终身学习,从而不断提升自己的学习能力。实训平台提供了丰富的学习资源和工具,帮助学生建立起自主学习的基础,培养他们思考和解决...
-
上海水果智能采摘机器人公司
发布时间:2026.08.27
露天采摘机器人主要应用于露天果园和蔬菜种植基地,针对露天环境复杂、光照变化大、障碍物多、地形多样的特点,采用抗干扰、抗恶劣环境的设计,实现露天场景的自动化采摘。露天采摘机器人的移动底盘多采用履带式设计...
-
嘉兴零件瑕疵检测系统定制价格
发布时间:2026.08.27
瑕疵检测数据积累形成知识库,为质量分析和工艺改进提供依据。每一次瑕疵检测都会生成海量数据(如缺陷类型、位置、严重程度、生产批次、设备参数),将这些数据长期积累,可形成企业专属的“瑕疵知识库”。通过数据...
-
多功能智能采摘机器人按需定制
发布时间:2026.08.27
多机器人协同作业是采摘机器人规模化应用的重要模式,通过采摘机器人、转运机器人、分拣机器人的分工协作,实现从采摘到入库的全流程自动化,大幅提升规模化果园的作业效率。在苹果等大规模种植场景,采用 “2 台...
-
天津草莓智能采摘机器人价格
发布时间:2026.08.27
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv...
-
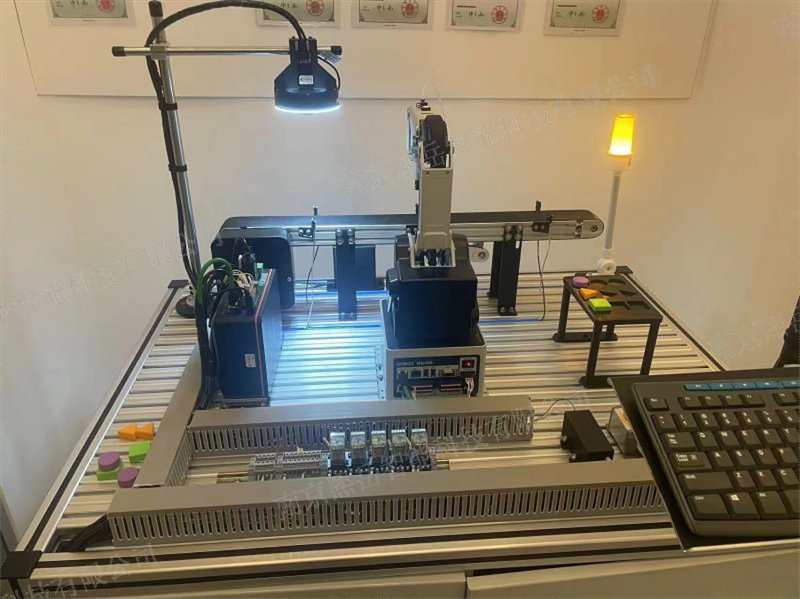 四轴机械臂实训平台供应商
发布时间:2026.08.27
高校实训平台以“实用、高效、创新”为主,聚焦大学、专科院校学生的实践需求,打造专业化、个性化、多元化的实践教学环境。平台打破传统实训模式的局限,推行“项目驱动、任务导向”的实训教学模式,将实训内容分解...
-
 广东苹果智能采摘机器人
发布时间:2026.08.27
叶菜类与果菜类的机械化采收长期受损伤率高困扰。德国工程师受“磁悬浮”启发开发的悬浮式采收系统:生菜采收机器人的末端执行器产生可控磁场,使切割装置在非接触状态下通过洛伦兹力完成茎秆切割。番茄采收则采用相...
-
 山东AI智能采摘机器人制造价格
发布时间:2026.08.26
不同农业地区的需求催生了机器人技术的分化。在北美规模化果园,重点开发高速连续采摘机型,强调与自动分拣包装线的无缝对接;日本则聚焦老龄化小农果园,开发出可搭载于小型拖拉机的轻量化附件式机器人,售价控制在...
-
 北京制造智能采摘机器人制造价格
发布时间:2026.08.26
现代连栋温室中的番茄采摘已发展成高度标准化的机器人应用场景。机器人沿着悬挂轨道在作物行上方移动,不占用地面空间。其视觉系统基于大规模图像训练,能准确识别不同品种番茄的比较好采摘点——通常是果柄的离层部...
-
福建多功能智能采摘机器人价格低
发布时间:2026.08.26
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv...
-
 北京自动智能采摘机器人案例
发布时间:2026.08.26
配备自动充电装置,续航不足时自动返回充电站。智能采摘机器人配备的自动充电装置使其具备自主能源管理能力。机器人内置的电量监测系统会实时监控电池电量状态,当电量下降到预设的阈值,如20%时,机器人会立即启...
-
天津什么是智能采摘机器人解决方案
发布时间:2026.08.26
末端执行器是采摘机器人直接接触果实的重要部件,其设计合理性直接决定了采摘的成功率和果实的完好率,目前主要分为仿生夹持式、吸附式、剪切式三大类,适配不同种类的农作物。仿生夹持式执行器模仿人类手指的结构和...