商机详情 -
广东苹果智能采摘机器人
叶菜类与果菜类的机械化采收长期受损伤率高困扰。德国工程师受“磁悬浮”启发开发的悬浮式采收系统:生菜采收机器人的末端执行器产生可控磁场,使切割装置在非接触状态下通过洛伦兹力完成茎秆切割。番茄采收则采用相变材料包裹技术:机械爪在接触果实前喷射食品级凝胶瞬间形成保护膜,采摘后凝胶在输送过程中自然挥发。以色列开发的黄瓜采摘系统更配备微创检测仪:通过激光多普勒检测采摘瞬间果实表皮细胞破裂数量,自动调整后续采摘参数。这些低损伤技术使蔬菜采后保鲜期延长3-5天,超市损耗率从30%降至12%,特别适合即食沙拉蔬菜等高附加值产品线。熙岳智能作为专注于农业科技的企业,其研发的智能采摘机器人正在重塑传统农业采摘模式。广东苹果智能采摘机器人
智能采摘机器人
采摘机器人的应用正从实验室和温室,逐步走向更广阔的田间与果园,其形态与功能也因作物和场景而异。在高度结构化的环境中,如无土栽培的温室或垂直农场,机器人效率比较高。例如,用于采摘串收番茄或甜椒的机器人,可以沿着预设轨道在作物行间移动,环境可控、果实位置相对规律,能实现接近90%的识别率和24小时连续作业,极大缓解了季节性用工荒。对于大田作物,如西兰花或生菜,已有大型自主平台配备激光切割头,能一次性完成识别和收割。相当有挑战的是传统果园场景。为适应机器人采摘,农业本身正在进行一场“农艺革新”,即发展“适宜机械化的种植模式”。例如,将果树修剪成整齐的“墙式”或“V字形”树冠,使果实更暴露、更规整。针对苹果、柑橘等高大乔木,出现了多自由度机械臂与升降平台结合的移动机器人,如同一个缓慢移动的“钢铁摘果工”。而对于草莓、蘑菇等低矮作物,机器人多采用低底盘、多臂协同的设计,像一群精细的“地面收集者”。在葡萄园,用于酿酒葡萄采收的大型震动式机器人已成熟应用,但鲜食葡萄的无损采摘仍是难题。每种场景的适配,都意味着机器人硬件、软件与农艺知识的深度耦合。草莓智能采摘机器人供应商熙岳智能智能采摘机器人可通过太阳能充电模块,进一步延长户外作业时间。
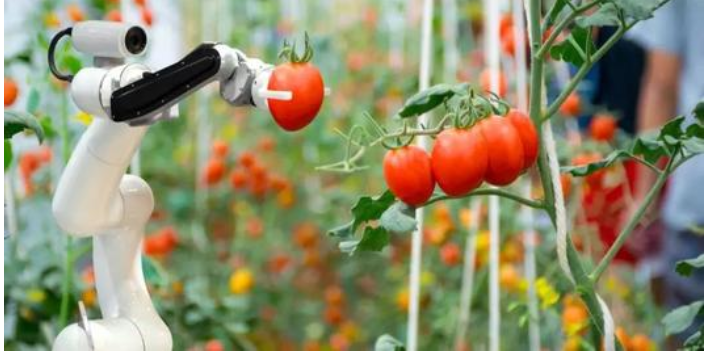
智能采摘机器人可通过VR技术进行远程虚拟操控。智能采摘机器人的VR远程操控系统由头戴式VR设备、动作捕捉手套和机器人端的信号接收装置组成。操作人员佩戴VR设备后,可实时获得机器人摄像头采集的360°全景画面,仿佛身临其境般置身于果园现场。动作捕捉手套能够捕捉操作人员的手部动作,并将动作信号传输至机器人,控制机械臂的运动。当机器人遇到复杂情况,如果实位置特殊难以自动采摘时,操作人员可通过VR技术进行远程虚拟操控,手动调整机械臂的角度和抓取动作。在国外的葡萄园中,技术人员在千里之外的办公室,通过VR技术操控机器人完成了高难度的葡萄采摘任务,解决了因地形复杂或环境危险导致机器人无法自主作业的问题。VR远程操控技术不提高了机器人应对复杂情况的能力,还降低了人工现场操作的成本和风险。
采摘机器人的视觉识别系统主要由高清相机、镜头、图像采集卡、图像处理模块四部分组成,能够完成果实的识别、定位、成熟度判断等任务,相当于机器人的“眼睛”。高清相机负责采集作业环境和果实的图像信息,镜头可根据果实的距离和大小调整焦距,确保图像清晰;图像采集卡将相机采集的模拟图像转化为数字图像,传输至图像处理模块;图像处理模块通过深度学习算法,对数字图像进行预处理、特征提取,识别出成熟果实的位置、大小、形态和成熟度,区分果实与叶片、茎秆、障碍物等,同时判断果实是否存在破损、病虫害等瑕疵,避免误采瑕疵果。为提升识别精度和抗干扰能力,现代采摘机器人的视觉识别系统还集成了多视角成像、红外成像等技术,能够适应不同的光照、遮挡环境,确保识别的稳定性和准确性。熙岳智能智能采摘机器人的机械臂运动轨迹可预设,确保采摘动作的一致性。

搭载高清摄像头,可实时回传果园现场画面。智能采摘机器人配备的4K高清摄像头,具备120°广角视野和自动对焦功能,能够清晰捕捉果园内的每一个细节。摄像头采集的画面通过5G网络或无线传输模块,以每秒30帧的速度实时回传至果园监控中心的管理平台。管理者在监控中心的大屏幕上,可查看机器人的作业情况,包括果实采摘过程、机械臂运行状态、果园地形环境等。当发现机器人遇到复杂情况,如果实被枝叶严重遮挡难以采摘时,管理者可通过远程操作功能,调整机器人的作业策略。此外,高清画面还可用于后期数据分析,技术人员通过回放视频,分析机器人的作业动作和采摘效率,优化算法和控制策略。高清摄像头的应用使果园管理者能够实时掌握采摘现场动态,实现高效、的远程管理。熙岳智能智能采摘机器人在桃子采摘中,能根据果实成熟度调整采摘顺序,优先采摘熟果。浙江草莓智能采摘机器人用途
熙岳智能智能采摘机器人的能耗数据可实时监控,帮助用户优化设备使用成本。广东苹果智能采摘机器人
柑橘采摘机器人针对柑橘果实表皮脆弱、果柄较粗、多生长在果树枝条间的特点,采用多机械臂协同作业模式,兼顾采摘效率与果实完好率,广泛应用于柑橘主产区的规模化种植基地。柑橘采摘机器人的视觉识别系统采用红外成像与高清视觉结合的技术,能够精细识别不同成熟度的柑橘,即使在逆光、强光等复杂光照条件下,也能稳定识别,避免漏采、误采。机械臂采用多自由度设计,可灵活穿梭在枝条之间,避开叶片和枝条的遮挡,精细抵达果实位置。末端执行器采用仿生夹持与剪切一体化设计,先通过柔性夹持器稳稳固定柑橘,再用小型剪切刀切断果柄,剪切力度可根据果柄粗细自动调整,确保果柄切断平整,减少果实腐烂风险。采摘后的柑橘通过机械臂输送至暂存装置,实现采摘、收集一体化作业,大幅降低人工劳动强度,解决柑橘采摘季节用工难的问题。广东苹果智能采摘机器人