标签列表 - 扬州熙岳智能科技有限公司
-
 河南供应智能采摘机器人售价
尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、成本与市场层面的挑战,制约着其规模化普及应用。在技术层面,面对全球超过3000种商业种植果蔬的多样性,实现通用型采摘平台依然遥远,特定作物定制化开发成本高昂,不同果蔬的形态、大小、成熟度判断标准差异较大,导致机器人适配性受。同时,极端天气、复杂光照条件对感知系统的稳定性构成持续考验,在暴雨、强光、重度遮挡等场景下,机器人的识别精度和作业效率仍有提升空间。在成本层面,智能采摘机器人的重要部件(如3D双目摄像头、高精度机械臂、AI芯片)价格较高,导致单台设备成本居高不下,对于中小型种植户而言,前期投入门槛较高,难以承担。在市场层面,部分种植户...
发布时间:2026.08.28 -
 北京多功能智能采摘机器人产品介绍
超声波传感器帮助机器人感知果实与机械臂的距离。机器人周身部署多个高精度超声波传感器,通过发射高频声波并接收反射信号,可在0.1秒内计算出目标物体的精确距离。当机械臂接近果实进行采摘时,传感器以每秒50次的频率实时监测两者间距,将数据传输至控制系统。在采摘悬挂于枝头的猕猴桃时,传感器能准确识别果实与枝叶的相对位置,避免机械臂误碰损伤周边果实。针对不同大小的果实,传感器还具备自适应调节功能,在采摘小型蓝莓时,检测精度可达0.5毫米,确保机械手指抓取。结合AI算法,传感器数据可预测果实因触碰产生的摆动轨迹,提前调整机械臂运动路径,使采摘成功率提升至95%以上。熙岳智能智能采摘机器人采用模块化设计,方...
发布时间:2026.08.28 -
 上海水果智能采摘机器人技术参数
自动分类功能将采摘的果实按品质进行分拣。智能采摘机器人搭载高光谱成像仪与AI视觉识别系统,通过分析果实的颜色、形状、纹理以及内部糖分含量等多维数据,实现对果实品质的分级。在柑橘采摘过程中,机器人首先利用高光谱图像检测果实内部的糖酸比,结合表面瑕疵识别算法,将果实分为特级、一级、二级等不同等级。分拣机械臂根据分级结果,将果实准确投放至对应的收集箱或输送带上。系统还支持自定义分级标准,果园管理者可根据市场需求,灵活调整果实大小、糖度等筛选参数。经测试,该自动分类系统的分拣准确率达98%以上,相比人工分拣效率提升60%,有效满足不同销售渠道对果实品质的差异化需求。熙岳智能智能采摘机器人在蓝莓采摘中,...
发布时间:2026.08.28 -
 广东供应智能采摘机器人公司
采用AI视觉算法,能快速定位目标果实的生长位置。AI视觉算法赋予了智能采摘机器人强大的环境感知和目标识别能力。它基于深度学习的卷积神经网络(CNN),通过对海量果园图像数据的学习,能够准确区分果实、枝叶、背景等元素。当机器人进入果园作业时,摄像头采集到的图像信息会实时传输至算法模块,算法会对图像进行特征提取、目标检测和定位。在复杂的果园环境中,即便果实被茂密的枝叶遮挡,AI视觉算法也能通过分析部分可见特征,结合空间几何关系,快速推算出果实的完整位置。此外,该算法还具备自适应能力,能随着作业环境的变化和数据积累不断优化,从而实现对目标果实位置的快速、定位,为后续的采摘动作提供准确引导。熙岳智能智...
-
 河南果实智能采摘机器人服务价格
模块化设计让机器人能适配不同作物的采摘需求。智能采摘机器人采用模块化设计理念,其各个功能部件如机械臂、末端执行器、传感器组等都设计为的模块。不同作物的生长特性、果实形态和采摘要求差异很大,例如,草莓果实小巧、生长在地面附近,需要精细的抓取和较低的采摘高度;而柑橘果实成簇生长,且果树较高,需要机械臂具备更大的伸展范围和不同的抓取方式。通过模块化设计,当需要采摘不同作物时,操作人员可以方便快捷地更换相应的模块。更换更小巧、灵活的机械臂和末端执行器用于草莓采摘,或者换上伸展范围更大、抓取力更强的模块来应对柑橘采摘。同时,软件系统也能根据不同模块的特性自动调整参数和控制策略,使机器人迅速适应新的采摘任...
发布时间:2026.08.28 -
 江苏AI智能采摘机器人功能
其采摘力度可根据果实种类和成熟度调节。智能采摘机器人的末端执行器配备了高精度压力传感器和智能控制系统,能够根据果实的特性控制采摘力度。对于不同种类的果实,系统内置了对应的力度参数库,如草莓、樱桃等娇嫩果实的抓取力度控制在0.1-0.3牛顿,而苹果、梨等果实的抓取力度则为0.5-0.8牛顿。同时,针对同一果实的不同成熟度,系统也能进行精细化调节。成熟度高的果实果肉柔软,抓取力度会相应减小;成熟度低的果实质地较硬,抓取力度则适当增加。在实际采摘过程中,压力传感器以每秒100次的频率实时监测抓取力度,并将数据反馈给控制系统,控制系统根据反馈信息实时调整机械臂的动力输出,确保在抓取牢固的同时,不损伤果...
-
 北京多功能智能采摘机器人售价
实时生成采摘数据报表,便于果园管理者分析决策。智能采摘机器人搭载的数据采集系统,可实时记录采摘时间、果实位置、成熟度分级、作业效率等30余项数据,并通过物联网上传至云端管理平台。系统自动生成可视化报表,以热力图展示果园不同区域的果实产量分布,用折线图对比每日采摘效率变化趋势。管理者通过分析报表发现,某区域机器人采摘速度较慢,经排查是果树间距过密导致机械臂操作受,从而及时调整后续作业策略。结合气象数据与土壤监测信息,报表还能预测不同区域果实的采摘时间,优化资源调度。在广东荔枝园中,通过数据报表分析,果园管理者提前调配机器人至早熟区域作业,使果实的采收率提高25%,提升经济效益。熙岳智能智能采摘机...
发布时间:2026.08.28 -
天津草莓智能采摘机器人价格
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv5s-cls 等轻量化深度学习模型,结合多视角成像技术,可穿透叶片干扰精细定位成熟果实,mAP 值达 80.5%,在遮挡环境下仍能稳定识别。末端执行器创新采用包络仿生式气动软夹爪,模仿海葵进食原理,通过柔性硅胶触手包络草莓表面,配合气压精细调节夹持力,避免果皮损伤;配套 “拖拽 — 旋转” 仿人动作,使果梗自然断裂,彻底解决果梗残留问题,采摘成功率达 84%。移动底盘采用窄体轮式或轨道式设计,可灵...
发布时间:2026.08.27 -
 广东苹果智能采摘机器人
叶菜类与果菜类的机械化采收长期受损伤率高困扰。德国工程师受“磁悬浮”启发开发的悬浮式采收系统:生菜采收机器人的末端执行器产生可控磁场,使切割装置在非接触状态下通过洛伦兹力完成茎秆切割。番茄采收则采用相变材料包裹技术:机械爪在接触果实前喷射食品级凝胶瞬间形成保护膜,采摘后凝胶在输送过程中自然挥发。以色列开发的黄瓜采摘系统更配备微创检测仪:通过激光多普勒检测采摘瞬间果实表皮细胞破裂数量,自动调整后续采摘参数。这些低损伤技术使蔬菜采后保鲜期延长3-5天,超市损耗率从30%降至12%,特别适合即食沙拉蔬菜等高附加值产品线。熙岳智能作为专注于农业科技的企业,其研发的智能采摘机器人正在重塑传统农业采摘模式...
发布时间:2026.08.27 -
上海水果智能采摘机器人公司
露天采摘机器人主要应用于露天果园和蔬菜种植基地,针对露天环境复杂、光照变化大、障碍物多、地形多样的特点,采用抗干扰、抗恶劣环境的设计,实现露天场景的自动化采摘。露天采摘机器人的移动底盘多采用履带式设计,抓地力强,能够适应露天场地的松软、崎岖地形,避免打滑;机械臂具备较强的抗风能力,可在微风、大风等不同风力条件下稳定作业;视觉识别系统采用抗强光、抗逆光设计,通过调整曝光参数和图像处理算法,确保在强光、逆光、阴天等不同光照条件下,仍能精细识别果实。此外,露天采摘机器人还具备防水、防尘功能,能够适应露天环境的雨淋、灰尘等干扰,避免部件损坏,确保长期稳定作业,解决露天作物采摘劳动力短缺的问题。熙岳智能...
-
多功能智能采摘机器人按需定制
多机器人协同作业是采摘机器人规模化应用的重要模式,通过采摘机器人、转运机器人、分拣机器人的分工协作,实现从采摘到入库的全流程自动化,大幅提升规模化果园的作业效率。在苹果等大规模种植场景,采用 “2 台采摘机器人 + 1 台转运机器人” 的协同架构,采摘机器人负责果实精细采摘,转运机器人通过移动底盘穿梭于作业区域,承接采摘果实并输送至分拣区,避免重复往返消耗时间。分拣机器人则基于视觉识别系统,对果实进行大小、品相、成熟度分级,实现采摘、转运、分拣一体化作业,1 名技术员可远程管理 3 台设备,整体效率较人工提升 400%。协同系统通过 5G 通信实现数据互通,调度平台根据果实分布密度、成熟度动态...
发布时间:2026.08.27 -
福建多功能智能采摘机器人价格低
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv5s-cls 等轻量化深度学习模型,结合多视角成像技术,可穿透叶片干扰精细定位成熟果实,mAP 值达 80.5%,在遮挡环境下仍能稳定识别。末端执行器创新采用包络仿生式气动软夹爪,模仿海葵进食原理,通过柔性硅胶触手包络草莓表面,配合气压精细调节夹持力,避免果皮损伤;配套 “拖拽 — 旋转” 仿人动作,使果梗自然断裂,彻底解决果梗残留问题,采摘成功率达 84%。移动底盘采用窄体轮式或轨道式设计,可灵...
-
 北京制造智能采摘机器人制造价格
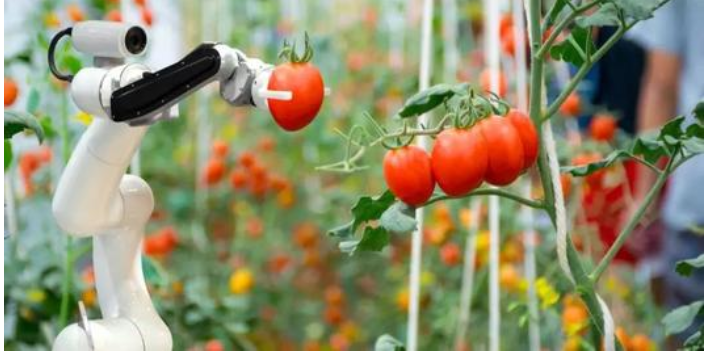
现代连栋温室中的番茄采摘已发展成高度标准化的机器人应用场景。机器人沿着悬挂轨道在作物行上方移动,不占用地面空间。其视觉系统基于大规模图像训练,能准确识别不同品种番茄的比较好采摘点——通常是果柄的离层部位。机械手使用电控剪刀或热切割技术快速分离果梗,避免病菌传播。更重要的是,这些机器人能与温室环境控制系统联动:根据光照、温湿度数据和作物生长模型,精细判断每串番茄的采收窗口期。在荷兰的“温室三角洲”地区,这种机器人系统使每平方米番茄的年产量提升30%,同时将人工干预降至比较低。它们还能在采摘过程中同步收集植株健康数据,为精细农业提供支持。熙岳智能智能采摘机器人的出现,为农业智能化发展提供了可复制、...
发布时间:2026.08.26 -
 浙江AI智能采摘机器人服务价格
机械臂关节灵活,可深入茂密枝叶间采摘果实。智能采摘机器人的机械臂采用7自由度设计,每个关节均配备高精度伺服电机与谐波减速器,实现±180°的超大旋转范围和0.1毫米级的运动精度。在枝叶繁茂的芒果树中,机械臂可像人类手臂般灵活弯折,穿过交错的枝桠定位果实。末端执行器采用可变形结构,在遇到被叶片遮挡的果实时,手指可折叠成细长形态伸入缝隙抓取。同时,机械臂内置力反馈传感器,在穿越枝叶过程中实时感知接触力,避免因碰撞损伤枝条。在福建蜜柚园中,传统机械臂因灵活性不足导致30%的果实无法采摘,而新型灵活机械臂凭借其出色的空间操作能力,使果园采收率提升至98%,充分发挥了设备的作业效能。熙岳智能智能采摘机器...
-
 北京自动智能采摘机器人案例
配备自动充电装置,续航不足时自动返回充电站。智能采摘机器人配备的自动充电装置使其具备自主能源管理能力。机器人内置的电量监测系统会实时监控电池电量状态,当电量下降到预设的阈值,如20%时,机器人会立即启动自动返回充电站的程序。在返回过程中,机器人依靠自身的导航系统,结合激光雷达扫描的地形信息和预先规划的路径,避开障碍物,沿着路线快速、准确地回到充电站。充电站采用先进的无线充电或接触式充电技术,当机器人到达充电站指定位置后,充电装置会自动对接并开始充电。整个充电过程无需人工干预,并且充电效率高,能够在较短时间内为机器人充满电量。充满电后,机器人会根据当前的采摘任务情况,自动返回作业区域继续工作。这...
发布时间:2026.08.26 -
 山东AI智能采摘机器人制造价格
不同农业地区的需求催生了机器人技术的分化。在北美规模化果园,重点开发高速连续采摘机型,强调与自动分拣包装线的无缝对接;日本则聚焦老龄化小农果园,开发出可搭载于小型拖拉机的轻量化附件式机器人,售价控制在1万美元以内。欧洲注重有机果园的特殊要求,机器人采用食品级润滑剂并通过负压吸附而非接触果实表面,满足有机认证标准。在印度等劳动力丰富地区,机器人定位为“质量控制器”,主要应用于需要精细处理的精品苹果出口产区,形成特色化技术渗透路径。熙岳智能智能采摘机器人在山楂采摘中,能分离果实与枝叶,提升采摘纯度。山东AI智能采摘机器人制造价格智能采摘机器人尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、...
发布时间:2026.08.26 -
江苏荔枝智能采摘机器人性能
未来,苹果智能采摘机器人行业将加速构建统一的技术标准与产业生态,解决“设备不兼容、数据不互通、运维不统一”的行业痛点。在技术标准层面,行业协会将牵头制定苹果采摘机器人指标规范:包括成熟果识别精度、果实损伤率、机械臂重复定位精度、导航误差等关键参数,同时统一设备接口协议,确保不同品牌机器人可接入同一物联网平台,实现数据互通。在产业生态层面,将形成“重要部件供应商-整机制造商-服务运营商-种植户”的完整产业链:**部件供应商聚焦高性价比传感器、电机等产品研发;整机制造商基于标准模块快速组装适配不同场景的机器人;服务运营商提供设备租赁、运维、数据服务;种植户按需选择服务,无需关注设备底层技术。此外,...
发布时间:2026.08.26 -
天津什么是智能采摘机器人解决方案
末端执行器是采摘机器人直接接触果实的重要部件,其设计合理性直接决定了采摘的成功率和果实的完好率,目前主要分为仿生夹持式、吸附式、剪切式三大类,适配不同种类的农作物。仿生夹持式执行器模仿人类手指的结构和动作,采用柔性材料制作,通过调节夹持力度,既能稳稳抓住果实,又能避免挤压损伤,适用于苹果、柑橘、桃子等圆形、表皮较脆弱的果实,例如苹果采摘机器人的三指夹持执行器,可根据果实大小自动调整夹持幅度,实现无损抓取。吸附式执行器利用负压原理,通过吸盘吸附果实表面,适用于草莓、番茄、蓝莓等柔软、易破损的浆果,避免夹持力过大造成果实破损。剪切式执行器则配备小型锋利刀片,可快速切断果实果柄,适用于黄瓜、茄子、辣...
发布时间:2026.08.26 -
番茄智能采摘机器人品牌
番茄采摘机器人明显的优势之一,是其突破人类生理极的全天候作业能力。它不受昼夜更替、高温湿热或光照不足的影响。配备补光系统的机器人,可以在夜间利用其视觉系统照常工作,此时温湿度往往更适宜,采摘后的果实保鲜度也更高。在劳动力紧缺的收获季,这种24小时不间断的作业能力成为保障时效的关键。目前,前列的采摘机器人单体采摘速度已能达到平均每10-15秒成功采摘一个果实,虽仍慢于熟练工在理想状态下的峰值速度,但其稳定性、持久性和综合成本优势正在迅速显现。随着技术迭代,其效率有望在未来几年内超越人工,尤其在规模化、标准化的生产场景中。熙岳智能智能采摘机器人在猕猴桃采摘中,能把控抓取力度,防止果实挤压变形。番茄...
-
福建AI智能采摘机器人制造价格
柑橘采摘机器人针对柑橘果实表皮脆弱、果柄较粗、多生长在果树枝条间的特点,采用多机械臂协同作业模式,兼顾采摘效率与果实完好率,广泛应用于柑橘主产区的规模化种植基地。柑橘采摘机器人的视觉识别系统采用红外成像与高清视觉结合的技术,能够精细识别不同成熟度的柑橘,即使在逆光、强光等复杂光照条件下,也能稳定识别,避免漏采、误采。机械臂采用多自由度设计,可灵活穿梭在枝条之间,避开叶片和枝条的遮挡,精细抵达果实位置。末端执行器采用仿生夹持与剪切一体化设计,先通过柔性夹持器稳稳固定柑橘,再用小型剪切刀切断果柄,剪切力度可根据果柄粗细自动调整,确保果柄切断平整,减少果实腐烂风险。采摘后的柑橘通过机械臂输送至暂存装...
-
广东番茄智能采摘机器人性能
内置紫外线杀菌装置,对采摘工具进行实时消毒。智能采摘机器人的紫外线杀菌装置集成在机械臂末端执行器和果实收集容器内。紫外线杀菌灯采用度的UVC波段灯管,能够释放波长为253.7纳米的紫外线,这种紫外线可破坏细菌、病毒等微生物的DNA和RNA结构,使其失去繁殖和能力,杀菌率高达99.9%。在采摘过程中,每当完成一次采摘动作,紫外线杀菌灯自动启动,对机械手指、吸盘等采摘工具进行360度无死角照射消毒,单次消毒时间需3-5秒,确保每次接触果实的工具都处于无菌状态。对于果实收集容器,紫外线杀菌装置会持续工作,防止果实因细菌滋生而腐烂变质。在草莓、蓝莓等易受微生物污染的浆果采摘中,该装置有效保障了果实的卫...
-
山东草莓智能采摘机器人技术参数
柔性机械臂模拟人类采摘动作,轻柔摘取果实避免损伤。柔性机械臂是智能采摘机器人实现精细作业的关键部件,它借鉴了人体手臂的结构和运动原理,采用柔性材料和特殊的驱动方式。机械臂的关节部分具有多个自由度,能够像人类手臂一样灵活弯曲和伸展,模仿人类采摘时的伸手、抓取、扭转等动作。在抓取果实时,机械臂内置的压力传感器会实时感知抓取力度,并根据果实的种类、大小和成熟度自动调整力度,确保在抓取牢固的同时不会对果实表皮造成挤压、划伤等损伤。例如,对于娇嫩的葡萄,机械臂会以极轻柔的力度包裹抓取;对于苹果等相对坚硬的果实,力度也会控制。这种模拟人类采摘动作的柔性机械臂,不提高了采摘的成功率,还能有效保护果实品质,减...
-
浙江果实智能采摘机器人按需定制
深度学习技术的融入,推动采摘机器人实现了从“半自动”向“全自动”的跨越,大幅提升了机器人的识别精度和作业自主性,解决了传统采摘机器人识别率低、误采率高的痛点。传统采摘机器人多采用基于规则的识别算法,需要人工手动设置果实特征参数,面对果实遮挡、光照变化、形态不规则等复杂场景时,识别效果较差,容易出现漏采、误采的情况。而融入深度学习技术的采摘机器人,通过大量果实样本的训练,能够自动学习不同果实的特征规律,建立精细的识别模型,无需手动设置参数,即可精细识别成熟果实、区分瑕疵果与健康果,即使在叶片遮挡、逆光等复杂环境中,也能保持较高的识别率。此外,深度学习技术还具备自优化能力,机器人在实际作业过程中,...
发布时间:2026.08.25 -
 安徽一种智能采摘机器人制造价格
智能采摘机器人可与果园灌溉、施肥系统联动。通过物联网技术,智能采摘机器人与果园灌溉、施肥系统形成一体化管理网络。机器人内置的土壤湿度传感器、作物生长状态监测模块,能实时采集果园土壤墒情、果实生长数据,并将信息同步至管理平台。当机器人检测到某区域果树需水量增加时,系统会自动触发滴灌设备,控制灌溉量;若发现果实生长阶段需补充特定养分,施肥系统将根据机器人采集的土壤肥力数据,配比并输送合适的肥料。在陕西苹果园中,智能采摘机器人通过识别不同树龄果树的果实密度,联动施肥系统为结果量大的果树增加有机肥供给,同时调整灌溉频率,使苹果单果重量提升15%,实现资源的高效利用。熙岳智能为智能采摘机器人提供了完善的...
发布时间:2026.08.25 -
江苏自动化智能采摘机器人优势
控制技术是采摘机器人高效运转的“大脑”,决定了机器人运动和作业的精细度与敏捷性,实现机器人“更好地走路和作业”。采摘机器人的控制技术主要分为运动控制和作业控制两部分,运动控制负责统筹移动底盘的前进、转弯、制动等动作,确保底盘移动平稳、精细,适配不同的地形和作业节奏;作业控制则负责控制机械臂的伸缩、旋转、抓取等动作,以及末端执行器的开合力度,确保采摘过程精细、轻柔,减少果实损伤。现代采摘机器人的控制系统多采用智能化控制算法,能够根据感知系统获取的实时数据,动态调整作业参数,例如根据果实的大小和软硬程度,调整末端执行器的抓取力度;根据果实的位置,调整机械臂的作业角度和路径。同时,控制系统还支持手动...
发布时间:2026.08.24 -
河南水果智能采摘机器人趋势
在环境可控的现代化温室中,采摘机器人展现出前所未有的适应性。荷兰的番茄采摘机器人采用“感知-决策-执行”闭环系统:3D视觉模块实时构建植株三维模型,深度学习算法区分可采摘果实与未成熟花果,柔性吸盘式末端执行器可适应不同品种番茄的果型特征。更精妙的是,这些机器人集成于温室物联网络,根据环境传感器数据优化采摘节奏——光照充足时加快作业,温湿度异常时调整抓取力度。部分先进系统还能执行辅助任务:在采摘间隙进行授粉质量检查、病害叶片识别甚至精细疏果。这种多功能集成使温室劳动力成本降低40%,同时通过减少人为接触降低了病虫害传播风险,真正实现了“无人化温室”的运营模式。熙岳智能智能采摘机器人可通过手机 A...
-
山东桃子智能采摘机器人公司
现代连栋温室中的番茄采摘已发展成高度标准化的机器人应用场景。机器人沿着悬挂轨道在作物行上方移动,不占用地面空间。其视觉系统基于大规模图像训练,能准确识别不同品种番茄的比较好采摘点——通常是果柄的离层部位。机械手使用电控剪刀或热切割技术快速分离果梗,避免病菌传播。更重要的是,这些机器人能与温室环境控制系统联动:根据光照、温湿度数据和作物生长模型,精细判断每串番茄的采收窗口期。在荷兰的“温室三角洲”地区,这种机器人系统使每平方米番茄的年产量提升30%,同时将人工干预降至比较低。它们还能在采摘过程中同步收集植株健康数据,为精细农业提供支持。熙岳智能智能采摘机器人的机械臂运动轨迹可预设,确保采摘动作的...
发布时间:2026.08.24 -
吉林制造智能采摘机器人定制价格
草莓因其质地娇嫩、生长位置不规则且成熟期不一致,被视为采摘机器人领域的“珠穆朗玛峰”。新一代草莓采摘机器人采用了高度灵活的协作机械臂,配合高分辨率立体视觉,能够像人手一样在植株间灵活穿梭。它们首先通过图像分析判断草莓的成熟度(主要依据颜色、大小和种子凸起程度),然后规划三维路径,用柔软的硅胶手指或负压吸盘轻轻摘取。部分机器人还集成包装功能,直接将合格草莓放入小盒中。在荷兰、日本等设施农业发达的地区,这类机器人在高架栽培温室中表现尤为出色,能在降低95%以上人工成本的同时,将商品果率提升至98%。它们甚至可以在夜间工作,确保清晨配送***鲜的草莓。熙岳智能智能采摘机器人可通过激光雷达感知周围环境...
发布时间:2026.08.24 -
 福建节能智能采摘机器人定制价格
现代采摘机器人不是执行终端,更是农业数据网络的关键节点。每次采摘动作都伴随着多维数据收集:果实大小、重量、色泽、糖度,乃至植株健康状况。这些数据通过5G网络实时上传至云端,与气象、土壤、灌溉数据融合分析,生成“数字孪生农场”。例如,机器人发现某区域果实普遍偏小,系统会自动调整该区域的灌溉施肥方案。在加利福尼亚的杏仁农场,采摘机器人数据帮助果农将水资源利用效率提升了25%。未来,跨作物、跨场景的通用型采摘机器人平台正在研发中,它们能通过快速更换末端工具和算法模型,适应不同作物需求。这种机器人即服务(RaaS)模式将使中小农场也能用上前列科技,推动全球农业向精细化、可持续化深刻转型。熙岳智能在智能...
发布时间:2026.08.24 -
山东番茄智能采摘机器人供应商
在环境可控的现代化温室中,采摘机器人展现出前所未有的适应性。荷兰的番茄采摘机器人采用“感知-决策-执行”闭环系统:3D视觉模块实时构建植株三维模型,深度学习算法区分可采摘果实与未成熟花果,柔性吸盘式末端执行器可适应不同品种番茄的果型特征。更精妙的是,这些机器人集成于温室物联网络,根据环境传感器数据优化采摘节奏——光照充足时加快作业,温湿度异常时调整抓取力度。部分先进系统还能执行辅助任务:在采摘间隙进行授粉质量检查、病害叶片识别甚至精细疏果。这种多功能集成使温室劳动力成本降低40%,同时通过减少人为接触降低了病虫害传播风险,真正实现了“无人化温室”的运营模式。熙岳智能智能采摘机器人的机身设计符合...
发布时间:2026.08.24