标签列表 - 扬州熙岳智能科技有限公司
-
 节能智能采摘机器人解决方案
未来,随着技术的持续迭代和产业生态的不断完善,智能采摘机器人将朝着通用化、低成本化、协同化的方向发展,逐步实现规模化普及,为智慧农业发展注入更强动力。在技术迭代方面,AI算法将进一步优化,引入Transformer模型提升复杂场景下的识别精度,结合迁移学习实现“一机适配多品类”,无需重新训练模型,降低适配成本;机械结构将向更轻量化、紧凑化发展,新型柔性材料的应用将进一步降低果实损伤率,提升作业效率。在成本控制方面,重要部件的国产化替代将逐步推进,优化硬件配置,降低设备生产成本,推出适合中小型种植基地的经济型机型,降低前期投入门槛。在商业模式方面,“机器人即服务”模式将逐步普及,农场主可按采摘成...
发布时间:2026.05.16 -
 江西多功能智能采摘机器人优势
采摘机器人与物联网技术的融合,构建了“感知—决策—作业—管理”一体化的智慧采摘体系,进一步提升了农业采摘的精细化、智能化水平,推动智慧农业的深度发展。物联网技术可实现采摘机器人与温室大棚、果园管理系统的数据互通,机器人通过传感器实时采集果实成熟度、环境温湿度、土壤墒情等数据,上传至云端管理平台;云端平台对数据进行分析处理,生成采摘计划,下发给采摘机器人,实现精细采摘、按需采摘。例如,温室大棚内的采摘机器人可根据物联网系统获取的番茄成熟度数据,优先采摘成熟度比较高的果实,避免果实过熟腐烂;果园管理平台可实时监控采摘机器人的作业进度、位置信息,实现对机器人的远程调度和管理。此外,物联网技术还可实现...
发布时间:2026.05.14 -
 天津供应智能采摘机器人技术参数
未来,苹果智能采摘机器人行业将加速构建统一的技术标准与产业生态,解决 “设备不兼容、数据不互通、运维不统一” 的行业痛点。在技术标准层面,行业协会将牵头制定苹果采摘机器人指标规范:包括成熟果识别精度、果实损伤率、机械臂重复定位精度、导航误差等关键参数,同时统一设备接口协议,确保不同品牌机器人可接入同一物联网平台,实现数据互通。在产业生态层面,将形成 “重要部件供应商 - 整机制造商 - 服务运营商 - 种植户” 的完整产业链:**部件供应商聚焦高性价比传感器、电机等产品研发;整机制造商基于标准模块快速组装适配不同场景的机器人;服务运营商提供设备租赁、运维、数据服务;种植户按需选择服务,无需关注...
-
 浙江小番茄智能采摘机器人品牌
采摘机器人的性能突破依赖感知、规划、执行三大技术的深度融合,其中视觉感知是实现精细作业的前提。感知层融合高清相机、激光雷达、多光谱传感器,通过深度学习算法构建果实三维位置与姿态模型,成熟度识别误差小于 3mm,可区分健康果、瑕疵果与未成熟果,误采率控制在 5% 以内。规划层分为移动路径与机械臂作业规划,移动底盘在复杂果园环境中,通过 GNSS / 视觉融合导航实现无碰撞路径规划,履带式底盘适配丘陵地形,轮式底盘高效适配温室场景;机械臂则基于逆向运动学算法,在短时间内规划比较好采摘路径,避开枝条与果实遮挡。执行层的末端执行器实现模块化适配,针对苹果采用仿生三指夹持器,针对草莓采用软质吸附式夹爪,...
-
 河南制造智能采摘机器人用途
自主导航与避障技术是智能采摘机器人实现全自主作业的重要支撑,解决了“如何在复杂环境中自由移动、高效作业”的关键问题。由于农业作业环境多为非结构化场景,果园中有树木、杂草、垄埂等障碍物,温室中有支架、灌溉管道等设施,对机器人的导航与避障能力提出了较高要求。目前行业主流采用“激光雷达+视觉融合SLAM导航”方案,通过激光雷达实时测距、视觉摄像头捕捉环境图像,融合SLAM即时定位与地图构建技术,实时构建作业环境地图,实现机器人的自主定位与路径规划。路径规划算法采用A*算法优化,结合田间垄间布局,自动规划比较好采摘路径,避免重复作业或遗漏作业区域;同时支持全局路径规划与局部避障调整,当遇到突发障碍物(...
发布时间:2026.05.13 -
 江苏自动智能采摘机器人性能
采摘机器人与大数据技术的融合,实现了采摘作业的精细化、智能化管理,通过对采摘数据的分析与挖掘,为农业生产决策提供可靠的数据支撑,推动农业生产向数据驱动型转型。采摘机器人在作业过程中,会实时采集大量数据,包括果实的成熟度、产量、大小、品相,作业区域的环境参数,机器人的作业效率、故障信息等,这些数据通过云端平台进行存储和分析。大数据分析技术可对这些数据进行深度挖掘,分析果实的生长规律、成熟周期,预测采摘高峰期,为农户制定采摘计划提供依据;同时,通过分析机器人的作业数据,优化机器人的作业路径和参数,提升作业效率;通过分析果实品质数据,优化种植工艺,提升农产品的品质和产量。此外,大数据技术还可实现不同...
发布时间:2026.05.13 -
 江西苹果智能采摘机器人解决方案
多机器人协同作业是采摘机器人规模化应用的重要模式,通过采摘机器人、转运机器人、分拣机器人的分工协作,实现从采摘到入库的全流程自动化,大幅提升规模化果园的作业效率。在苹果等大规模种植场景,采用 “2 台采摘机器人 + 1 台转运机器人” 的协同架构,采摘机器人负责果实精细采摘,转运机器人通过移动底盘穿梭于作业区域,承接采摘果实并输送至分拣区,避免重复往返消耗时间。分拣机器人则基于视觉识别系统,对果实进行大小、品相、成熟度分级,实现采摘、转运、分拣一体化作业,1 名技术员可远程管理 3 台设备,整体效率较人工提升 400%。协同系统通过 5G 通信实现数据互通,调度平台根据果实分布密度、成熟度动态...
发布时间:2026.05.11 -
浙江供应智能采摘机器人制造价格
采摘机器人的作业效率与稳定性,直接决定了其在农业生产中的应用价值,目前主流采摘机器人的作业效率已远超人工,且具备较强的环境适应性和作业稳定性。在效率方面,不同类型的采摘机器人作业效率存在差异,苹果采摘机器人单臂每小时可采摘约480个果实,草莓采摘机器人每小时可采摘约300-400颗草莓,均远超人工每小时100-200个的采摘效率,且可实现24小时不间断作业,大幅提升采摘产能。在稳定性方面,现代采摘机器人通过优化机械结构、升级控制算法,能够适应不同的光照、温度、湿度环境,即使在高温、阴雨等恶劣天气下,也能保持稳定作业。同时,机器人具备故障自诊断功能,可实时监测自身部件的运行状态,及时发现故障并发...
发布时间:2026.05.11 -
自动智能采摘机器人服务价格
自主导航与避障技术是智能采摘机器人实现全自主作业的重要支撑,解决了“如何在复杂环境中自由移动、高效作业”的关键问题。由于农业作业环境多为非结构化场景,果园中有树木、杂草、垄埂等障碍物,温室中有支架、灌溉管道等设施,对机器人的导航与避障能力提出了较高要求。目前行业主流采用“激光雷达+视觉融合SLAM导航”方案,通过激光雷达实时测距、视觉摄像头捕捉环境图像,融合SLAM即时定位与地图构建技术,实时构建作业环境地图,实现机器人的自主定位与路径规划。路径规划算法采用A*算法优化,结合田间垄间布局,自动规划比较好采摘路径,避免重复作业或遗漏作业区域;同时支持全局路径规划与局部避障调整,当遇到突发障碍物(...
发布时间:2026.05.11 -
 福建品质智能采摘机器人公司
苹果智能采摘机器人将成为农业物联网体系的重要终端,通过数据闭环实现 “监测 - 预判 - 调度 - 分析” 的全流程智慧管理。机器人搭载的温湿度传感器、土壤墒情传感器、果实生长传感器,可实时采集果园环境数据与苹果生长数据:例如,记录每棵果树的结果量、果实膨大速度、糖分积累情况,结合气象数据预判成熟采摘时间,精细度误差不超过 3 天。这些数据将同步至农业物联网平台,形成果园数字孪生模型,农场主可通过手机 APP 查看每台机器人的作业进度、每块地块的苹果生长状态,甚至可根据数据预判病虫害风险 —— 当传感器监测到某区域湿度异常升高,平台可预警霉心病风险,并调度机器人优先采摘该区域果实,降低损失。同...
发布时间:2026.05.11 -
 广东苹果智能采摘机器人供应商
控制技术是采摘机器人高效运转的“大脑”,决定了机器人运动和作业的精细度与敏捷性,实现机器人“更好地走路和作业”。采摘机器人的控制技术主要分为运动控制和作业控制两部分,运动控制负责统筹移动底盘的前进、转弯、制动等动作,确保底盘移动平稳、精细,适配不同的地形和作业节奏;作业控制则负责控制机械臂的伸缩、旋转、抓取等动作,以及末端执行器的开合力度,确保采摘过程精细、轻柔,减少果实损伤。现代采摘机器人的控制系统多采用智能化控制算法,能够根据感知系统获取的实时数据,动态调整作业参数,例如根据果实的大小和软硬程度,调整末端执行器的抓取力度;根据果实的位置,调整机械臂的作业角度和路径。同时,控制系统还支持手动...
发布时间:2026.05.10 -
 河南什么是智能采摘机器人趋势
未来 5-10 年,苹果智能采摘机器人将迎来规模化普及期,预计 2030 年我国苹果主产区机器人采摘渗透率将达到 60% 以上,深刻改变苹果产业的生产方式与竞争格局。从市场需求来看,我国苹果种植面积超 3000 万亩,年采摘人工需求超 500 万人次,随着农村劳动力老龄化、人工成本年均上涨 10%,机器人替代人工的刚需日益凸显 —— 按单台机器人替代 8 名采摘工人计算,全行业需配置约 60 万台机器人,市场规模将突破 500 亿元。从产业影响来看,机器人的普及将推动苹果种植向 “规模化、标准化、精细化” 升级:中小种植户可通过 RaaS 模式使用机器人,打破 “规模小、效率低” 的发展瓶颈;...
发布时间:2026.05.10 -
山东智能采摘机器人
采摘机器人的作业效率与稳定性,直接决定了其在农业生产中的应用价值,目前主流采摘机器人的作业效率已远超人工,且具备较强的环境适应性和作业稳定性。在效率方面,不同类型的采摘机器人作业效率存在差异,苹果采摘机器人单臂每小时可采摘约480个果实,草莓采摘机器人每小时可采摘约300-400颗草莓,均远超人工每小时100-200个的采摘效率,且可实现24小时不间断作业,大幅提升采摘产能。在稳定性方面,现代采摘机器人通过优化机械结构、升级控制算法,能够适应不同的光照、温度、湿度环境,即使在高温、阴雨等恶劣天气下,也能保持稳定作业。同时,机器人具备故障自诊断功能,可实时监测自身部件的运行状态,及时发现故障并发...
-
河南果蔬智能采摘机器人
未来,随着技术的持续迭代和产业生态的不断完善,智能采摘机器人将朝着通用化、低成本化、协同化的方向发展,逐步实现规模化普及,为智慧农业发展注入更强动力。在技术迭代方面,AI算法将进一步优化,引入Transformer模型提升复杂场景下的识别精度,结合迁移学习实现“一机适配多品类”,无需重新训练模型,降低适配成本;机械结构将向更轻量化、紧凑化发展,新型柔性材料的应用将进一步降低果实损伤率,提升作业效率。在成本控制方面,重要部件的国产化替代将逐步推进,优化硬件配置,降低设备生产成本,推出适合中小型种植基地的经济型机型,降低前期投入门槛。在商业模式方面,“机器人即服务”模式将逐步普及,农场主可按采摘成...
-
海南桃子智能采摘机器人定制
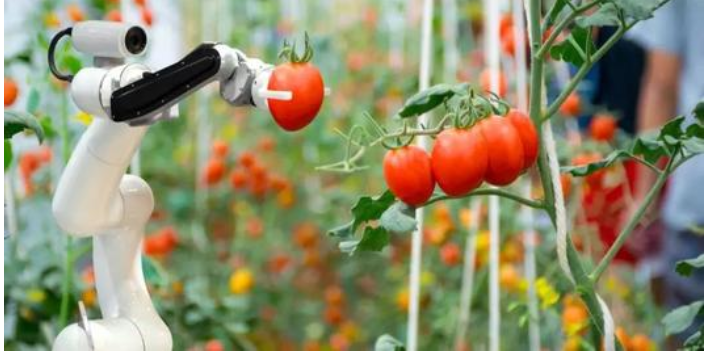
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv5s-cls 等轻量化深度学习模型,结合多视角成像技术,可穿透叶片干扰精细定位成熟果实,mAP 值达 80.5%,在遮挡环境下仍能稳定识别。末端执行器创新采用包络仿生式气动软夹爪,模仿海葵进食原理,通过柔性硅胶触手包络草莓表面,配合气压精细调节夹持力,避免果皮损伤;配套 “拖拽 — 旋转” 仿人动作,使果梗自然断裂,彻底解决果梗残留问题,采摘成功率达 84%。移动底盘采用窄体轮式或轨道式设计,可灵...
-
江西农业智能采摘机器人公司
采摘机器人的智能化升级,主要体现在自主决策、自适应调整、远程控制三个方面,进一步提升了机器人的作业自主性和灵活性,减少人工干预,推动农业采摘向无人化方向发展。自主决策能力是指采摘机器人能够根据作业环境和果实状态,自动制定采摘计划,例如根据果实的成熟度、分布密度,自动调整采摘顺序和路径,优先采摘成熟度高、易采摘的果实;自适应调整能力是指机器人能够根据果实的大小、形态、软硬程度,自动调整机械臂的作业角度和末端执行器的夹持力度,适配不同类型的果实,避免果实损伤;远程控制能力是指操作人员可通过手机、电脑等终端设备,远程监控机器人的作业状态、位置信息,远程下达采摘指令,甚至远程操控机器人作业,适用于危险...
发布时间:2026.05.09 -
 吉林节能智能采摘机器人制造价格
苹果采摘机器人是采摘机器人中技术较为成熟、应用较为广的品类,专门针对苹果种植场景设计,有效替代了苹果采摘机械化率低、人工成本高、安全风险大的痛点。我国是全球比较大的苹果生产国,产量占世界总产量的50%以上,但苹果采摘环节的机械化率*为2.7%,采摘成本占总生产成本的30%至40%,传统“梯子+篮子”的采摘方式不*效率低下,还容易导致果农摔伤。苹果采摘机器人多采用双臂或多臂设计,搭配高清视觉识别系统,能在0.015秒内完成果实识别,精细区分成熟苹果与未成熟苹果、完好苹果与瑕疵苹果。其末端执行器采用仿生三指设计,通过“旋转—水平拽拉”模式,实现无损采摘,避免传统拉拽、振摇方式对果实的损伤,单臂单果...
发布时间:2026.05.09 -
广东水果智能采摘机器人优势
露天采摘机器人主要应用于露天果园和蔬菜种植基地,针对露天环境复杂、光照变化大、障碍物多、地形多样的特点,采用抗干扰、抗恶劣环境的设计,实现露天场景的自动化采摘。露天采摘机器人的移动底盘多采用履带式设计,抓地力强,能够适应露天场地的松软、崎岖地形,避免打滑;机械臂具备较强的抗风能力,可在微风、大风等不同风力条件下稳定作业;视觉识别系统采用抗强光、抗逆光设计,通过调整曝光参数和图像处理算法,确保在强光、逆光、阴天等不同光照条件下,仍能精细识别果实。此外,露天采摘机器人还具备防水、防尘功能,能够适应露天环境的雨淋、灰尘等干扰,避免部件损坏,确保长期稳定作业,解决露天作物采摘劳动力短缺的问题。熙岳智能...
发布时间:2026.05.09 -
安徽桃子智能采摘机器人价格
采摘机器人与物联网技术的融合,构建了“感知—决策—作业—管理”一体化的智慧采摘体系,进一步提升了农业采摘的精细化、智能化水平,推动智慧农业的深度发展。物联网技术可实现采摘机器人与温室大棚、果园管理系统的数据互通,机器人通过传感器实时采集果实成熟度、环境温湿度、土壤墒情等数据,上传至云端管理平台;云端平台对数据进行分析处理,生成采摘计划,下发给采摘机器人,实现精细采摘、按需采摘。例如,温室大棚内的采摘机器人可根据物联网系统获取的番茄成熟度数据,优先采摘成熟度比较高的果实,避免果实过熟腐烂;果园管理平台可实时监控采摘机器人的作业进度、位置信息,实现对机器人的远程调度和管理。此外,物联网技术还可实现...
发布时间:2026.05.09 -
 广东供应智能采摘机器人私人定做
采摘机器人的智能化升级,主要体现在自主决策、自适应调整、远程控制三个方面,进一步提升了机器人的作业自主性和灵活性,减少人工干预,推动农业采摘向无人化方向发展。自主决策能力是指采摘机器人能够根据作业环境和果实状态,自动制定采摘计划,例如根据果实的成熟度、分布密度,自动调整采摘顺序和路径,优先采摘成熟度高、易采摘的果实;自适应调整能力是指机器人能够根据果实的大小、形态、软硬程度,自动调整机械臂的作业角度和末端执行器的夹持力度,适配不同类型的果实,避免果实损伤;远程控制能力是指操作人员可通过手机、电脑等终端设备,远程监控机器人的作业状态、位置信息,远程下达采摘指令,甚至远程操控机器人作业,适用于危险...
发布时间:2026.05.09 -
吉林果实智能采摘机器人趋势
采摘机器人的操作人员培训,是确保机器人高效、安全作业的重要环节,随着采摘机器人的普及,对操作人员的专业技能要求也不断提高。操作人员不*需要掌握机器人的基本操作方法,还需要了解机器人的结构、工作原理、维护保养技巧和故障排查方法。培训内容主要包括三个方面:一是基础操作培训,包括机器人的启动、停止、移动、采摘等基本操作,以及参数设置、模式切换等;二是维护保养培训,包括日常检查、定期保养、润滑、校准等,确保机器人长期稳定作业;三是故障排查培训,包括常见故障的识别、原因分析和维修方法,能够及时处理机器人在作业过程中出现的故障,减少作业中断时间。此外,还需要培养操作人员的安全意识,规范操作流程,避免因操作...
-
 江西农业智能采摘机器人功能
未来,随着技术的持续迭代和产业生态的不断完善,智能采摘机器人将朝着通用化、低成本化、协同化的方向发展,逐步实现规模化普及,为智慧农业发展注入更强动力。在技术迭代方面,AI算法将进一步优化,引入Transformer模型提升复杂场景下的识别精度,结合迁移学习实现“一机适配多品类”,无需重新训练模型,降低适配成本;机械结构将向更轻量化、紧凑化发展,新型柔性材料的应用将进一步降低果实损伤率,提升作业效率。在成本控制方面,重要部件的国产化替代将逐步推进,优化硬件配置,降低设备生产成本,推出适合中小型种植基地的经济型机型,降低前期投入门槛。在商业模式方面,“机器人即服务”模式将逐步普及,农场主可按采摘成...
发布时间:2026.05.08 -
河南草莓智能采摘机器人服务价格
“机器人即服务(RaaS)” 将成为苹果智能采摘机器人普及的重要商业模式,彻底重构传统设备采购的成本结构与收益逻辑。相比一次性购买设备的高投入模式,RaaS 模式下农场主无需承担设备采购、维护、升级的全流程成本,*需按实际采摘成果付费 —— 按苹果采摘重量计费(0.1-0.2 元 / 斤),或按作业面积计费(500-800 元 / 亩),初期投入门槛从数十万元降至万元级别。这种模式下,服务提供商将深度绑定农场主的收益:机器人出勤率、采摘效率、果实损耗率直接关联服务收入,倒逼企业持续优化设备性能 —— 例如,通过远程 OTA 升级算法,提升机器人单日采摘量(从 800kg / 天提升至 1200...
发布时间:2026.05.08 -
吉林AI智能采摘机器人私人定做
尽管智能采摘机器人行业前景广阔,但目前仍面临一系列技术、成本与市场层面的挑战,制约着其规模化普及应用。在技术层面,面对全球超过3000种商业种植果蔬的多样性,实现通用型采摘平台依然遥远,特定作物定制化开发成本高昂,不同果蔬的形态、大小、成熟度判断标准差异较大,导致机器人适配性受限。同时,极端天气、复杂光照条件对感知系统的稳定性构成持续考验,在暴雨、强光、重度遮挡等场景下,机器人的识别精度和作业效率仍有提升空间。在成本层面,智能采摘机器人的重要部件(如3D双目摄像头、高精度机械臂、AI芯片)价格较高,导致单台设备成本居高不下,对于中小型种植户而言,前期投入门槛较高,难以承担。在市场层面,部分种植...
发布时间:2026.05.08 -
浙江番茄智能采摘机器人定制
采摘机器人是智慧农业领域的自动化设备,重要功能是通过智能化技术替代人工,完成果蔬、花卉等农作物的精细采摘、分拣与暂存,**农业采摘环节劳动力短缺、效率低下、成本高昂的行业痛点。其架构融合感知、规划、定位导航与控制四大关键技术,各模块协同工作形成完整作业闭环,成为推动传统农业向现代化、智能化转型的重要支撑。采摘机器人主要由移动底盘、机械臂、末端执行器、视觉识别系统、控制系统五大**部件构成,移动底盘负责灵活移动,机械臂实现多维度精细作业,末端执行器完成果实抓取与分离,视觉识别系统精细定位成熟果实并区分瑕疵果,控制系统统筹协调各部件高效运转。相较于传统人工采摘,采摘机器人可实现24小时不间断作业,...
发布时间:2026.05.08 -
上海水果智能采摘机器人功能
露天采摘机器人主要应用于露天果园和蔬菜种植基地,针对露天环境复杂、光照变化大、障碍物多、地形多样的特点,采用抗干扰、抗恶劣环境的设计,实现露天场景的自动化采摘。露天采摘机器人的移动底盘多采用履带式设计,抓地力强,能够适应露天场地的松软、崎岖地形,避免打滑;机械臂具备较强的抗风能力,可在微风、大风等不同风力条件下稳定作业;视觉识别系统采用抗强光、抗逆光设计,通过调整曝光参数和图像处理算法,确保在强光、逆光、阴天等不同光照条件下,仍能精细识别果实。此外,露天采摘机器人还具备防水、防尘功能,能够适应露天环境的雨淋、灰尘等干扰,避免部件损坏,确保长期稳定作业,解决露天作物采摘劳动力短缺的问题。熙岳智能...
-
广东节能智能采摘机器人定制
采摘机器人的研发面临着诸多技术挑战,其中复杂环境适应性、果实识别精度、无损采摘技术是三大难点,制约着采摘机器人的进一步发展和普及。复杂环境适应性方面,农田和果园环境复杂多变,光照、温度、湿度不断变化,果实容易被叶片、枝条遮挡,障碍物较多,导致机器人的视觉识别和路径规划难度较大;果实识别精度方面,不同品种、不同成熟度的果实形态、颜色差异较大,且部分果实存在瑕疵、病虫害等情况,导致机器人难以精细识别和分类;无损采摘技术方面,不同果实的软硬程度、表皮脆弱程度不同,如何精细控制末端执行器的夹持力度和剪切力度,避免果实损伤,是采摘机器人研发的关键难点。针对这些挑战,研发人员通过优化光学设计、升级深度学习...
发布时间:2026.05.08 -
吉林一种智能采摘机器人趋势
智能采摘机器人的应用场景正不断拓展,从露天果园到温室大棚,从单一果蔬到多品类适配,逐步覆盖不同农业生产场景,为农业规模化、精细化发展提供了有力支撑。在露天果园场景中,机器人可适配苹果、柑橘、梨等果树的采摘需求,凭借自主导航技术在果园中自由移动,机械臂可灵活调整高度和角度,应对不同树龄、不同长势的果树,解决了露天果园采摘劳动强度大、人工成本高的问题。例如,在苹果种植基地,智能采摘机器人可精细识别成熟苹果,避开枝叶遮挡,轻柔抓取并剪切果蒂,将苹果平稳放入收纳盒,单台机器人日均采摘量可达1000公斤以上,是人工效率的4-5倍。在温室大棚场景中,机器人可适配草莓、番茄、黄瓜、辣椒等娇嫩果蔬的采摘需求,...
发布时间:2026.05.07 -
浙江苹果智能采摘机器人价格低
未来,随着技术的持续迭代和产业生态的不断完善,智能采摘机器人将朝着通用化、低成本化、协同化的方向发展,逐步实现规模化普及,为智慧农业发展注入更强动力。在技术迭代方面,AI算法将进一步优化,引入Transformer模型提升复杂场景下的识别精度,结合迁移学习实现“一机适配多品类”,无需重新训练模型,降低适配成本;机械结构将向更轻量化、紧凑化发展,新型柔性材料的应用将进一步降低果实损伤率,提升作业效率。在成本控制方面,重要部件的国产化替代将逐步推进,优化硬件配置,降低设备生产成本,推出适合中小型种植基地的经济型机型,降低前期投入门槛。在商业模式方面,“机器人即服务”模式将逐步普及,农场主可按采摘成...
发布时间:2026.05.07 -
河南现代智能采摘机器人解决方案
采摘机器人的移动底盘是其实现自主作业的基础,根据作业场景的不同,主要分为轮式、履带式、轨道式三大类,各自具备不同的优势,适配不同的种植环境。轮式底盘结构简单、移动速度快、能耗低,适用于平坦的平原果园、温室大棚等场景,例如草莓、番茄等温室作物的采摘机器人,多采用轮式底盘,可灵活穿梭在种植垄之间,作业效率高。履带式底盘抓地力强、稳定性好,能够适应松软、崎岖的地形,适用于丘陵山地果园,例如苹果、柑橘等山地种植作物的采摘机器人,履带式底盘可有效避免打滑,确保在山地环境中稳定移动。轨道式底盘则主要用于温室大棚场景,通过预设轨道实现机器人的精细移动,避免碾压作物,适用于草莓、生菜等密集种植的作物,其移动精...
发布时间:2026.05.07