商机详情 -
福建多功能智能采摘机器人价格低
草莓采摘机器人专为温室大棚密集种植场景设计,聚焦果实柔软易损、生长密集、叶片遮挡严重的难点,采用 “小型化底盘 + 柔性执行器 + 智能避障” 的轻量化架构。其视觉系统搭载 YOLOv8s/YOLOv5s-cls 等轻量化深度学习模型,结合多视角成像技术,可穿透叶片干扰精细定位成熟果实,mAP 值达 80.5%,在遮挡环境下仍能稳定识别。末端执行器创新采用包络仿生式气动软夹爪,模仿海葵进食原理,通过柔性硅胶触手包络草莓表面,配合气压精细调节夹持力,避免果皮损伤;配套 “拖拽 — 旋转” 仿人动作,使果梗自然断裂,彻底解决果梗残留问题,采摘成功率达 84%。移动底盘采用窄体轮式或轨道式设计,可灵活穿梭于种植垄间,避免碾压作物,部分机型集成换电系统,实现电池热插拔,保障 24 小时不间断作业。实测数据显示,其平均单果采摘周期约 20 秒,在线分级功能可在采摘时完成大小与成熟度筛选, eliminating 二次分拣,提升温室草莓采摘效率与商品率。熙岳智能智能采摘机器人的推广,让更多农户享受到了科技发展带来的便利。福建多功能智能采摘机器人价格低
智能采摘机器人
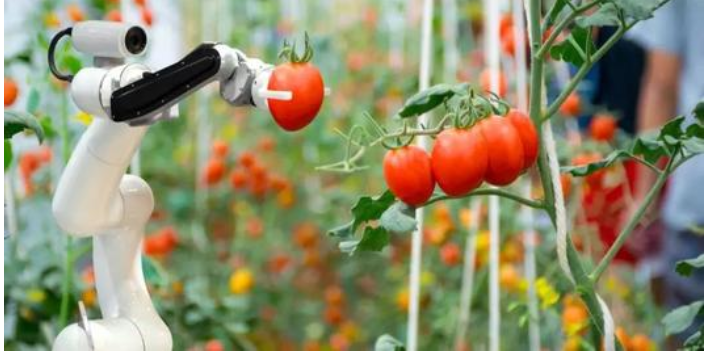
采摘机器人是农业自动化领域集大成的前列成果,其关键在于如何替代人类敏锐的感知、精细的判断和灵巧的操作。它的“大脑”是一个高度智能的感知与决策系统,通常由多光谱相机、深度传感器(如激光雷达或立体视觉摄像头)和先进的算法构成。这套系统首先需在复杂多变的自然光环境下,准确识别出果实。这不要区分果实与枝叶、天空的背景,更要判断其成熟度——例如,通过分析颜色、形状、纹理,甚至近红外光谱来探测糖度或内部品质。更困难的是,果实常被枝叶遮挡,算法必须通过部分特征进行推断和三维重建。一旦识别定位,规划系统便需在毫秒间计算出比较好采摘路径,避开障碍,以更节能、更快速的方式引导机械臂到达目标。而其“手臂”与“手”则是精密的执行机构。机械臂需要兼具轻量化(以减少能耗和对作物的碰撞)、大工作空间和足够的刚度与力度。末端执行器(即“手”)的设计是比较大难点之一,因为作物特性千差万别。采摘草莓的“手”可能是带有柔性材料的夹爪,配合微型旋转切割器;采摘苹果的可能是带有真空吸附装置的柔顺夹持器;而对番茄、葡萄等娇嫩果实,则可能采用振动或气流诱导脱离的温和方式。安徽菠萝智能采摘机器人功能熙岳智能智能采摘机器人内置的传感器,能实时感知果实的大小、重量,确保采摘的性。

采摘机器人的发展,正在深刻重塑农业的生产模式、劳动力结构和乡村经济形态。从积极层面看,它是对全球范围内农业劳动力老龄化、短缺问题的有力回应。在日本、欧洲等发达地区,农业从业者平均年龄已超过60岁,繁重的采摘工作难以为继。机器人的引入能保障农业生产不因人力匮乏而萎缩,维持粮食安全和本土农业的可持续性。它也将劳动者从重复、劳累的体力工作中解放出来,转向更具技术性的设备管理、维护和数据分析岗位,推动“农民”向“农业技术员”的职业转型。然而,这一转型也伴随着阵痛与社会考量。大规模自动化可能导致短期内低技能农业工作岗位的减少,对依赖季节性务工收入的群体造成冲击。因此,其推广需要与劳动力再培训和社会政策调整相协同。更深层次的影响在于,它将加速农业向“精细农业”和“数据驱动农业”的演进。每一台采摘机器人都是一个移动的数据采集平台,在作业的同时,能记录每棵植株的果实数量、大小、预估产量甚至健康状况,生成较高精度的果园地图。这些海量数据为优化水肥管理、预测产量、早期发现病害提供了前所未有的洞察,使农业生产从经验主导的粗放模式,彻底转向以数据和人工智能为关键的精细化、智能化管理。
采摘机器人的涟漪效应正沿着产业链扩散。上游催生新的零部件产业:德国某小镇专门生产机器人的抗露水镜头涂层,成为隐形企业。采收时间精细控制使冷链物流效率提升:机器人预约卡车在采摘完成30分钟到场,农产品从离开植株到进入预冷车间不超过45分钟。消费端也因此受益:超市可获得每颗苹果的采收时间、糖度曲线甚至日照记录,消费者扫码便知盘中餐的“数字生长日记”。更重要性的是订单农业新模式,机器人按日订单量进行差分采收,实现从田间到餐桌的零库存管理。整个农产品供应链正在从“推式”向“拉式”转型。未来,熙岳智能将继续深耕智能采摘机器人领域,为农业现代化发展贡献更多创新成果。
定位导航技术是采摘机器人实现自主作业的关键,让机器人能够精细知晓自身位置,沿着规划好的路线完成采摘作业,适配室内外不同的作业环境。室内温室场景中,由于卫星信号较弱,采摘机器人主要采用WiFi、蓝牙、超宽带定位,或惯性导航、地磁定位等技术,实现精细定位与导航,确保在有限空间内高效作业,不出现漏采、重复采摘的情况。室外果园或农田场景中,多采用GNSS(全球导航卫星系统)与视觉识别技术相结合的方式,其中我国“北斗卫星导航系统+农机作业”的模式已广泛应用,能为机器人提供高精度的位置信息,适配平原、丘陵等多种地形。此外,部分采摘机器人还集成视觉惯导系统,通过深度相机和多种传感器实时获取环境图像数据,进一步提升导航的精细度和抗干扰能力,确保机器人在复杂非结构化环境中也能稳定作业。熙岳智能智能采摘机器人的培训服务体系完善,帮助农户快速掌握设备操作技巧。湖北智能采摘机器人功能
熙岳智能智能采摘机器人在桃子采摘中,能根据果实成熟度调整采摘顺序,优先采摘熟果。福建多功能智能采摘机器人价格低
从经济维度看,采摘机器人正经历从“昂贵选项”到“必要投资”的转变。以美国华盛顿州的案例测算,一台全天候作业的机器人可替代15-20名季节性工人,尽管单台成本约7万美元,但在三年周期内即可平衡人力成本上涨与招募不确定性。这促使果园主将劳动力重新配置:熟练工人转向机器维护、数据监控与品质抽检等更高附加值岗位。部分前瞻性农场更建立“人机协作”模式:机器人负责主体采摘,工人专门处理机器人无法处理的复杂枝丛果实,形成效率与灵活性的互补,缓解了农忙季的用工荒压力。福建多功能智能采摘机器人价格低