商机详情 -
贵州力控装配零部件
实时反馈与动态调整是机器人力控技术的精髓所在。达宽科技力控装配电机齿轮在这一方面表现出色。在齿轮装配过程中,系统以高频率采集力觉信息,并通过智能算法实时分析当前工况,动态调整机器人的运动速度和方向。当遇到齿轮位置偏移或配合阻力变化时,力控系统能够平滑过渡,确保齿轮装配过程不被中断。达宽科技的这一技术特性特别适合装配公差范围较宽或来料一致性波动较大的齿轮生产环境,系统能够自动补偿差异,维持稳定的齿轮装配效果。这种自适应能力减少了对来料品质的过度依赖,降低了供应链管理的压力,让企业在保持齿轮装配质量的同时拥有更大的采购灵活性和成本优化空间。面对多品种装配任务,力控参数换型即可切换,产线不必停线等待。贵州力控装配零部件
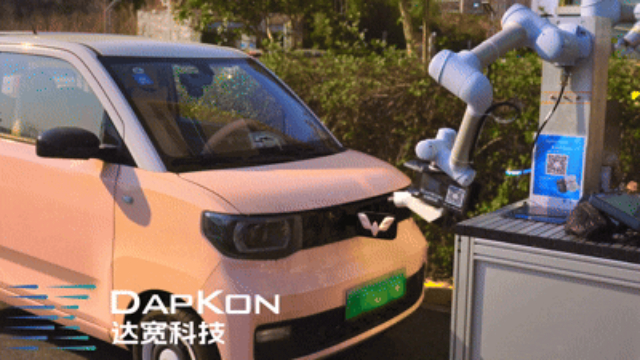
达宽科技在机器人力控领域实力强劲,为企业实现高效力控装配提供支持。其研发的柔性力控系统,堪称平台级的“大脑”。该系统不仅能与众多主流品牌机器人及六维力矩传感器厂商完美适配,实现与机器人运动控制器之间的实时通讯,还整合了力/矩采集、负载辨识、策略控制等多种功能。达宽科技力控系统的自适应补偿技术,可确保机器人在各种复杂操作环境中实现精确控制;强大的兼容能力,能实时准确读取不同品牌力传感器数据,与众多品牌机器人协同作业。选择达宽科技的力控技术,就是为企业的力控装配选择了可靠保障。黑龙江机器人柔性装配线达宽科技力控系统兼容主流机器人,装配工位升级便捷。
力与位置的协同是机器人力控装配的技术精髓。电机齿轮压装场景中,单纯的位置控制难以应对零件公差与轴的细微形变,单纯的压力控制又无法保证压入深度的一致性。达宽科技的机器人力控系统采用力位混合控制策略,在引导机器人对准装配位置的同时,持续监测装配力度,实时调整推进速度与压力输出。面对过盈配合需要稳定压入力的场景,力控系统能动态维持恒定压力,抵消材料回弹带来的压力损耗;面对讲究到位深度的场景,力控系统又能把控行程终点,确保装配状态统一。达宽科技的软件支持多自由度参数设置,工艺工程师可针对每种电机齿轮定制专属压装曲线,让装配策略与产品特性匹配到位,装配表现持续向好,这种技术组合正在被越来越多的制造企业认可。
机器人力控技术正在为工业装配领域带来实质性的能力升级,特别是在旋紧作业环节展现出独特优势。作为力觉控制领域的专业实践者,达宽科技深耕装配自动化技术多年,致力于为企业提供可靠的智能化解决方案。在装配过程中,旋紧操作的质量直接影响产品的整体性能和可靠性,而传统刚性自动化往往难以适应工件公差、材质差异等实际变量。机器人力控系统通过实时感知和调节接触力,使机器人能够在装配线上灵活应对这些挑战,确保每个旋紧动作都符合工艺规范。达宽科技的装配解决方案已在多个制造场景中得到验证,帮助客户实现了生产流程的优化升级。通过引入机器人力控技术,企业可以在不增加硬件投入的情况下,大幅提升现有装配产线的适应性和产出效率。这种技术升级路径既保护了企业的既有投资,又为其向智能制造转型提供了坚实的技术支撑,实现了经济效益与技术进步的双重收获。达宽科技力控系统对接主流机器人,装配产线升级顺畅。
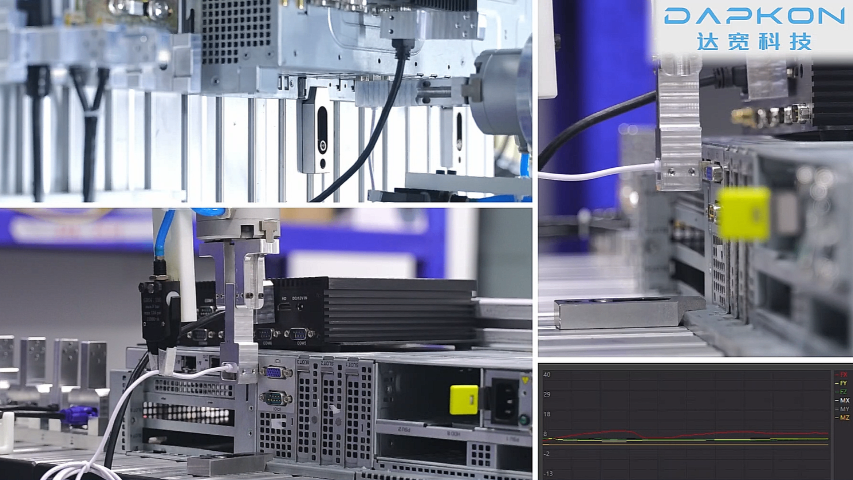
线束装配是电气设备制造中承上启下的关键工序,连接器插接质量直接关系整机的信号传输与供电稳定性。传统装配高度依赖人工手感,插拔力度因人而异,遇到孔位偏差时容易压偏端子、损伤锁扣;刚性自动化设备则对定位要求苛刻,来料稍有偏移便会卡滞报警。达宽科技的机器人力控系统为这道工序提供了柔性解法:机器人带着线束靠近接口时,实时感知接触力变化,动态修正姿态与推进速度,让插接以顺滑方式完成到位。操作人员设定好力值区间与行程上限后,装配全程便在受控状态下推进,无需反复修改程序,节省调试时间。众多用户反馈,装配工位引入力控后,插接不良与停机等待同步减少。达宽科技愿与制造伙伴一起,把力控装配做成可复制的能力,让柔性生产落地更快一步。四川力控装配电机
装配插入阶段采用搜索对位策略,可顺着倒角滑入目标位置。贵州力控装配零部件
面对多品种、小批量的电机生产需求,产线的柔性化能力显得尤为重要。达宽科技的力控系统在设计上充分考虑了齿轮装配的灵活性,支持多种通讯方式与主流工业设备无缝对接。当企业需要更换齿轮型号时,操作人员可以通过简洁的软件界面快速调整力控参数,无需进行复杂的硬件改造。这种便捷的换型体验,大幅缩短了装配产线的调试周期。此外,系统能够记录并保存不同产品的装配工艺数据,为后续的装配任务提供可靠参考。达宽科技通过打造开放兼容的力控平台,打破了设备之间的信息孤岛,让机器人在面对多样化的装配需求时游刃有余。这种高度的适应性,帮助企业更好地应对市场变化,实现敏捷制造。贵州力控装配零部件