商机详情 -
中国台湾机器人柔性力控装配流水线
在轴孔、齿轮、线束等装配过程中,产品一致性是衡量生产质量的重要标准。达宽科技的机器人力控装配技术通过其独特的力位补偿功能,为企业提供了可靠的工艺保障。传统的装配方式往往依赖操作人员的经验,容易因人为因素导致产品品质波动。而达宽科技的力控装配系统通过高精度传感器实时监测力与位置数据,能够在装配过程中动态调整机器人动作,确保每个工件在相同力学条件下完成装配。这种技术优势使得轴孔装配的每一步都更加可控,减少了因零件公差或夹具误差导致的装配偏差。达宽科技的力控装配模块还支持多种复杂工况,例如不同材质或形状的轴孔组合,能够通过自适应调整保持装配的稳定性。企业在使用达宽科技的力控装配方案时,可以减少因质量不一致导致的废品率,从而降低生产成本。此外,该系统通过实时数据记录功能,为生产过程提供了可追溯性,便于企业进行质量管理和工艺优化。无论是在小批量生产还是大规模流水线作业中,达宽科技的机器人力控装配都能为企业提供稳定、可靠的生产支持,帮助企业在保证产品一致性的同时,满足市场对高质量产品的需求。机器人借助力控系统自动修正姿态,线束装配顺畅高效。中国台湾机器人柔性力控装配流水线
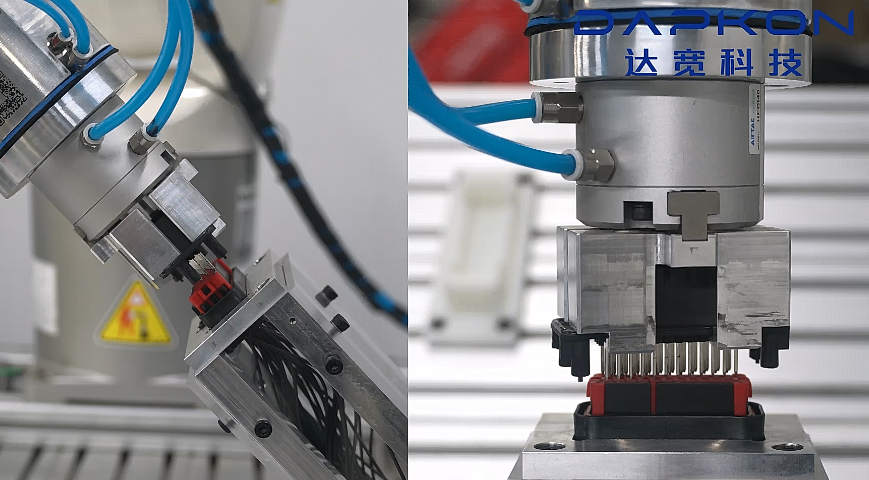
对于制造业企业而言,产品的一致性和质量可靠性是生存与发展的根本。达宽科技的机器人力控轴孔装配技术,正是保障产品一致性的有力武器。在j机器人装配轴销的过程中,力控系统能够以较高的精度控制装配力,确保每一个零件都能在相同的力条件下完成装配。无论是大批量生产还是小批量定制,力控装配都能始终如一地维持稳定的装配质量,降低了人为因素和传统装配工艺波动带来的质量差异。通过精确的力控,装配后的零件紧密结合,间隙均匀,连接强度高,从而有效提升了产品的整体性能和使用寿命。同时,力控装配系统还能够实时记录装配过程中的各项数据,包括装配力、装配位置、时间等,为质量追溯和持续改进提供了详实的依据。企业可以借助这些数据,深入分析装配过程中的潜在问题,及时调整工艺参数,进一步优化生产流程,确保每一个出厂的产品都符合高质量标准,树立起良好的品牌形象,增强市场竞争力。中国香港柔性装配方案装配节拍加快,力控系统帮助机器人快速完成插头对准与压入动作。
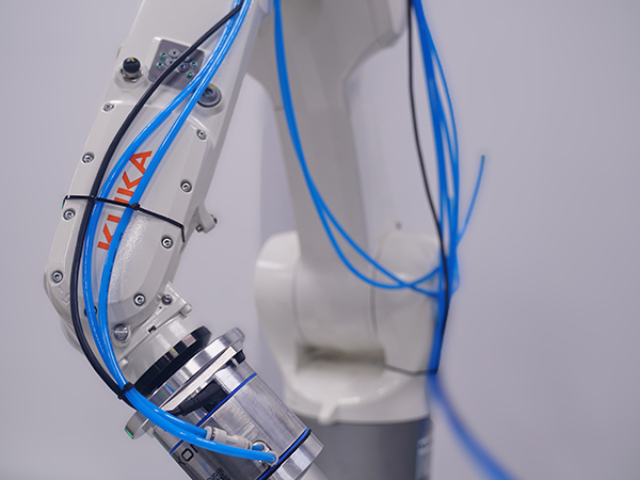
在齿轮制造的后道工序中,装配环节长期依赖熟练技师的触觉经验。然而,当我们将视角转向机器人力控技术时,会发现它正以物理交互的智能化,重新定义“装配”这一动作。不同于传统位置控制机器的“盲走”,力控技术赋予机器人末端执行器以“触觉神经”。在齿轮轴孔压装场景下,机器人能实时感知接触面的微小应力波动,并自主调节进给速度与姿态角。这种能力使齿轮齿面在初次接触时即形成自然的导引路径,避免硬性挤压造成的毛刺翻边。对于多级齿轮组装配,力控系统可逐级识别各段压装行程中的阻尼特征,自动区分“弹性变形”与“过盈配合”阶段。用户在实际操作中,无需反复示教点位,只需设定力控阈值,机器人即可在齿轮螺旋角偏差范围内寻找契合位置。达宽科技提供的力控解决方案,已将这种底层交互逻辑封装为标准化工艺包,让装配过程从“编程驱动”转向“力觉驱动”,大幅降低了对操作者经验的依赖,使新员工也能在短时间内完成高一致性齿轮装配任务。
安全性是工业操作的首要考量,机器人力控装配技术为轴孔装配环境带来了的安全改进。达宽科技的力控装配系统设计有内置安全机制,例如当机器人检测到异常力值时自动停止或调整动作,防止部件损坏或人员受伤。这种主动防护减少了工人接触高风险区域的需求,营造更安全的工作场所。在轴孔装配中,力控装配通过精确控制力度,避免了过度施力导致的设备故障或事故。企业实施达宽科技的力控装配方案后,可以降低工伤风险,提升整体运营安全性。力控装配还支持远程监控功能,让操作员从安全距离管理装配过程。达宽科技致力于使力控装配成为安全标准的一部分,提供易于使用的界面。选择力控装配,企业能够兼顾效率和安全,实现和谐生产。达宽科技的力控装配技术为企业打造了更可靠的防护屏障。达宽科技的力控系统为线束插接提供柔顺调节,减少hard件损伤风险。
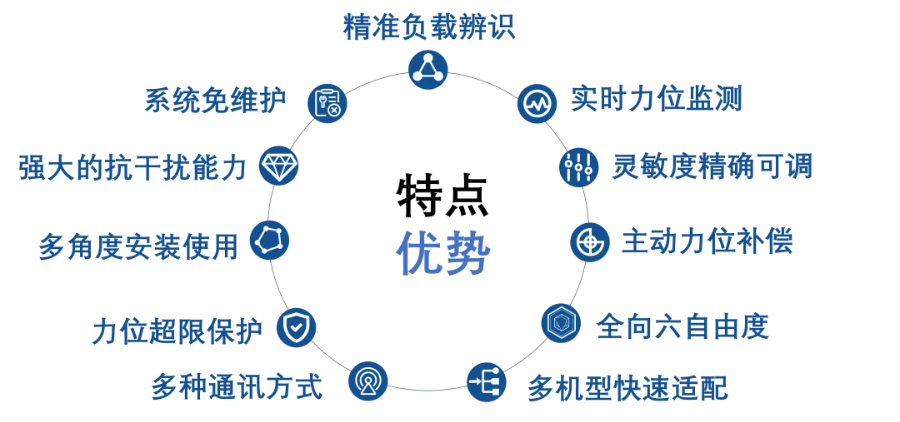
达宽科技在力控装配系统的设计过程中,始终关注用户操作体验的持续优化。系统提供的图形化编程界面大幅降低了技术门槛,操作人员无需专业机器人编程背景即可完成参数设置。通过直观的力波形图显示,用户能够实时监控装配过程中的力变化趋势,快速理解机器人与工件的交互状态。这种可视化交互方式使操作人员能够轻松掌握系统运行状态,提升工作信心和掌控感。当生产线需要切换不同车型线束时,用户可通过拖拽式指令调整力控参数,系统自动生成适配新工艺的装配路径,大幅减轻工程师的重复配置负担。视觉与力觉配合引导,装配件在接近孔位时自行修正姿态。四川机器人自动化装配线
过盈配合由力控系统恒力推进,装配状态稳固可靠。中国台湾机器人柔性力控装配流水线
汽车制造常面临多品种、小批量的线束装配需求,传统机器人因重新编程耗时难以适应频繁换型。达宽科技的力控装配系统具备参数化快速切换能力,操作人员通过图形界面预设不同保险丝规格的力控阈值(如插接力、回撤速度),即可实现“一键换产”。在插接过程中,机器人凭借实时力反馈减少冗余动作,例如精细识别对接完成点后立即跳转下一工步,缩短单件作业周期。此外,系统简化了高密度线束的复杂走线操作,减少人工复核环节,助力企业加快产线节奏并降低对熟练工人的依赖。中国台湾机器人柔性力控装配流水线