商机详情 -
浙江机器人柔性力控装配线
齿轮零件存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求夹具把误差压到极小范围,工装成本高、换产繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到轴径或孔径的细微变化时,通过力反馈自动修正路径,以柔顺接触完成装配,中途无需人工干预。对行星齿轮、变速箱齿轮组件等结构复杂的产品,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。用户反馈,切换齿轮型号时只需调用对应的装配工艺配方,机器人数分钟内即可进入新任务,准备时间得到压缩。这种柔性能力让企业敢于承接多品种订单,装配线不再为频繁换产而烦恼,交付能力与客户信任同步提升,达宽科技的方案在其中发挥了重要支撑作用。通过力控系统记录装配过程中的力值变化,追溯环节更容易落实。浙江机器人柔性力控装配线
达宽科技在机器人力控领域实力强劲,为企业实现高效力控装配提供支持。其研发的柔性力控系统,堪称平台级的“大脑”。该系统不仅能与众多主流品牌机器人及六维力矩传感器厂商完美适配,实现与机器人运动控制器之间的实时通讯,还整合了力/矩采集、负载辨识、策略控制等多种功能。达宽科技力控系统的自适应补偿技术,可确保机器人在各种复杂操作环境中实现精确控制;强大的兼容能力,能实时准确读取不同品牌力传感器数据,与众多品牌机器人协同作业。选择达宽科技的力控技术,就是为企业的力控装配选择了可靠保障。上海机器人柔性装配电机力控系统实时留存装配数据,质量追溯档案完整清晰。
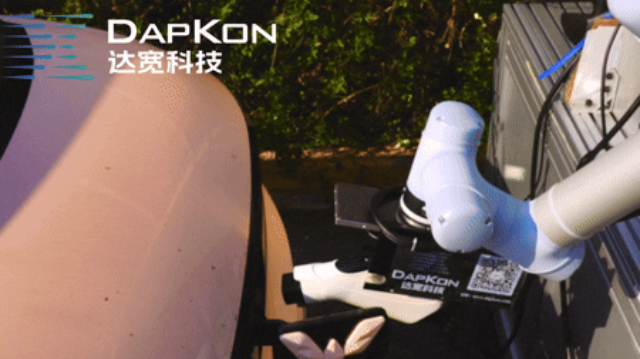
达宽科技在力控装配系统的设计过程中,始终关注用户操作体验的持续优化。系统提供的图形化编程界面大幅降低了技术门槛,操作人员无需专业机器人编程背景即可完成参数设置。通过直观的力波形图显示,用户能够实时监控装配过程中的力变化趋势,快速理解机器人与工件的交互状态。这种可视化交互方式使操作人员能够轻松掌握系统运行状态,提升工作信心和掌控感。当生产线需要切换不同车型线束时,用户可通过拖拽式指令调整力控参数,系统自动生成适配新工艺的装配路径,大幅减轻工程师的重复配置负担。
装配一致性是轴销连接质量的基础,压入深度与配合状态关系到结构受力是否均匀。达宽科技的力控系统以统一的力值标准执行每一次压装,机器人不受疲劳、情绪等人为因素干扰,每根销轴的装配状态保持均衡,批次间差异随之缩小。用户在整机测试环节发现,经机器人力控装配的部件运行平稳、松动反馈减少,客户端口碑逐步向好,订单续签更加顺利。系统还可设定力值与行程的双重判定窗口,装配结果超出范围时自动标记剔除,不让隐患件流入后道工序,质量管理从抽检把关前移到产线端。压装完成的同时,合格信息同步写入记录,装配与质检合二为一,节省了专门的检验工时。对于工程机械、汽车底盘等对一致性要求严格的行业,这种可量化、可追溯的装配方式让企业面对客户审核更有底气,机器人成为品质管理的可靠伙伴。插接过程由力控系统引导,机器人遇到阻力时自动微调姿态继续作业。
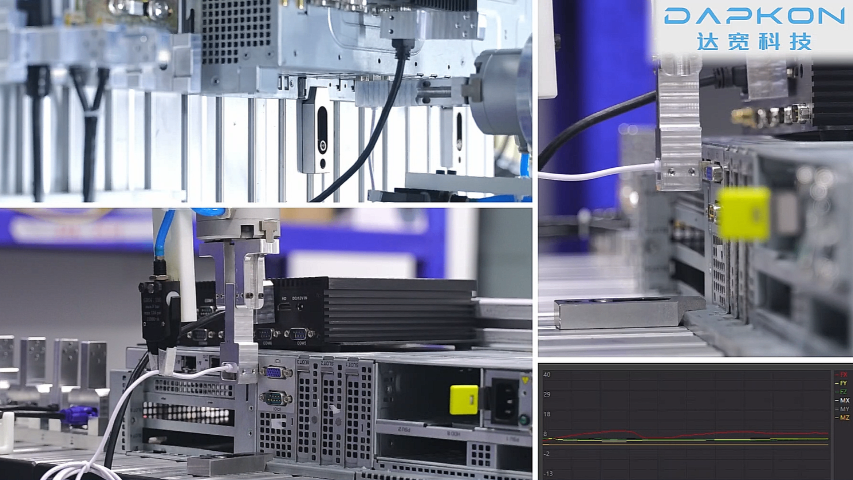
连接器插接过程有着独特的力学特征,力值随行程的变化曲线是判断装配质量的重要依据。达宽科技的力控系统让机器人在装配全程采集力与位移数据,并在软件界面实时呈现曲线走势:端子对正时曲线平滑上升,出现歪斜、错孔或异物遮挡时曲线产生异常波动,系统据此引导机器人暂停、回退并微调角度再次尝试。这种以力反馈为基础的插接方式,让装配无需依赖额外视觉系统也能顺利完成,方案整体投入更经济。面对方形、圆形等不同形态的接口,机器人可根据接触力差异自动切换装配策略,适配多种连接器的工艺要求。工艺工程师还可将曲线特征写入判定规则,每次插接合格与否当场给出结论,异常件即时分流,装配过程透明可查,质量把控更有抓手。涂胶、压合、卡扣装配对压力敏感,力控让机器人按工艺曲线施力,贴合度更可靠。中国台湾机器人智能装配方案
精密装配怕用力过猛,力控可设定力矩上限,触碰即停,保护工件与夹具不受损伤。浙江机器人柔性力控装配线
电机齿轮多为小模数件,尺寸小巧、齿形精细,装配时的配合关系颇为讲究:压装过盈量过大会撑裂齿坯或损伤轴面,过小则传动打滑;啮合间隙不均会放大运行噪声。达宽科技的机器人力控系统让机器人具备灵敏的力觉感知,在齿轮压入电机轴或嵌入箱体的全程实时监测受力变化,当部件进入配合区时自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面或轴颈损伤。这种力反馈机制将老师傅的手感经验转化为可量化、可复制的工艺参数,让装配质量不再依赖个人状态。对于批量生产的微型电机、减速电机产线,这种柔性压装方式兼顾节拍与品质,帮助企业在电机齿轮这道精细工序上稳步提升自动化水平。浙江机器人柔性力控装配线