商机详情 -
海南自动化装配齿轮
在汽车线束保险丝装配中,传统自动化设备因缺乏力觉感知,易导致插接偏移或接口损伤。达宽科技的力控装配方案通过高精度六维力传感器实时捕捉接触力数据,动态调整机器人末端姿态。当保险丝与接口存在微小位置偏差时,系统能自动补偿角度并优化插入轨迹,确保插接到位且无过盈损伤。这种自适应能力降低了人工调试需求,尤其适用于多型号线束的混线生产场景。达宽科技的力控技术还内置动态保护机制,如遇阻力异常立即触发柔性回撤,避免硬性碰撞造成的部件变形,从源头提升产品合格率。力控装配的节拍保持稳定,工位产出不因工件来料波动而中断。海南自动化装配齿轮
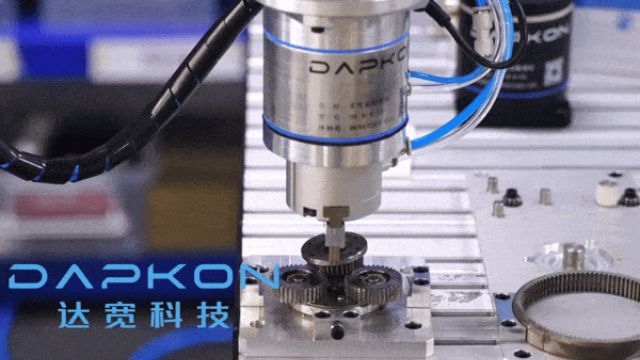
销与孔的配合关系多样,过盈配合需要稳定的压入力,间隙配合则讲究到位深度的统一,来料公差更让每个批次的装配表现不尽相同。传统定位装配要求工装把误差压到很小的范围,治具成本高、换型繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到孔位少量偏移或销径细微差异时,通过力反馈修正压入路径,以柔顺接触完成装配,中途无需人员干预。对于一根销轴贯穿多个零件的复合装配场景,机器人按预设顺序逐级施压,每一步的力值都处于监控之下,装配状态稳定可控。这种柔顺压装的方式,也降低了对来料一致性的苛刻要求,供应链协作更加从容。用户反馈,更换销轴规格时只需调用对应的工艺配方,机器人在短时间内即可切换任务,装配线承接多品种订单的底气更足,达宽科技的方案在其中提供了扎实支撑。河北柔性力控装配方案达宽科技力控系统减少装配停机等待,产线交付更有保障。
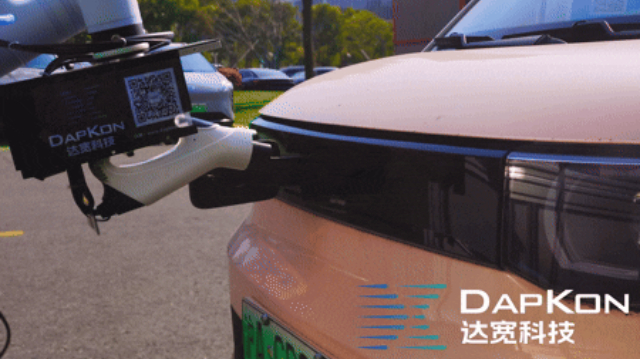
在快节奏的汽车生产线中,装配效率直接影响整体生产效能。达宽科技的机器人力控装配系统通过动态力反馈调节机制提升作业流畅度。当线束接头接近装配位置时,系统自动减速并依据实时接触力反馈微调机械臂姿态,避免硬性碰撞导致的返工。这种自主适应能力让机器人能够应对不同批次工件的细微差异,无需频繁停机调试程序,使生产流程更加连贯紧凑。面对汽车制造业多车型柔性生产的需求,达宽力控装配系统展现出强大的适应性。系统搭载的智能工艺库功能支持一键调用预设参数,操作人员无需反复调试即可快速适配不同线束类型。这种技术大幅简化了传统复杂的装配流程,让产线换型时间缩短,使人力资源配置更加合理高效。操作人员通过图形化交互界面实时监控力位曲线变化,形成“人机协同”的工作闭环,既降低了劳动强度,又减少了对熟练工人的依赖
在电机齿轮整机检测与装配环节,力控技术同样发挥着不可替代的作用。达宽科技的力控系统支持力-位-时间混合控制模式,能够满足多样化的装配与检测需求。例如,在装配完成后,机器人可以以特定力度触碰部件并保持一段时间,通过监测力值与位移的变化来判断装配是否合格。这种非破坏性的检测方式,既保证了装配质量,又不会损伤产品。达宽科技通过丰富的控制策略,让机器人在装配与检测之间无缝切换,提升了产线的整体效能。企业借助这一功能,可以实现装配与质控的一体化,减少工序间的流转时间。这种高度集成的作业模式,为企业打造精益化装配产线提供了有力支持。面对多品种装配任务,力控参数换型即可切换,产线不必停线等待。
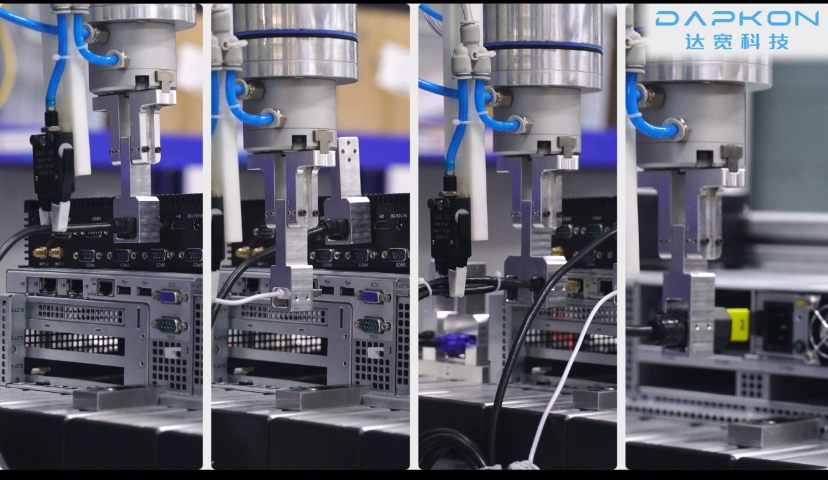
齿轮装配质量直接影响传动系统的平稳运行,这道工序也长期考验着制造企业的工艺水平。传统装配方式中,人工操作依赖经验积累,力度把握因人而异;刚性自动化设备对来料一致性要求苛刻,零件存在公差时容易卡滞停机。达宽科技的机器人力控系统为装配环节提供了新的解题思路:机器人具备灵敏的力觉感知能力,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成。操作人员只需设定目标力值区间,机器人便能自主执行装配动作,无需反复修改程序,调试时间随之压缩。这种方式让装配工序兼具自动化设备的节拍优势与人工操作的灵活判断,产线运行更加顺畅。众多用户反馈,装配工位引入力控后,停机等待与返工处理减少,齿轮装配从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。力控系统让装配动作具备柔性,减少反复试插,工序时间得到节省。山西柔性装配线
力控系统以统一力值标准装配,产品批次间差异缩小。海南自动化装配齿轮
齿轮零件存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求夹具把误差压到极小范围,工装成本高、换产繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到轴径或孔径的细微变化时,通过力反馈自动修正路径,以柔顺接触完成装配,中途无需人工干预。对行星齿轮、变速箱齿轮组件等结构复杂的产品,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。用户反馈,切换齿轮型号时只需调用对应的装配工艺配方,机器人数分钟内即可进入新任务,准备时间得到压缩。这种柔性能力让企业敢于承接多品种订单,装配线不再为频繁换产而烦恼,交付能力与客户信任同步提升,达宽科技的方案在其中发挥了重要支撑作用。海南自动化装配齿轮