商机详情 -
中国台湾机器人自动化装配流水线
齿轮零件存在加工公差,同一批次的尺寸也会有细微差异,这正是力控装配的用武之地。传统定位装配要求夹具把误差压到极小范围,工装成本高、换产繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到轴径或孔径的细微变化时,通过力反馈自动修正路径,以柔顺接触完成装配,中途无需人工干预。对行星齿轮、变速箱齿轮组件等结构复杂的产品,机器人按预设顺序逐级装配,每一步的力值都处于监控之下,装配质量稳定可控。用户反馈,切换齿轮型号时只需调用对应的装配工艺配方,机器人数分钟内即可进入新任务,准备时间得到压缩。这种柔性能力让企业敢于承接多品种订单,装配线不再为频繁换产而烦恼,交付能力与客户信任同步提升,达宽科技的方案在其中发挥了重要支撑作用。恒力保持让装配压力趋于平稳,工件表面不易产生压痕。中国台湾机器人自动化装配流水线
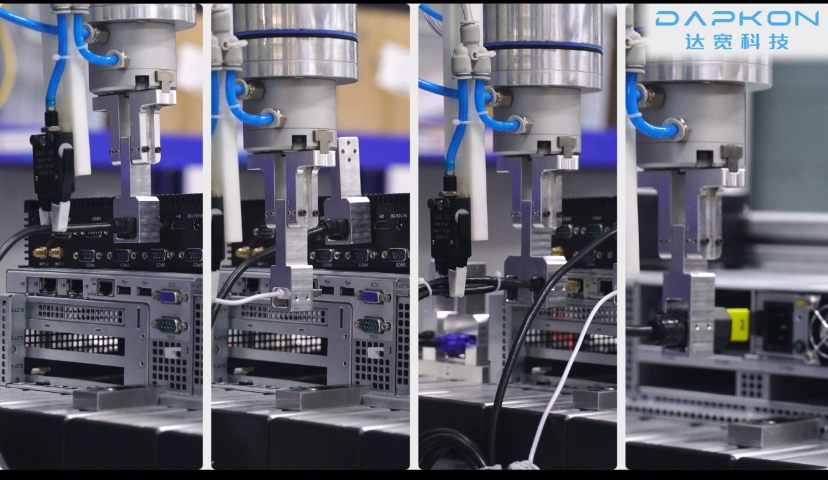
电机齿轮装配的自动化升级,离不开稳定可靠的底层通讯支持。达宽科技的力控系统具备优异的通讯兼容性,支持多种工业以太网协议,能够与各类PLC及上位机系统进行毫秒级的数据交互。在高速装配产线上,这种低延迟的通讯确保了力控指令的实时下达与状态反馈,使机器人的装配动作更加连贯流畅。达宽科技深知通讯稳定性对于装配任务的重要性,因此在系统架构上进行了深度优化,确保在长时间连续装配过程中不会出现数据丢包或延迟。企业可以依托达宽科技的力控平台,轻松构建起互联互通的智能装配车间。这种高效的协同能力,为大规模电机齿轮生产提供了坚实的技术后盾。甘肃协作机器人装配线装配插入、压装、拧紧等工序都能借助力控完成闭环控制,让机器人动作更贴近工艺需求。
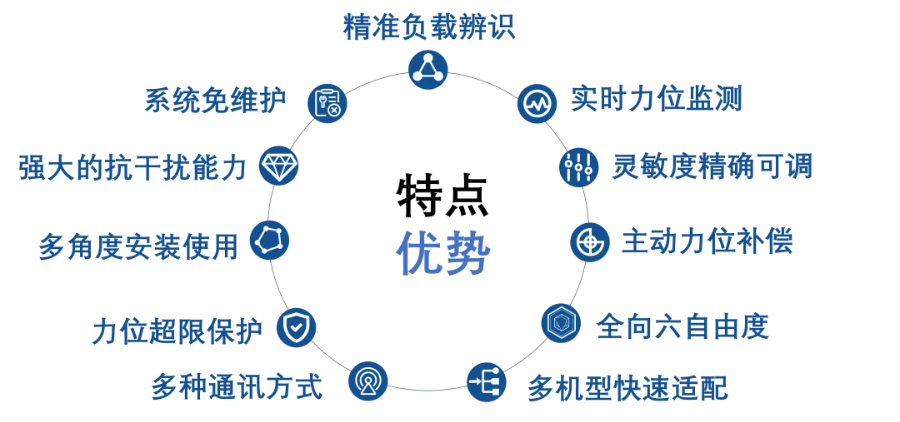
电机齿轮装配是减速电机、微型齿轮箱制造中的关键工序,齿轮与电机轴的配合质量,直接关系到传动系统的运转平稳、噪声表现与使用寿命。传统装配方式中,人工压装依赖经验手感,力度把握因人而异;刚性自动化设备对来料一致性要求苛刻,零件存在公差时容易卡滞停机。达宽科技的机器人力控系统为装配环节赋予了敏锐的力觉感知,机器人在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值区间后,机器人便能自主执行装配动作,无需反复修改程序,调试时间随之压缩。众多用户反馈,装配工位引入力控后,停机等待与返工处理持续减少,电机齿轮装配从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。
达宽科技在力控装配系统的设计过程中,始终关注用户操作体验的持续优化。系统提供的图形化编程界面大幅降低了技术门槛,操作人员无需专业机器人编程背景即可完成参数设置。通过直观的力波形图显示,用户能够实时监控装配过程中的力变化趋势,快速理解机器人与工件的交互状态。这种可视化交互方式使操作人员能够轻松掌握系统运行状态,提升工作信心和掌控感。当生产线需要切换不同车型线束时,用户可通过拖拽式指令调整力控参数,系统自动生成适配新工艺的装配路径,大幅减轻工程师的重复配置负担。力控系统监控每步力值,多级齿轮按序装配稳定可控。
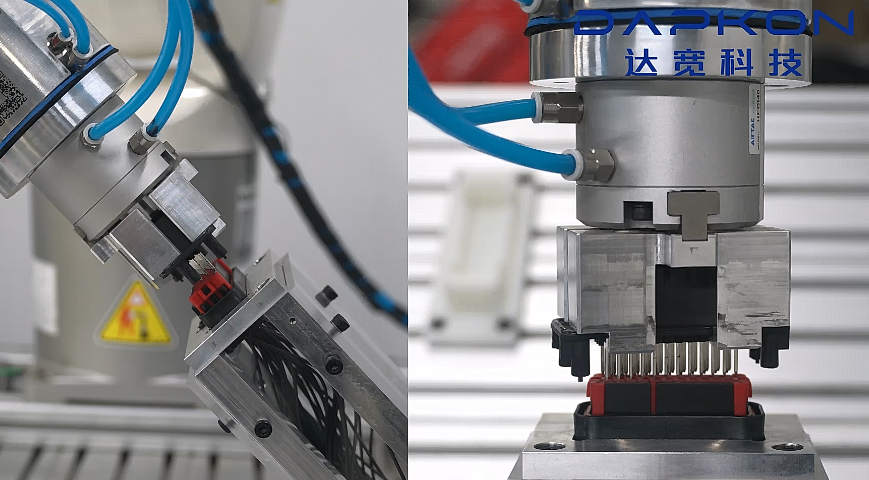
机器人力控技术的应用为装配作业节省了大量时间和运营成本,这是达宽科技客户反馈为集中的价值点。在装配旋紧任务中,机器人力控通过优化运动轨迹和减少不必要的空行程,缩短了单个作业周期。达宽科技的装配算法能够智能规划路径,在保证装配质量的前提下提高作业节拍。更重要的是,机器人力控减少了对精密工装夹具的依赖,降低了装配产线的前期投入和后期维护费用。企业引入机器人力控系统后,可以在同一套装配设备上处理更多种类的产品,提高了资产利用率。达宽科技提供的装配解决方案还具备远程监控和预测性维护功能,帮助客户提前发现潜在问题,减少非计划停机时间。从长远来看,机器人力控技术带来的装配效率提升和成本优化,将为企业创造持续的投资回报,支撑其业务规模的扩张和升级,在动态市场环境中保持竞争优势。力控系统以统一力值标准插接,线束装配一致性稳定。工业机器人装配齿轮
达宽科技支持装配力曲线采集,为每道装配工序留下数据记录。中国台湾机器人自动化装配流水线
电机齿轮压入过程的力值曲线,是观察装配质量的一扇窗口。达宽科技的力控系统让机器人在装配全程同步采集力与位移数据,并在软件界面实时呈现:齿轮与轴对正时曲线平稳爬升,出现偏斜、切屑残留或异物时曲线骤然抖动,系统据此引导机器人暂停、微调角度并再次尝试。这种以力反馈为基础的装配方式,让许多产线无需追加视觉系统也能顺利运行,方案投入更为经济。工艺工程师还可把曲线特征写入判定规则,每次压装合格与否当场给出结论,异常件即时分流到返修通道。用户表示,装配过程变得透明可查,机器人每一次作业的质量状况一目了然,质量管理有了数据抓手,新员工也能看懂曲线含义,现场沟通效率随之提升。中国台湾机器人自动化装配流水线