商机详情 -
青海机器人柔性力控装配方案
电机齿轮多为小模数件,尺寸小巧、齿形精细,装配时的配合关系颇为讲究:压装过盈量过大会撑裂齿坯或损伤轴面,过小则传动打滑;啮合间隙不均会放大运行噪声。达宽科技的机器人力控系统让机器人具备灵敏的力觉感知,在齿轮压入电机轴或嵌入箱体的全程实时监测受力变化,当部件进入配合区时自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面或轴颈损伤。这种力反馈机制将老师傅的手感经验转化为可量化、可复制的工艺参数,让装配质量不再依赖个人状态。对于批量生产的微型电机、减速电机产线,这种柔性压装方式兼顾节拍与品质,帮助企业在电机齿轮这道精细工序上稳步提升自动化水平。力控系统让线束装配与检测合一,节省专门检验工时。青海机器人柔性力控装配方案
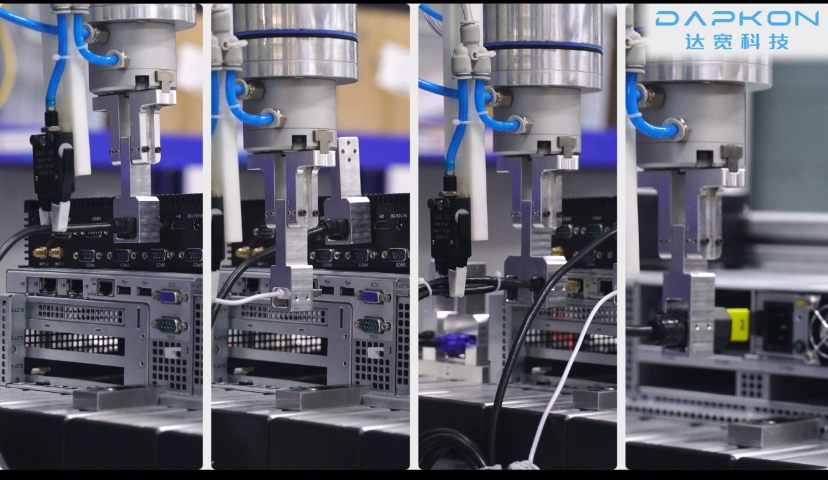
产品的一致性是企业竞争力的关键因素之一。机器人力控在轴孔装配中,为实现高度一致的产品质量发挥了重要作用。达宽科技的力控解决方案,让每一次轴孔装配都遵循统一的力控标准。无论生产多少批次的产品,机器人都能以恒定且合适的力度进行装配操作。这就避免了因人工操作力度不均导致的装配松紧度不一致问题。在曲轴生产中,每个曲轴的轴孔装配质量都能保持高度一致,使得终产品在性能上更加稳定可靠。对于追求的企业来说,这种稳定的产品一致性不仅有助于提升品牌形象,还能减少售后因产品质量问题带来的成本,为企业的长期发展奠定坚实基础。河南自动化装配机器人系统达宽科技机器人力控可与人协同作业,遇到阻力即卸力,为装配现场增添一份安全保障。
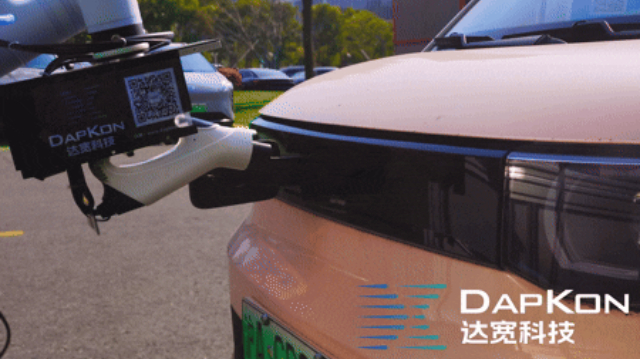
随着智能制造的推进,企业对装配设备的易用性提出了更高要求。达宽科技深知这一点,因此在力控系统的软件开发上倾注了大量心血。其操作界面设计简洁明了,功能模块划分清晰,即便是没有深厚编程背景的工程师,也能快速上手进行齿轮装配调试。系统内置了丰富的装配工艺模板,用户可以根据实际需求直接调用或进行微调,省去了从零编写算法的繁琐过程。这种模块化的设计思路,让力控技术的落地变得更加高效。达宽科技致力于降低技术壁垒,让每一位装配工程师都能轻松驾驭力控机器人。通过简化操作流程,企业可以将更多精力投入到装配工艺的优化与产品创新中,加速智能化转型的步伐。
线束与连接器天然存在制造公差,线缆柔软的特性也带来末端姿态的不确定性,这正是力控装配的用武之地。传统定位装配要求工装把误差压到极小范围,治具成本高、换型繁琐;达宽科技的力控方案让机器人具备主动适应能力,遇到孔位少量偏移或端子细微差异时,通过力反馈自动修正插入路径,以柔顺接触完成装配,中途无需人工干预。对于多分支线束的总装场景,机器人可按预设顺序逐一插接,每一步的力值都处于监控之下,装配节奏稳定可控。用户反馈,切换线束型号时只需调用对应的工艺配方,机器人短时间内即可进入新任务,准备时间得到压缩;产线承接多品种订单的底气更足,达宽科技的方案在其中发挥了实实在在的支撑作用。力控系统实时留存装配数据,质量追溯档案完整清晰。
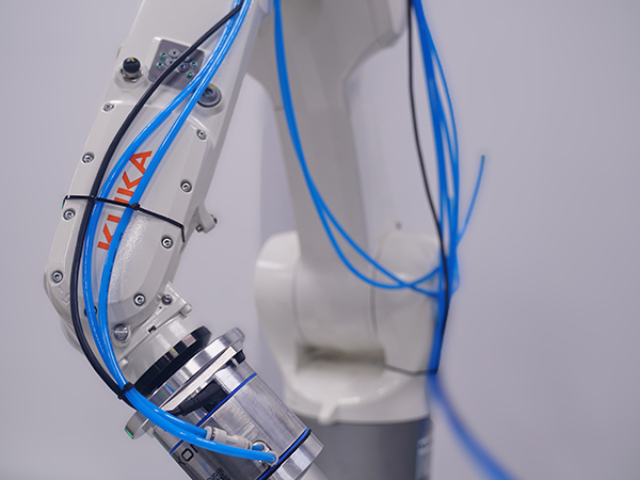
在实际车间生产中,轴销和孔的来料状态并非理想一致——热处理变形、定位基准面磨损、工装累积误差等因素都会导致轴孔相对位置发生波动。传统刚性机器人面对这些偏差时往往束手无策,频繁报警停机。力控装配技术的独特价值在于其“自适应搜索”能力。当轴销接近孔口时,力控系统启动螺旋式搜索策略,机器人末端在二维平面内做小幅圆周运动,同时持续监测接触力变化。一旦感知到力的下降趋势,即判断轴销已进入孔的导向倒角范围,系统立即切换为直线推进模式。整个过程完全由力觉信号驱动,无需视觉系统提供位置补偿。这种能力在轴销与孔为过盈配合的场景中尤为关键——过盈配合要求轴与孔的轴线高度对齐,否则压入过程中会产生偏载。达宽科技的力控算法针对轴销装配专门优化了搜索路径与力控刚度系数。用户会直观感受到,因来料波动导致的装配失败和停线次数明显减少,产线的连续运行时间延长,班产出更加稳定可靠。达宽科技力控装配,迅速适配不同线束型号,加快装配进程,节省大量时间。智能装配机器人
齿轮装配与检测同工位完成,力控系统判定即时写入档案。青海机器人柔性力控装配方案
在汽车线束保险丝装配中,传统自动化设备因缺乏力觉感知,易导致插接偏移或接口损伤。达宽科技的力控装配方案通过高精度六维力传感器实时捕捉接触力数据,动态调整机器人末端姿态。当保险丝与接口存在微小位置偏差时,系统能自动补偿角度并优化插入轨迹,确保插接到位且无过盈损伤。这种自适应能力降低了人工调试需求,尤其适用于多型号线束的混线生产场景。达宽科技的力控技术还内置动态保护机制,如遇阻力异常立即触发柔性回撤,避免硬性碰撞造成的部件变形,从源头提升产品合格率。青海机器人柔性力控装配方案