商机详情 -
广西柔性人形机器人设置
齿轮装配完成后的质量检查,同样能借助机器人力控完成升级。传统方式靠人工转动齿轮凭手感判断啮合状态,结果因人而异且难以留档。达宽科技的力控系统让机器人化身检测助手:压装完成后,机器人以预设动作转动齿轮,采集旋转力矩曲线,啮合顺畅时曲线平稳,存在卡滞、偏心或异物残留时曲线出现异常波动,系统据此给出判定结论,异常件当场分流。检测数据自动存入档案,与装配时的力值曲线相互印证,形成每件产品的完整质量画像。当某批次曲线整体偏移时,力控系统还能提示来料或工艺的变化趋势,支持预防性调整。装配与检测由同一台机器人完成,工位功能更集约,品质判定有了客观依据,出厂齿轮的运转表现更加稳定,质量管理的闭环由此更加完整。达宽科技通用双臂机器人,双臂协同发力,平稳完成重载箱体搬箱转运任务。广西柔性人形机器人设置
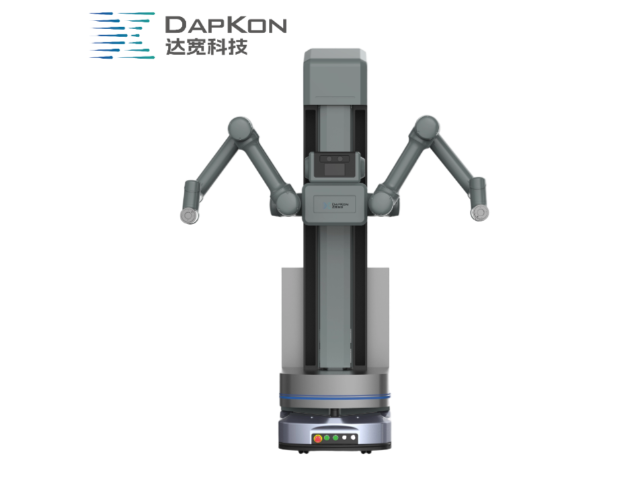
多品种混线生产时,同一工位要应对不同模数与齿数的齿轮,参数差异带来的调整工作较为繁琐。机器人结合力控可建立参数化装配策略,把力阈值、进给速度、搜索幅度按规格分别配置。达宽科技支持在配方库中统一管理这些参数,机器人在切换产品时调用对应条目即可投入作业,无需逐点重新示教。换型时间因此缩短,装配节拍也更容易保持稳定。对于订单批量小、换型频繁的车间,这种柔性齿轮装配方式能让设备利用情况维持在较好水平。排产安排也更有余地,急单插单时不必因长时间调试而延后交付,客户响应速度相应提升。对于同一客户的多批次订单,参数化策略也让不同工厂之间的作业方式更容易保持一致,便于统一管理。这种切换方式让混线生产的组织工作更为清晰。辽宁通用复合机器人制造商达宽科技通用力控机器人,让电机装配流程更加顺畅。
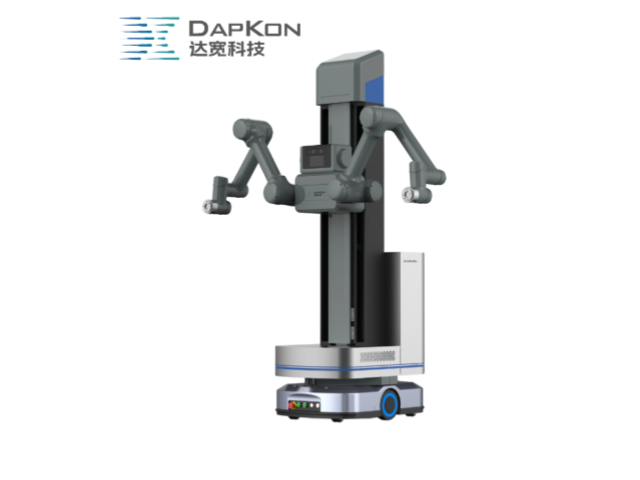
齿轮多由钢材制成,边缘锐利、重量可观,人工搬运与压装存在夹手、磕碰等风险,日复一日的重复施力也给作业人员带来累积负担。达宽科技把这类体力负荷较重的装配交给机器人完成,人员退到安全区域负责上下料与状态监视,作业强度与风险同步下降。力控系统的碰撞检测功能让机器人在装配移动中保持警觉,感知到异常阻力便立即减速停机,遇到治具错位、异物混入等情况自动暂停并报警,把隐患拦截在发生之前。在人员需要靠近的装配环节,机器人的柔顺特性发挥作用,意外接触时主动退让,为现场提供近场保护。达宽科技在安全策略配置上提供清晰的参数体系,便于产线统一执行安全规范。机器人参与压装后,装配现场秩序井然,安全事件记录持续减少,安全生产的底色更加扎实,企业推进装配自动化的步伐更加平稳。
数据留存与分析是优化生产作业的重要基础,达宽科技力控系统具备完善的数据记录与追溯功能。在机器人进行装配、打磨、检测等作业的全过程中,力控系统会实时留存每一次作业的力值变化曲线、轨迹数据、作业时长、设备运行状态等关键信息。这些数据为用户后续优化作业策略提供了有力依据,比如通过分析数据,用户可以调整机器人的作业速度、力控阈值、轨迹精度等参数,进一步提升效率和质量。完整的作业数据也便于用户进行生产追溯,当出现质量问题时,可通过调取相关数据快速排查原因,减少问题定位的时间。达宽科技的力控系统已经批量化在工业场景中交付使用,涉及汽车、3C、一般工业中的装配、插拔、打磨、检测等多种应用,机器人在生产过程中持续积累毫秒级的多维度数据,为行业和客户提供了工艺优化、数据孪生的数据基础。系统提供带标注的力觉数据集,实时采集真实的外部接触力数据,可识别滑动、碰撞、稳定抓取等状态。力控系统记录的作业数据,为机器人后续装配策略的优化提供有力支撑,构建工艺参数知识库,持续积累装配经验数据,驱动产线智能化演进。通用力控机器人配备高灵敏度力觉传感器,可实时感知接触力变化,确保装配动作平稳流畅。
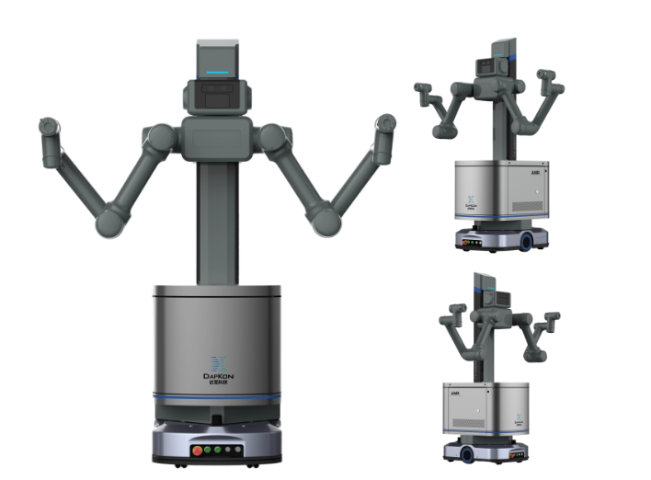
产品质量的稳定性是品牌信誉的重要基石。达宽科技的机器人力控系统为齿轮装配带来了可重复、可记录的工艺保障。每一台力控机器人在装配齿轮时,都会实时记录接触力、位移、力矩等关键数据,形成完整的工艺档案。当后续批次出现质量疑问时,企业可以调取机器人的历史数据进行追溯分析,快速定位问题根源。达宽科技的力控技术确保机器人在每次装配时施加的力值保持在设定区间内,不会因为环境温湿度变化或设备磨损而产生明显偏差。对于要求配合间隙严格的齿轮组件,力控机器人通过柔顺控制实现稳定的压装效果,装配后的齿轮组在运转测试中表现出良好的一致性。达宽科技的系统还支持统计过程控制,机器人自动将每次装配数据与标准工艺对比,发现异常及时预警。这种数据驱动的质量控制方式,让齿轮装配从依赖经验的操作转变为依靠技术的工艺,产品一致性得到可靠保障。达宽科技柔性力控机器人,让组装流程更加流畅顺滑。广东通用机器人配置
通用力控机器人适应多场景,达宽科技支持连续高效组装。广西柔性人形机器人设置
生产效率的提升离不开技术的持续创新。达宽科技为机器人配备的力控系统,在齿轮装配线上创造了连续稳定的作业能力。与人工装配相比,机器人在力控技术的加持下可以长时间保持一致的作业节奏,不受疲劳和注意力波动的影响。达宽科技的力控算法优化了机器人的运动轨迹,使其在齿轮抓取、对位、插入等环节的动作衔接更为流畅,单件作业周期得到合理优化。在多工位协同场景中,力控机器人能够与输送线、视觉系统紧密配合,实现齿轮装配的节拍化生产。达宽科技的解决方案还支持多机协作,多台力控机器人可在同一工作空间内分工完成不同规格齿轮的装配任务,整体产能因此得到释放。机器人通过力控反馈实时判断装配是否到位,避免了过度插入或反复试探造成的无效动作,每一秒的运行都转化为有效的生产价值。达宽科技致力于让机器人在齿轮装配领域发挥更大的效能潜力。广西柔性人形机器人设置