商机详情 -
复合机器人
达宽科技深耕机器人力控领域,构建了从硬件到软件的完整产品体系,包括柔性力控系统软件、柔性装配模块、机器人手柄、机器人工作站等,满足不同场景的应用需求。其ForceMaster柔性力控系统软件支持多种补偿类型,提供丰富的运动参数设置,涵盖六个自由度,确保机器人在不同操作环境下都能实现精细控制。达宽科技开放SDK,开发者可自由拓展应用场景,方便用户定制力控工艺流程。技术团队提供从现场调试到持续优化的技术支持,确保用户能够顺畅地将力控系统整合到现有生产流程中。公司还结合实时数据监测和力控感知,提供耗材磨损监测、补偿和保护等工具管理功能,提高耗材的使用率。通过机器人实时运行数据的积累和自学习,系统能够持续改进生产工艺。达宽科技已与打磨、装配、涂胶、检测等行业的伙伴协同合作,赋能传统机器人,解决编程难和部署繁的痛点,提升机器人部署效率。凭借完善的售后服务体系和专业的技术团队,达宽科技为用户提供专业、耐心、细致的产品使用咨询,解决使用过程中的疑问,确保设备始终保持良好性能,让机器人力控技术为企业创造长期价值。达宽科技让通用复合机器人在装配中自适应调整力度,保护零部件。复合机器人
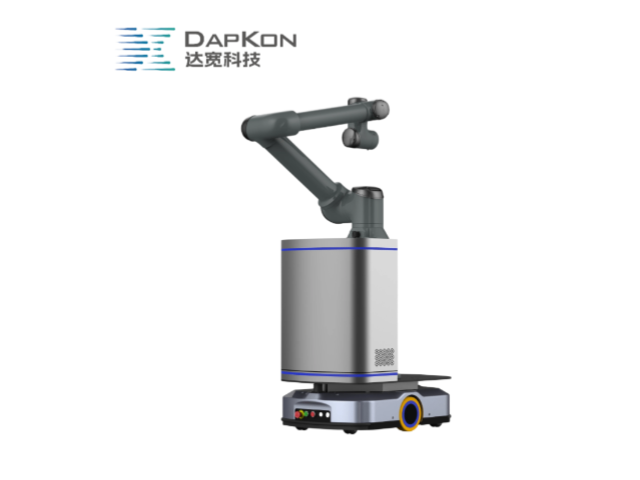
智能制造的发展正在加速机器人力控技术的普及。达宽科技作为力控领域的专业企业,持续推动机器人在齿轮装配场景中的智能化升级。未来的工厂中,力控机器人将不再是孤立运行的设备,而是与制造执行系统、质量管理系统深度互联的智能节点。达宽科技正在开发基于云端的力控数据分析平台,让分散在不同工厂的机器人数据汇聚成知识库,为行业工艺优化提供参考。随着人工智能技术的发展,力控机器人将具备更强的自主学习能力,在多次装配后自动优化控制策略,实现齿轮装配工艺的自我进化。达宽科技积极参与行业标准的制定,推动机器人力控技术的规范化应用,让更多企业受益于这项先进技术。在绿色制造的大趋势下,力控机器人通过减少废品和能耗,为齿轮制造业的可持续发展贡献力量。达宽科技期待与更多合作伙伴携手,共同开拓机器人力控在齿轮装配领域的广阔前景,助力中国制造业向更高水平迈进。天津柔性机器人制造商通用力控机器人采用模块化末端设计,达宽科技提供多种夹具适配不同工件。
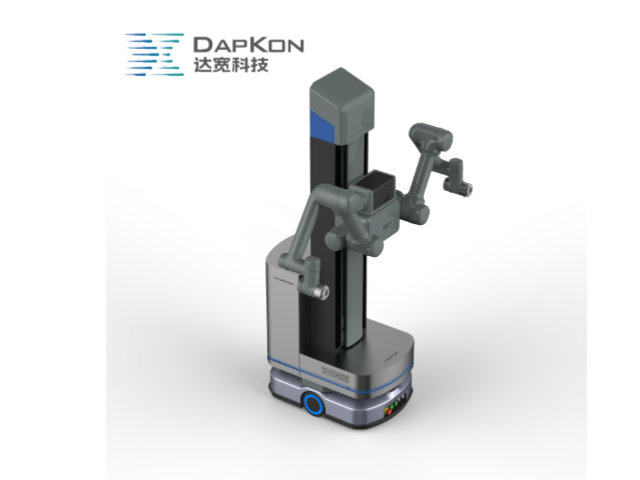
齿轮装配完成后的质量检查,同样能借助机器人力控完成升级。传统方式靠人工转动齿轮凭手感判断啮合状态,结果因人而异且难以留档。达宽科技的力控系统让机器人化身检测助手:压装完成后,机器人以预设动作转动齿轮,采集旋转力矩曲线,啮合顺畅时曲线平稳,存在卡滞、偏心或异物残留时曲线出现异常波动,系统据此给出判定结论,异常件当场分流。检测数据自动存入档案,与装配时的力值曲线相互印证,形成每件产品的完整质量画像。当某批次曲线整体偏移时,力控系统还能提示来料或工艺的变化趋势,支持预防性调整。装配与检测由同一台机器人完成,工位功能更集约,品质判定有了客观依据,出厂齿轮的运转表现更加稳定,质量管理的闭环由此更加完整。
齿轮装配往往不是孤立工序,而是与清洗、检测、注脂、试运转串联成线。机器人搭载力控后可在各工位间保持一致的施力策略,使整线工艺参数相互匹配。达宽科技支持将力控数据接入车间信息系统,机器人采集的受力记录可与设备状态、产品序列号关联,便于按批次追溯。这样一来,齿轮装配过程中出现的问题能在后续环节被快速定位,质量分析不必再靠零星记录拼凑。管理动作也更有依据,各工位之间的数据口径得以统一,跨部门沟通时对同一问题的理解更为一致,协同处理效率随之提高。信息系统的接入方式可以按企业现有架构灵活安排,既支持单机记录,也支持接入车间级平台。数据打通之后,各环节的沟通成本也随之下降。各环节的配合因此更为默契,协同处理更为顺畅。柔性力控机器人操作简单,新手快速上手装配流程。
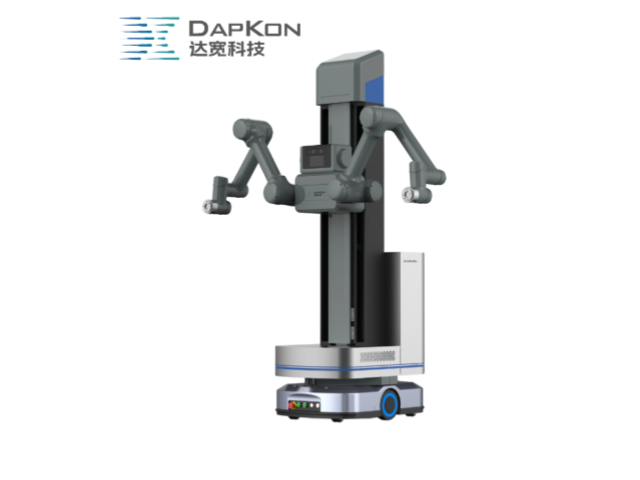
数据是现代产线的眼睛,机器人力控让齿轮装配过程变得可记录、可分析。达宽科技的力控系统在每次装配中实时留存力值曲线、作业时长、力控参数等关键信息,汇聚成企业的工艺数据库。质量工程师调取数据即可复盘装配过程,出现问题时快速定位原因,排查时间缩短;工艺人员通过分析历史曲线,持续优化机器人的力值阈值与推进速度,让装配表现逐步向好。达宽科技的系统提供开放接口,装配数据可对接企业的管理平台,实现质量追溯与统计分析。对于面向整机厂供货的零部件企业,客户审核时提供完整的装配数据记录,信任度自然提升。用户表示,以前装配质量靠抽检把关,现在机器人留下每件产品的作业档案,质量管理从被动把关转向主动预防,这种转变让齿轮产品的口碑增强,达宽科技的力控技术在其中提供了可靠支撑。达宽科技通用力控机器人运行稳定可靠,满足连续生产装配作业需求。浙江智能人形机器人怎么用
通用力控机器人配备高灵敏度力觉传感器,可实时感知接触力变化,确保装配动作平稳流畅。复合机器人
多品种混线生产时,同一工位要应对不同模数与齿数的齿轮,参数差异带来的调整工作较为繁琐。机器人结合力控可建立参数化装配策略,把力阈值、进给速度、搜索幅度按规格分别配置。达宽科技支持在配方库中统一管理这些参数,机器人在切换产品时调用对应条目即可投入作业,无需逐点重新示教。换型时间因此缩短,装配节拍也更容易保持稳定。对于订单批量小、换型频繁的车间,这种柔性齿轮装配方式能让设备利用情况维持在较好水平。排产安排也更有余地,急单插单时不必因长时间调试而延后交付,客户响应速度相应提升。对于同一客户的多批次订单,参数化策略也让不同工厂之间的作业方式更容易保持一致,便于统一管理。这种切换方式让混线生产的组织工作更为清晰。复合机器人