商机详情 -
中国澳门智能机器人供应商
花键与内齿圈的啮合对同轴度要求较高,稍有偏斜便会出现单侧受力,长期运行容易导致齿面点蚀。机器人搭载力控后可在接触瞬间识别受力方向,沿切向微调角度直至齿槽对齐,再平稳推入到位。达宽科技的力控模块支持在齿轮装配行程中分段设定力阈值,机器人先以小力试探,确认啮合后再逐步加力,整个过程受力曲线平滑可控。这样既减少了齿顶磕碰留下的压痕,也让不同批次的齿轮装配表现趋于一致,为后续啮合间隙测量提供稳定起点。检测工序的判定尺度因此更容易统一,同一型号产品在不同班次之间的数据可比性增强,质量管理不必再为基准漂移反复校准。当零件供应商发生变更时,这套策略也能提供客观的比较依据,帮助工艺团队判断是否需要调整原来的参数设定。达宽科技通用力控机器人,柔性力控加持,稳妥完成各类工业配件装配任务。中国澳门智能机器人供应商
数据积累正在成为产线优化的基础,机器人力控在这方面有着天然优势。达宽科技的力控系统在机器人作业过程中实时记录力值曲线、轨迹数据与运行状态,这些信息汇聚成工艺知识库,为企业持续改善提供依据。通过分析历史数据,工程师可优化机器人的作业速度与力值阈值,让效率与品质逐步向上;出现质量问题时,调取相关数据即可快速定位原因,排查时间得以缩短。达宽科技的ForceMaster柔性力控系统支持多自由度参数设置,并开放SDK供用户扩展应用,满足个性化工艺需求。在服务层面,达宽科技提供从方案评估、现场调试到持续优化的陪伴式支持,帮助用户将力控系统平稳融入现有生产流程。系统已批量应用于装配、插拔、打磨、检测等场景,覆盖汽车、电子等多个行业,机器人交付运行的稳定性经受了实际检验。用户反馈,专业且响应及时的服务让使用过程安心,设备长期保持良好状态,投资回报看得见,机器人力控正为企业创造长远价值。福建柔性复合机器人设置达宽科技柔性力控机器人,安全协作保障产线运行有序。
齿轮装配完成后常需进行手动或自动盘车,检查是否存在卡涩与异响。机器人可借助力控模拟盘车动作,以恒定扭矩缓慢转动输入轴,同步采集力矩波动。达宽科技的力控方案支持力矩曲线留存,机器人将每次盘车数据归档,便于同批次产品横向比较。当力矩曲线出现异常起伏时,系统可提示该台产品需要复检。这让齿轮装配后的验证步骤从凭手感判断转为凭数据判断,整线质量趋势更易掌握,质量例会上的讨论也有了共同的依据。改进方向更为清晰,工艺调整的效果可以通过曲线前后对比直接观察,避免了凭印象做决策。曲线数据长期积累后,还可以用于建立判定的参考区间,让检测标准的更新有据可循,而不必依赖临时判断。这些留存的曲线也让验收环节的资料准备更为完整。
力与位置的协同是机器人力控装配的技术精髓。齿轮压装场景中,单纯的位置控制难以应对零件公差与轴的细微形变,单纯的压力控制又无法保证压入深度的一致性。达宽科技的机器人力控系统采用力位混合控制策略,在引导机器人对准装配位置的同时,持续监测装配力度,实时调整推进速度与压力输出,形成双闭环的作业机制。面对过盈配合需要稳定压入力的场景,机器人能动态维持恒定压力,抵消材料回弹带来的压力损耗;面对间隙配合讲究到位深度的场景,机器人又能把控行程终点,确保装配状态统一。达宽科技的软件支持多自由度参数设置,工艺工程师可针对直齿、斜齿、锥齿等不同齿形定制专属压装曲线,让机器人的装配策略与产品特性匹配到位。这种技术组合让齿轮平稳就位,既保证了连接的紧固性,又避免了过度施力带来的齿面损伤,装配表现持续向好,正在被越来越多的制造企业采纳。通用力控机器人感知灵敏,达宽科技助力线束插入更加顺畅。
压装工序比较担心压过头的情况。轴承内圈、齿轮轮毂与轴之间的过盈配合需要在指定区间内完成压入,力值偏离就会影响配合性质。机器人结合力控后可以按位移与力值双条件判断终点,达到设定位置或受力上限即停止,不依赖操作者凭经验判断。达宽科技在力控参数中提供多段力位曲线配置,机器人可针对不同规格齿轮调用对应策略,换型时只需切换配方。这让压装结果更可复现,也减少了因压装不到位而返工的装配环节。齿轮装配的整体流转速度因此更为顺畅,返修区积压减少,工位之间的等待时间被压缩,生产节拍的兑现情况也随之改善。对于多规格共线的车间而言,这种可复现的压装方式让首件确认的时间相应缩短,设备可以更早进入批量生产状态,整体运行更为顺滑。达宽科技通用力控机器人采用柔性力控技术,实现装配过程的实时力反馈调节。内蒙古双臂机器人设计
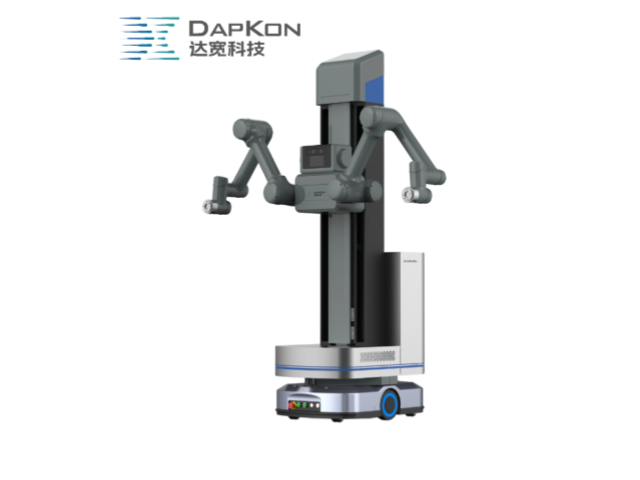
通用双臂机器人是达宽科技研发的智能搬运设备,专为搬箱转运场景设计。中国澳门智能机器人供应商
齿轮装配过程中的异常大多表现为受力突变,例如异物夹杂、齿面磕碰、零件错位。机器人搭载力控后可在毫秒级识别这类变化,立即停止进给并发出提示,避免异常扩大。达宽科技在力控系统中设置多级响应策略,机器人可根据受力偏离程度选择继续、减速或停机,减少无效动作。异常件被及时截留后,后续装配工位不再被动等待,整条产线的连续性得到改善,也降低了因问题件流转造成的二次损伤。齿轮装配与相邻工序之间的协同因此更为顺畅,问题件的处理从被动救火转为按规则响应,班组长对现场状态的把握也更为及时准确。遇到新出现的缺陷模式时,留存的受力数据可以帮助追溯发生位置,定位工作的工作量因此减少。这类响应方式让现场对异常的处理更有条理。中国澳门智能机器人供应商