商机详情 -
安徽柔性人形机器人制造商
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。操作通用复合机器人简单便捷,员工可快速上手实现高效装配。安徽柔性人形机器人制造商
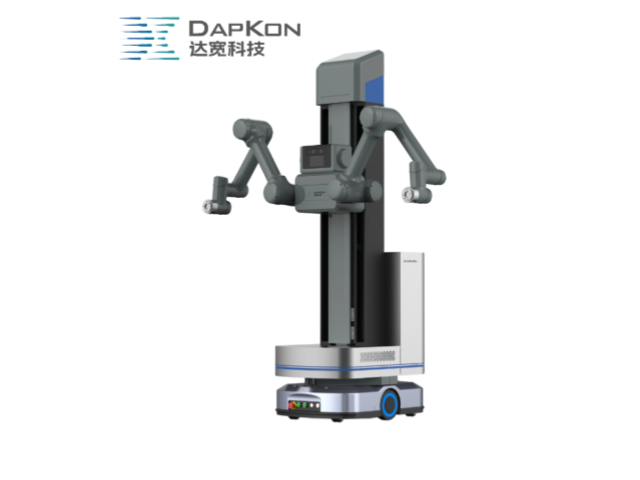
生产效率的提升离不开技术的持续创新。达宽科技为机器人配备的力控系统,在齿轮装配线上创造了连续稳定的作业能力。与人工装配相比,机器人在力控技术的加持下可以长时间保持一致的作业节奏,不受疲劳和注意力波动的影响。达宽科技的力控算法优化了机器人的运动轨迹,使其在齿轮抓取、对位、插入等环节的动作衔接更为流畅,单件作业周期得到合理优化。在多工位协同场景中,力控机器人能够与输送线、视觉系统紧密配合,实现齿轮装配的节拍化生产。达宽科技的解决方案还支持多机协作,多台力控机器人可在同一工作空间内分工完成不同规格齿轮的装配任务,整体产能因此得到释放。机器人通过力控反馈实时判断装配是否到位,避免了过度插入或反复试探造成的无效动作,每一秒的运行都转化为有效的生产价值。达宽科技致力于让机器人在齿轮装配领域发挥更大的效能潜力。中国澳门智能人形机器人供应商柔性力控机器人配备高灵敏度力觉传感器,可实时感知接触力变化,确保装配动作平稳流畅。
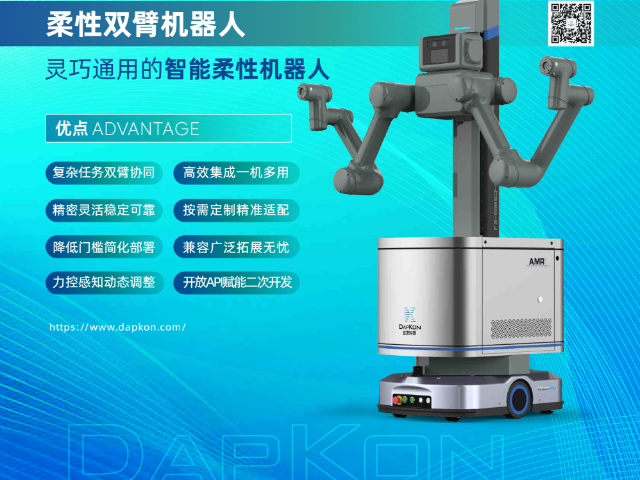
数据是产线持续改善的原料,机器人力控让齿轮装配过程可记录、可分析。达宽科技的力控系统在机器人每次装配中实时留存力值曲线、压入行程、作业时长与判定结果等信息,汇聚成企业的装配工艺数据库。质量工程师调取数据即可复盘装配过程,出现啮合不良、运转异响等问题时快速锁定原因,排查时间随之缩短;工艺人员分析历史曲线,持续调整机器人的力值阈值与推进速度,让装配表现逐步向好。力控系统提供开放接口,装配数据可对接企业的管理平台,支撑质量追溯与统计分析。每一组齿轮都有专属的作业档案,问题追溯到件、责任定位到工位,管理颗粒度更细。对向主机厂供货的零部件企业来说,客户审核时出示完整的机器人装配数据记录,信任度自然提升,质量管理正从被动抽检转向主动预防。
卡簧与挡圈的装配属于典型的柔性件作业,零件易变形且受力方向多变,稍有不慎就会弹出。机器人采用力控后可先以低力值贴合并探测槽口位置,确认进入沟槽再施加夹持力,避免卡簧弹出或刮伤轴肩。达宽科技在力控软件中提供力值上下限保护,机器人一旦检测到异常受力即刻停止动作,防止零件被挤压变形。这类齿轮装配辅助工序过去依赖手法熟练程度,如今可由机器人稳定执行,装配质量不再随人员交替而波动。工位之间的产出差异随之收窄,新员工也能在较短周期内跟上产线节奏,人员调配的灵活度得到提升。挡圈与卡簧的规格较多,机器人执行这类动作时的一致性表现,也方便了备件管理与工序间的交接确认。这类保护设定让柔性件的装配动作更容易被标准化。达宽科技柔性力控机器人,自适应力度确保装配过程平稳。
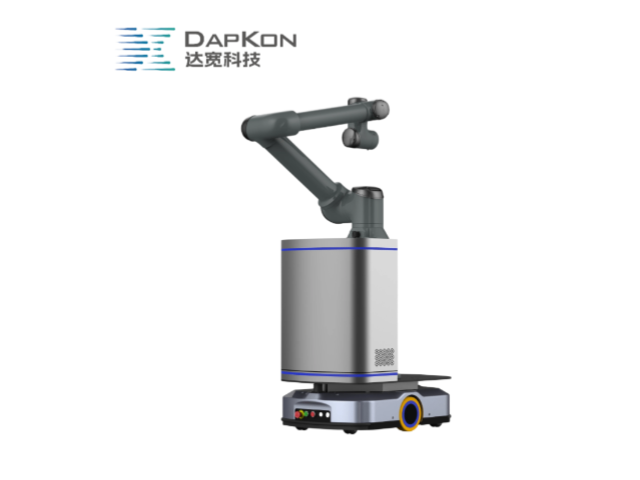
随着车间对柔性化与无人化作业的需求提升,机器人力控正在从单点试用走向批量部署。达宽科技持续打磨力控算法与工艺包,让机器人面对齿轮装配中的公差波动、零件差异与空间限制时,仍能保持稳定的动作表现。齿轮装配现场的每一次受力数据,都可用于优化下一轮参数配置,使能力在产线上逐步沉淀。对制造企业而言,这既缩短了调试与换型所占用的时间,也让装配一致性、作业安全与整体效率得到同步改善。齿轮装配这一环节的现场管理水平随之提升,技术积累不再依附于个人,而是留在企业的工艺资产之中。对于正在推进柔性化改造的车间,这类可复用的工艺能力,能够让新增产线的起步阶段更为扎实。这种沉淀方式让企业的工艺资产得到持续积累,能力积累更为扎实。通用复合机器人节省空间,达宽科技优化工厂布局设计。甘肃柔性力控机器人配置
达宽科技通用力控机器人,柔性装配轻松完成齿轮轴孔任务。安徽柔性人形机器人制造商
人机协作场景下,齿轮装配工位常需要人员上下料与设备作业交替进行,双方动作区域存在交叠。机器人采用力控后可对接触力实时设限,一旦触碰人体或障碍物即刻卸力并停止,为现场作业增添一层保护。达宽科技在力控设计中引入碰撞检测与柔顺退让机制,机器人在受限空间内动作更为谨慎。这类安全特性与装配效率可以兼顾,让人与机器人在同一工位分担任务成为可行选择。这种安排适合空间紧凑、需要频繁补料的装配单元,也让现场作业安排更有弹性,人员可以在装配与检验之间灵活调配,设备与人力各自发挥所长。当工位布局调整或设备搬迁后,原有安全设定仍可沿用,现场恢复生产所需的准备时间相应缩短。这类设计让人机共处的工位布置更为从容,现场配合更为紧密。安徽柔性人形机器人制造商