商机详情 -
河北柔性机器人怎么用
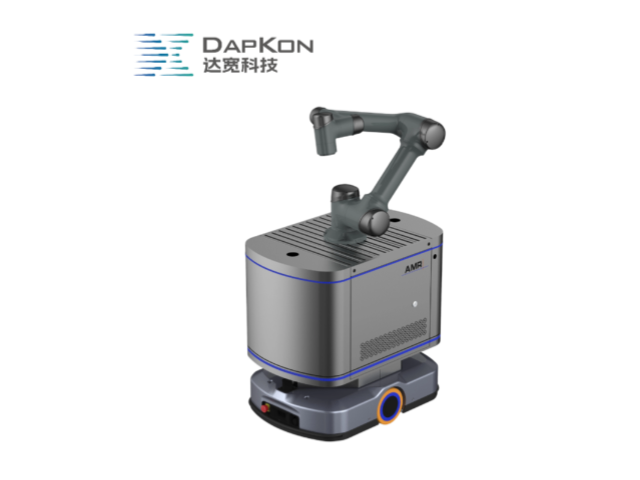
智能制造的发展正在加速机器人力控技术的普及。达宽科技作为力控领域的专业企业,持续推动机器人在齿轮装配场景中的智能化升级。未来的工厂中,力控机器人将不再是孤立运行的设备,而是与制造执行系统、质量管理系统深度互联的智能节点。达宽科技正在开发基于云端的力控数据分析平台,让分散在不同工厂的机器人数据汇聚成知识库,为行业工艺优化提供参考。随着人工智能技术的发展,力控机器人将具备更强的自主学习能力,在多次装配后自动优化控制策略,实现齿轮装配工艺的自我进化。达宽科技积极参与行业标准的制定,推动机器人力控技术的规范化应用,让更多企业受益于这项先进技术。在绿色制造的大趋势下,力控机器人通过减少废品和能耗,为齿轮制造业的可持续发展贡献力量。达宽科技期待与更多合作伙伴携手,共同开拓机器人力控在齿轮装配领域的广阔前景,助力中国制造业向更高水平迈进。达宽科技打造通用复合机器人,人机协作安全,装配品质稳定。河北柔性机器人怎么用
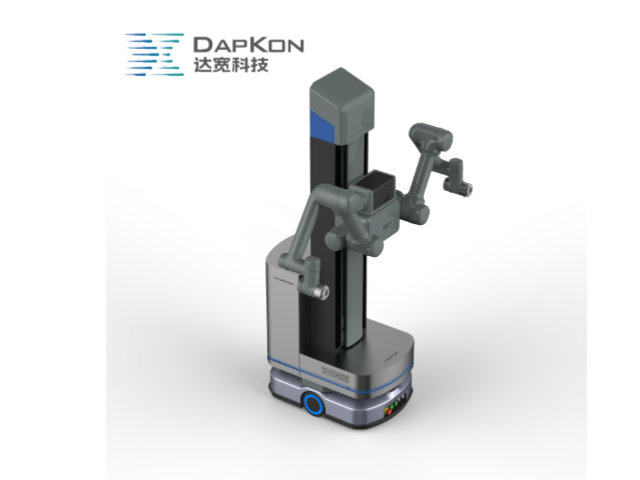
安全生产是现代工厂管理的底线要求。达宽科技在机器人力控系统中融入了多重安全设计理念,让机器人在齿轮装配过程中既保护产品,也保护人员。当机器人意外接触到操作人员的肢体时,力控系统会在极短时间内感知到异常力值并触发柔顺响应,降低碰撞带来的风险。达宽科技的力控技术还具备过载保护功能,如果齿轮在装配过程中遇到卡滞或异物阻挡,机器人会自动停止推进并报警,防止设备损坏和工件报废。在共享工作空间内,力控机器人可以与人工进行安全协作,无需设置完全隔离的围栏,节省了工厂的空间资源。达宽科技的系统符合相关安全标准,其力控参数可根据不同应用场景进行分级设置,确保机器人在高速作业与安全防护之间取得合理平衡。对于齿轮装配中可能出现的尖锐边缘或高温部件,力控机器人能够以柔和的方式处理,减少工伤隐患。达宽科技让机器人成为车间里值得信赖的合作伙伴。江西柔性机器人设计通用双臂机器人部署零改线,达宽科技赋能,快速落地仓储搬箱转运场景。
齿轮装配过程中的异常大多表现为受力突变,例如异物夹杂、齿面磕碰、零件错位。机器人搭载力控后可在毫秒级识别这类变化,立即停止进给并发出提示,避免异常扩大。达宽科技在力控系统中设置多级响应策略,机器人可根据受力偏离程度选择继续、减速或停机,减少无效动作。异常件被及时截留后,后续装配工位不再被动等待,整条产线的连续性得到改善,也降低了因问题件流转造成的二次损伤。齿轮装配与相邻工序之间的协同因此更为顺畅,问题件的处理从被动救火转为按规则响应,班组长对现场状态的把握也更为及时准确。遇到新出现的缺陷模式时,留存的受力数据可以帮助追溯发生位置,定位工作的工作量因此减少。这类响应方式让现场对异常的处理更有条理。
机器人力控技术正在改变传统轴孔装配的作业方式,让原本依赖人工经验的工序变得智能且顺畅。在轴孔配合环节,传统机器人按照固定轨迹执行任务,一旦遇到零件公差或定位偏差,容易发生卡滞或划伤,需要反复调试甚至人工介入。达宽科技的机器人力控系统赋予机器人敏锐的力觉感知,让机器人探测受力变化,并主动调整姿态与推进速度,引导轴件以柔顺方式滑入孔位,减少停机等待与返工处理,让生产节拍更连贯。对于多品种、小批量的生产需求,达宽科技的力控系统支持快速调用预存的工艺参数,换型调试更便捷,帮助企业节省时间投入,让机器人快速进入稳定作业状态。许多用户反馈,引入机器人力控后,轴孔装配的成功率得到提升,零件损伤情况减少,产线整体运行更加流畅。这种以力觉反馈为基础的装配方式,为企业在精密制造领域提供了高效、稳定的技术支撑,让机器人在复杂装配任务中发挥更大价值。达宽科技通用力控机器人采用柔性力控技术,实现装配过程的实时力反馈调节。
节拍是装配产线的生命线,齿轮压装容易成为节拍短板:压装不到位需要人工返工,压歪了要停机换件,等待时间在无形中侵蚀产能。达宽科技的力控系统让机器人在装配中具备自恢复能力,遇到轻微卡阻时自动调整姿态重新施压,把多数小问题消化在程序内部,装配动作一气呵成。机器人可全天候连续作业,晚班与白班的装配水准保持一致,产线可放心安排满负荷生产。随着装配流程的理顺,装配工位的产出稳步抬升,返修工作量逐步回落,节拍预测更加可靠,排产计划不再频繁调整。力控系统还能通过分析力曲线的趋势,提前发现来料公差变化、压头磨损等苗头,让维护从被动应对转向主动预防,有效避免非计划停线。对订单饱满的工厂而言,机器人装配效率的改善意味着交付承诺更有保障,产能压力得到疏解,时间价值转化为实实在在的经营效益。达宽科技通用力控机器人,力控反馈灵敏,呵护齿轮线束轴孔不受磕碰。上海智能机器人
达宽科技通用力控机器人适应多场景,支持各类轴孔组装。河北柔性机器人怎么用
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方式,机器人先按轨迹涂布,再以恒定压力完成压合,两段动作衔接顺畅。相比单纯位置控制,这种方式更能适应密封面加工误差,让密封装配的贴合度保持稳定,减少后续试漏环节的重复装卸。齿轮装配单元的现场流转因而更加连贯,密封合格的产品可以更快进入下一道工序,整体物流拥堵情况得到缓解。对于需要控制密封件的齿轮箱产品,这种压合方式也有助于减少胶料溢出的情况,后续清理工序的压力相应减轻。贴合度的改善也让密封件的选用空间更为宽裕。河北柔性机器人怎么用