商机详情 -
陕西通用人形机器人介绍
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方式,机器人先按轨迹涂布,再以恒定压力完成压合,两段动作衔接顺畅。相比单纯位置控制,这种方式更能适应密封面加工误差,让密封装配的贴合度保持稳定,减少后续试漏环节的重复装卸。齿轮装配单元的现场流转因而更加连贯,密封合格的产品可以更快进入下一道工序,整体物流拥堵情况得到缓解。对于需要控制密封件的齿轮箱产品,这种压合方式也有助于减少胶料溢出的情况,后续清理工序的压力相应减轻。贴合度的改善也让密封件的选用空间更为宽裕。通用双臂机器人适应多工序,达宽科技支持连续高效组装。陕西通用人形机器人介绍
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。内蒙古柔性人形机器人介绍通用双臂机器人兼容多种物流系统集成,开放接口支持数据互通。无缝对接企业现有管理平台。
生产效率的提升离不开技术的持续创新。达宽科技为机器人配备的力控系统,在齿轮装配线上创造了连续稳定的作业能力。与人工装配相比,机器人在力控技术的加持下可以长时间保持一致的作业节奏,不受疲劳和注意力波动的影响。达宽科技的力控算法优化了机器人的运动轨迹,使其在齿轮抓取、对位、插入等环节的动作衔接更为流畅,单件作业周期得到合理优化。在多工位协同场景中,力控机器人能够与输送线、视觉系统紧密配合,实现齿轮装配的节拍化生产。达宽科技的解决方案还支持多机协作,多台力控机器人可在同一工作空间内分工完成不同规格齿轮的装配任务,整体产能因此得到释放。机器人通过力控反馈实时判断装配是否到位,避免了过度插入或反复试探造成的无效动作,每一秒的运行都转化为有效的生产价值。达宽科技致力于让机器人在齿轮装配领域发挥更大的效能潜力。
齿轮装配长期依赖人工经验或刚性自动化设备,两种方式各有局限。人工装配质量受操作人员熟练度、体力状态影响,不同批次产品可能存在差异;刚性设备对来料一致性要求苛刻,零件稍有偏差就会卡死停机。达宽科技的机器人力控方案在两者之间找到平衡点,机器人既有自动化设备的节拍优势,又具备人工操作的柔顺判断。装配过程中,力控系统实时监测轴向力与扭矩变化,当齿轮进入啮合区时,机器人自动放缓推进速度,以受控力度引导齿轮就位;遇到异常阻力时立即暂停报警,防止齿面损伤。用户反馈,引入机器人力控后,装配工位的停机等待与返工处理减少,产线节拍更加连贯。达宽科技还提供现场工艺支持,帮助企业梳理齿轮装配要点,制定合理的力值策略,让机器人作业与产品特性匹配到位,更快看到成效。达宽科技通用复合机器人,适配多场景装配作业,助力企业简化装配流程、提升作业连贯性。
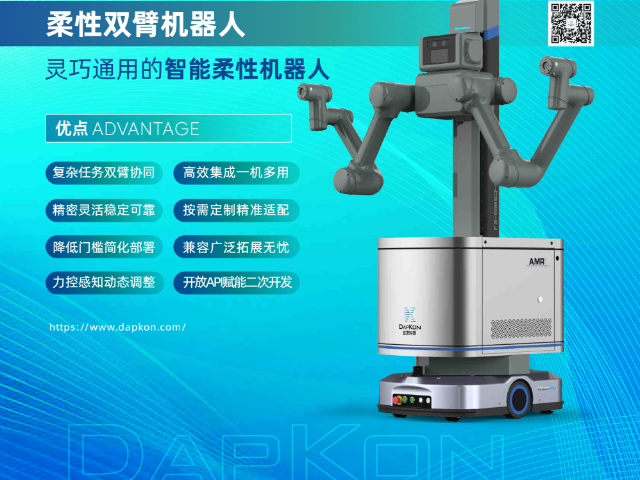
齿轮是传动系统的关键部件,装配质量直接关系到整机运转的平稳性与使用寿命。传统生产模式中,人工压装依赖操作经验,力度把握深浅不一,批次间质量难以统一;刚性自动化设备对来料一致性要求苛刻,零件存在公差时便卡滞报警,产线节奏屡屡被打断。达宽科技的机器人力控系统为这道工序带来新的作业方式:机器人具备敏锐的力觉感知,在齿轮接触瞬间探测受力变化,动态修正姿态与推进速度,让装配以柔顺方式完成到位。操作人员设定目标力值区间后,机器人便能自主执行装配动作,遇到轻微偏斜时自行纠正,多数问题无需人工介入。机器人连续作业不知疲倦,晚班与白班的装配水准保持一致,产线运行更加顺畅,齿轮装配正从自动化改造中的难点,转变为展现柔性制造能力的亮点环节。通用双臂机器人部署零改线,达宽科技赋能,快速落地仓储搬箱转运场景。广东复合机器人优点
达宽科技柔性力控机器人,柔性保护,稳妥完成各类工业工件装配任务。陕西通用人形机器人介绍
机器人力控技术为工业自动化注入了新的活力,让机器人从单纯执行固定轨迹的设备,转变为具备触觉感知能力的智能助手。传统机器人在作业时只能按照预设路径运动,遇到工件偏差容易发生碰撞或作业失败;而达宽科技的力控系统通过实时采集接触力数据,让机器人在接触瞬间感知受力变化,并动态调整姿态与力度,实现柔顺作业。这种能力使机器人能够胜任装配、打磨、检测等复杂任务,帮助企业节省调试时间,提升产线运行效率。对于追求产品一致性的企业来说,机器人力控以统一的力值标准执行每一次作业,减少因人工操作差异带来的品质波动。达宽科技在力控领域持续投入研发,将力觉感知、动态补偿与智能算法融合,让机器人在多种工况下保持稳定表现。用户在使用过程中可以直观感受到机器人作业方式的转变,从反复调整参数到快速投产,从担心碰撞到放心运行,机器人力控正在为越来越多企业带来实实在在的价值。陕西通用人形机器人介绍