商机详情 -
云南智能双臂机器人设计
打磨抛光作业中,工件表面划伤、打磨不均是长期困扰企业的难题。达宽科技的机器人力控系统为这些问题提供了有效的解决路径。力控系统具备灵敏的实时力值感知能力,当机器人携带打磨工具接触工件时,若遇到工件表面起伏或材质硬度变化,系统能迅速捕捉信号,驱动机器人自适应调整打磨力度与轨迹,让作业过程更顺畅。无论是金属、塑料还是复合材料的工件打磨,力控系统都能稳定发挥作用,帮助用户减少前期调试时间,让机器人快速进入稳定的作业状态。在传统打磨模式中,力度失控容易导致表面损伤,轨迹固定则可能引发打磨不均;而引入机器人力控后,抛光力可以保持在恒定范围内,工件表面得到均匀处理,产品品质更加稳定。达宽科技还提供配套的引导手柄,让示教过程更直观,无编程基础的人员也能快速掌握,降低技术门槛。通过精细调控机器人速度与力度,打磨品质得到保障,工人负担减轻,作业环境也得到改善。这种柔性化的打磨方案,让机器人在表面处理领域展现出实用价值,为企业提升产品一致性提供了可靠的技术基础。达宽科技通用力控机器人,力控反馈灵敏,呵护齿轮线束轴孔不受磕碰。云南智能双臂机器人设计
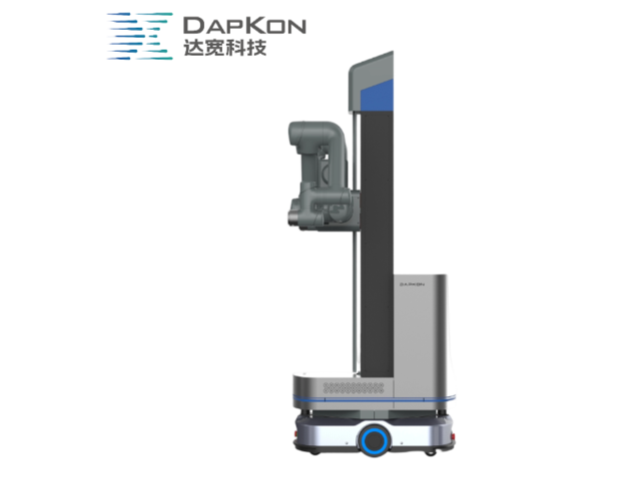
齿轮装配过程中的异常大多表现为受力突变,例如异物夹杂、齿面磕碰、零件错位。机器人搭载力控后可在毫秒级识别这类变化,立即停止进给并发出提示,避免异常扩大。达宽科技在力控系统中设置多级响应策略,机器人可根据受力偏离程度选择继续、减速或停机,减少无效动作。异常件被及时截留后,后续装配工位不再被动等待,整条产线的连续性得到改善,也降低了因问题件流转造成的二次损伤。齿轮装配与相邻工序之间的协同因此更为顺畅,问题件的处理从被动救火转为按规则响应,班组长对现场状态的把握也更为及时准确。遇到新出现的缺陷模式时,留存的受力数据可以帮助追溯发生位置,定位工作的工作量因此减少。这类响应方式让现场对异常的处理更有条理。江苏智能人形机器人供应商达宽科技通用力控机器人持久运行,提升电机产线整体效率。
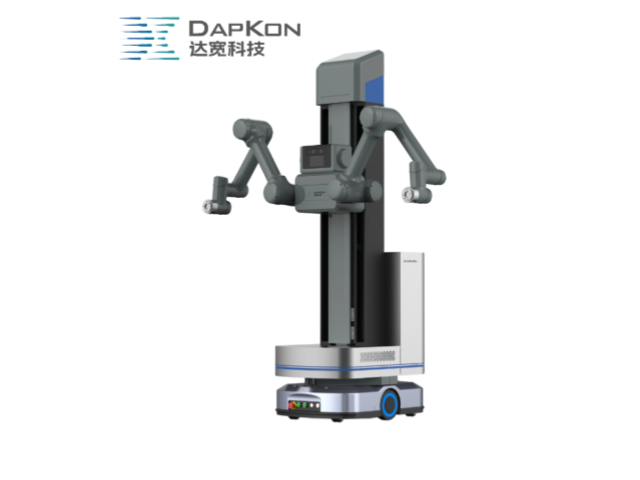
齿轮与轴的轴向间隙直接影响传动平稳性,间隙偏小会加剧磨损,偏大则容易产生冲击。机器人配合力控可实现压装末端的渐进加载,逐步压缩到设定位置,中途不产生冲击载荷。达宽科技在力控参数中支持末端降速与保压功能,机器人在到位后维持短时恒力,让配合面充分贴合。这样一来,轴向间隙的分散范围收窄,整机装配后的啮合状态更趋统一,也便于后续检测工序判定合格与否。齿轮装配环节与试运转环节之间的衔接因此更为紧密,前道工序的输出可直接作为后道的判定依据,工艺流程内部的信息传递更加顺畅。在整机可靠性验证阶段,稳定的间隙表现可以减少反复拆装带来的额外工时,装配与试验之间的往复次数得以控制。稳定的间隙表现也让整机的运转噪声控制更容易达标。
在服务器装配、汽车制造等领域,线束装配涉及高压接口与精密端子,操作力度不当可能引发部件损伤或安全隐患。达宽科技的力控系统采用双闭环控制策略,在插接过程中同步监测力矩与位移曲线,一旦检测到阻力超出设定阈值,系统将在毫秒级时间内暂停并启动回退程序,有效防止密封结构压溃或金属触点变形。同时,机器人碰撞检测功能可在意外接触时立即停止运动,为操作人员提供近场作业保障。力控系统能实时感知机器人与线束、接头之间的接触力度,让机器人在插拔、缠绕等动作中灵活调整力度,适配不同规格线束的装配需求。传统人工线束装配需要反复确认接头位置、调整插拔力度,容易导致作业节奏拖沓;而机器人力控通过传感器实时捕捉接触力数据,指导机器人精细调整动作幅度与力度,减少无效操作,让连续作业保持稳定节奏。达宽科技还记录装配全过程数据,支持质量追溯,确保每条线束装配质量稳定可靠。这种智能化的装配方式减少了人工干预需求,让企业优化人力配置,将更多人力投入到更具价值的生产环节。达宽科技通用双臂机器人,协同操作轻松完成线束轴孔装配。
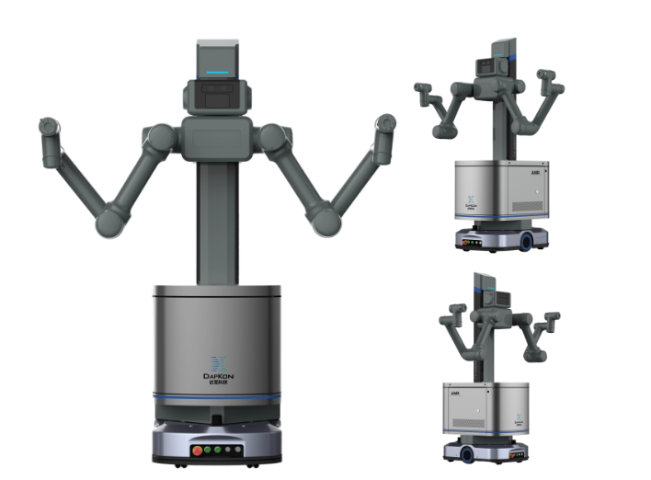
涂胶与压合是齿轮箱密封装配中的常见组合工序,胶量分布不均会导致局部渗漏。机器人末端集成力控后,可在压合过程中感知贴合面反力,据此判断胶层是否均匀铺展,并对偏斜姿态进行修正。达宽科技提供力位协同的控制方式,机器人先按轨迹涂布,再以恒定压力完成压合,两段动作衔接顺畅。相比单纯位置控制,这种方式更能适应密封面加工误差,让密封装配的贴合度保持稳定,减少后续试漏环节的重复装卸。齿轮装配单元的现场流转因而更加连贯,密封合格的产品可以更快进入下一道工序,整体物流拥堵情况得到缓解。对于需要控制密封件的齿轮箱产品,这种压合方式也有助于减少胶料溢出的情况,后续清理工序的压力相应减轻。贴合度的改善也让密封件的选用空间更为宽裕。通用力控机器人感知灵敏,达宽科技助力电机部件轻柔对位。智能力控机器人介绍
达宽科技通用双臂机器人采用力控技术,实现柔性抓取各类箱体,自适应调节功能确保不同重量包裹稳定搬运。云南智能双臂机器人设计
齿轮装配往往不是孤立工序,而是与清洗、检测、注脂、试运转串联成线。机器人搭载力控后可在各工位间保持一致的施力策略,使整线工艺参数相互匹配。达宽科技支持将力控数据接入车间信息系统,机器人采集的受力记录可与设备状态、产品序列号关联,便于按批次追溯。这样一来,齿轮装配过程中出现的问题能在后续环节被快速定位,质量分析不必再靠零星记录拼凑。管理动作也更有依据,各工位之间的数据口径得以统一,跨部门沟通时对同一问题的理解更为一致,协同处理效率随之提高。信息系统的接入方式可以按企业现有架构灵活安排,既支持单机记录,也支持接入车间级平台。数据打通之后,各环节的沟通成本也随之下降。各环节的配合因此更为默契,协同处理更为顺畅。云南智能双臂机器人设计