商机详情 -
山西柔性复合机器人制造商
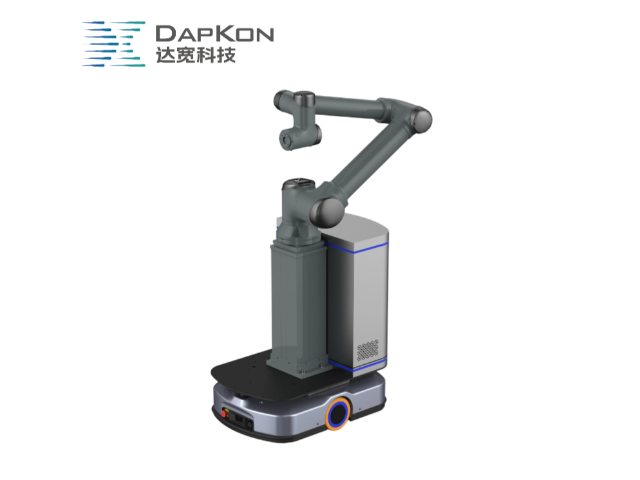
装配一致性是齿轮产品质量的基石,啮合状态好坏直接关系传动平稳与噪声表现。达宽科技的机器人力控系统以统一力值标准执行每一次装配,机器人不受疲劳、情绪等人为因素干扰,每组齿轮的配合状态保持均衡,批次间差异随之缩小。经机器人压装的齿轮组件转动顺畅、异响减少,整机传动表现随之改善,因装配不当引发的质量问题持续下降。力控系统还可设定力值与行程的双重判定窗口,装配结果超出范围时机器人自动标记剔除,不让隐患件流入后道工序,质量管理从抽检把关前移到产线端。压装完成的同时,合格信息同步写入记录,装配与质检合二为一,节省了专门的检验工时。对汽车零部件这类一致性要求严格的行业,这种可量化、可追溯的机器人装配方式,为企业通过客户审核提供了扎实支撑。达宽科技通用力控机器人,姿态调节柔和,顺畅完成电机内部配件装配。山西柔性复合机器人制造商
机器人力控技术正在改变传统轴孔装配的作业方式,让原本依赖人工经验的工序变得智能且顺畅。在轴孔配合环节,传统机器人按照固定轨迹执行任务,一旦遇到零件公差或定位偏差,容易发生卡滞或划伤,需要反复调试甚至人工介入。达宽科技的机器人力控系统赋予机器人敏锐的力觉感知,让机器人探测受力变化,并主动调整姿态与推进速度,引导轴件以柔顺方式滑入孔位,减少停机等待与返工处理,让生产节拍更连贯。对于多品种、小批量的生产需求,达宽科技的力控系统支持快速调用预存的工艺参数,换型调试更便捷,帮助企业节省时间投入,让机器人快速进入稳定作业状态。许多用户反馈,引入机器人力控后,轴孔装配的成功率得到提升,零件损伤情况减少,产线整体运行更加流畅。这种以力觉反馈为基础的装配方式,为企业在精密制造领域提供了高效、稳定的技术支撑,让机器人在复杂装配任务中发挥更大价值。青海柔性力控机器人达宽科技为柔性力控机器人开发直观编程界面,操作人员可快速设置装配任务参数,提升产线换型效率。
产品一致性是齿轮装配质量的关键指标,啮合状态直接影响传动平稳性与噪声表现。达宽科技的机器人力控系统以统一的力值标准执行每一次装配,机器人不受情绪、疲劳等人为因素影响,每一组齿轮的配合状态都保持均衡,批次间差异随之缩小。用户在验收环节发现,采用力控装配的齿轮组件转动顺畅、噪声表现良好,客户投诉减少,品牌口碑随之向好。力控系统还能设定力值上下限,超出范围的产品自动标记剔除,不让问题件流入下道工序,出厂品质更有保障。达宽科技的力控系统将力值判定嵌入装配流程,合格与否当场给出结论,异常品即时分流,质量管理前移到产线端。对于汽车零部件等对一致性要求严格的行业,这种可量化、可追溯的装配方式让机器人成为品质管理的可靠帮手,企业面对客户审核时更有底气,市场竞争力也随之增强。
机器人力控技术正在重塑齿轮装配行业的作业模式。达宽科技深耕力控领域多年,为机器人赋予了触觉感知能力,使其在装配齿轮时能够实时感知接触力变化。传统刚性机器人往往因定位误差导致齿轮损伤,而力控机器人通过柔顺控制算法,可在接触瞬间自动调整姿态与力度,有效保护精密齿轮的齿面与轴孔。这种技术让机器人不再是简单的位置重复执行者,而是具备环境适应能力的智能装配助手。达宽科技的力控系统支持多轴力矩监测,确保每一个装配动作都在合理的力学范围内完成。对于批量齿轮装配场景,机器人借助力控反馈能够自动识别配合过盈量差异,动态调整插入策略,大幅降低废品率。企业在引入达宽科技的机器人力控方案后,齿轮装配的稳定性得到明显提升,产品一致性优于传统自动化方式,为制造环节带来可信赖的质量保障。达宽科技柔性力控机器人结构紧凑,可轻松集成至现有产线,助力企业实现智能制造升级目标。
达宽科技深耕机器人力控领域,构建了从硬件到软件的完整产品体系,包括柔性力控系统软件、柔性装配模块、机器人手柄、机器人工作站等,满足不同场景的应用需求。其ForceMaster柔性力控系统软件支持多种补偿类型,提供丰富的运动参数设置,涵盖六个自由度,确保机器人在不同操作环境下都能实现精细控制。达宽科技开放SDK,开发者可自由拓展应用场景,方便用户定制力控工艺流程。技术团队提供从现场调试到持续优化的技术支持,确保用户能够顺畅地将力控系统整合到现有生产流程中。公司还结合实时数据监测和力控感知,提供耗材磨损监测、补偿和保护等工具管理功能,提高耗材的使用率。通过机器人实时运行数据的积累和自学习,系统能够持续改进生产工艺。达宽科技已与打磨、装配、涂胶、检测等行业的伙伴协同合作,赋能传统机器人,解决编程难和部署繁的痛点,提升机器人部署效率。凭借完善的售后服务体系和专业的技术团队,达宽科技为用户提供专业、耐心、细致的产品使用咨询,解决使用过程中的疑问,确保设备始终保持良好性能,让机器人力控技术为企业创造长期价值。达宽科技通用力控机器人,力觉反馈灵敏,呵护电机配件不受挤压磕碰。甘肃自动化机器人供应商
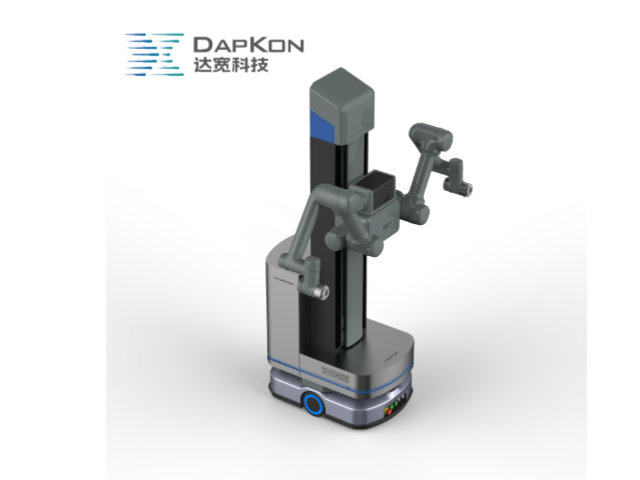
通用双臂机器人仿人动作,达宽科技助力复杂工件灵活对位。山西柔性复合机器人制造商
齿轮与轴的轴向间隙直接影响传动平稳性,间隙偏小会加剧磨损,偏大则容易产生冲击。机器人配合力控可实现压装末端的渐进加载,逐步压缩到设定位置,中途不产生冲击载荷。达宽科技在力控参数中支持末端降速与保压功能,机器人在到位后维持短时恒力,让配合面充分贴合。这样一来,轴向间隙的分散范围收窄,整机装配后的啮合状态更趋统一,也便于后续检测工序判定合格与否。齿轮装配环节与试运转环节之间的衔接因此更为紧密,前道工序的输出可直接作为后道的判定依据,工艺流程内部的信息传递更加顺畅。在整机可靠性验证阶段,稳定的间隙表现可以减少反复拆装带来的额外工时,装配与试验之间的往复次数得以控制。稳定的间隙表现也让整机的运转噪声控制更容易达标。山西柔性复合机器人制造商