商机详情 -
宁夏柔性力控机器人设计
装配作业不*需要高度适配,更要兼顾力度把控与动作协调性,可升降的通用复合机器人在达宽科技力控技术赋能下,实现升降与装配的无缝衔接,优化整体作业体验。通用复合机器人在升降调节过程中,可同步感知装配点位受力情况,动态调整升降速度与装配力度,面对易损零部件、精密组件等特殊物料,能柔和完成高低位夹持、对位、拼接动作,避免物料磕碰与设备损耗。通用复合机器人支持自定义升降高度设定,操作人员可根据装配任务快速调整作业高度,搭配简易示教功能,无需复杂编程即可完成多高度装配流程设定。通用复合机器人双臂协同配合升降机构,可完成跨高度物料转运、分层装配等复杂任务,缓解人工登高作业的安全隐患与疲劳感。通用复合机器人的柔性升降装配模式,既提升了作业安全性,又让装配流程更顺畅,切实降低企业装配环节的操作风险。达宽科技通用双臂机器人具备快速部署特性,模块化设计缩短现场调试周期。宁夏柔性力控机器人设计
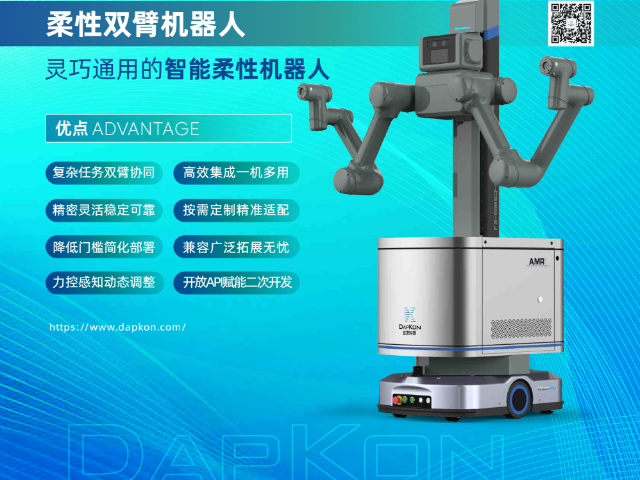
数据留存与分析是优化生产作业的重要基础,达宽科技力控系统具备完善的数据记录与追溯功能。在机器人进行装配、打磨、检测等作业的全过程中,力控系统会实时留存每一次作业的力值变化曲线、轨迹数据、作业时长、设备运行状态等关键信息。这些数据为用户后续优化作业策略提供了有力依据,比如通过分析数据,用户可以调整机器人的作业速度、力控阈值、轨迹精度等参数,进一步提升效率和质量。完整的作业数据也便于用户进行生产追溯,当出现质量问题时,可通过调取相关数据快速排查原因,减少问题定位的时间。达宽科技的力控系统已经批量化在工业场景中交付使用,涉及汽车、3C、一般工业中的装配、插拔、打磨、检测等多种应用,机器人在生产过程中持续积累毫秒级的多维度数据,为行业和客户提供了工艺优化、数据孪生的数据基础。系统提供带标注的力觉数据集,实时采集真实的外部接触力数据,可识别滑动、碰撞、稳定抓取等状态。力控系统记录的作业数据,为机器人后续装配策略的优化提供有力支撑,构建工艺参数知识库,持续积累装配经验数据,驱动产线智能化演进。宁夏机器人推荐通用复合机器人快速部署,达宽科技缩短企业自动化升级周期。
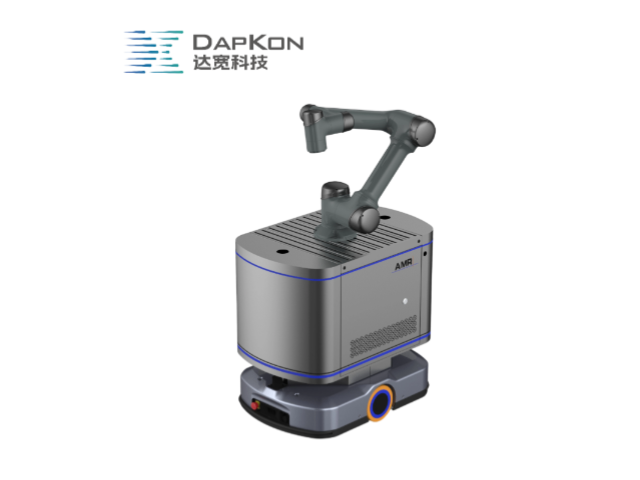
轴孔装配是制造业的常见工序,也是机器人力控大显身手的舞台。过去这一环节高度依赖老师傅的经验,人工装配效率受人员状态影响,质量难以保持均衡。引入达宽科技的力控系统后,机器人能够沿接触方向主动探测孔位,遇到零件公差时自动调整插入角度与推进速度,以柔顺方式完成配合。操作人员只需设定目标力值区间,机器人即可自主完成整个装配过程,无需反复示教与修改程序。这种方式让换产调试时间得到压缩,帮助企业快速响应订单变化。达宽科技的力控系统还支持实时监测装配阻力,一旦出现异常立即暂停并报警,避免零件损伤。用户反馈,机器人装配节奏稳定,节拍衔接顺畅,产线整体效率得到提升。对于品种多、批量小的企业,达宽科技预置的多组工艺参数可快速调用,让机器人在不同产品之间灵活切换,进一步节省时间投入,让装配工序成为产线中的可靠一环。
达宽科技为可升降通用复合机器人配备了智能高度感知系统,使其能够自动识别目标工位的高度信息并调整至比较好作业姿态。在多层货架的零部件拣选与装配场景中,通用复合机器人可自主升降到指定层位,完成物料抓取后下降至操作台进行精密组装,实现仓储与装配的无缝衔接。这种一体化作业模式消除了传统流程中的人工转运环节,缩短物料配送周期,提升整体生产效率。达宽科技注重升降机构的安全性设计,通用复合机器人配备多重机械限位和电子保护机制,确保升降过程平稳可靠,即使在满载状态下也能保持结构稳定。通用复合机器人的升降速度与定位精度经过精心调校,在满足作业效率的同时保障操作安全性,让企业在追求自动化升级时无后顾之忧。通用双臂机器人运行稳定,达宽科技技术加持,持续承接轴孔装配任务。
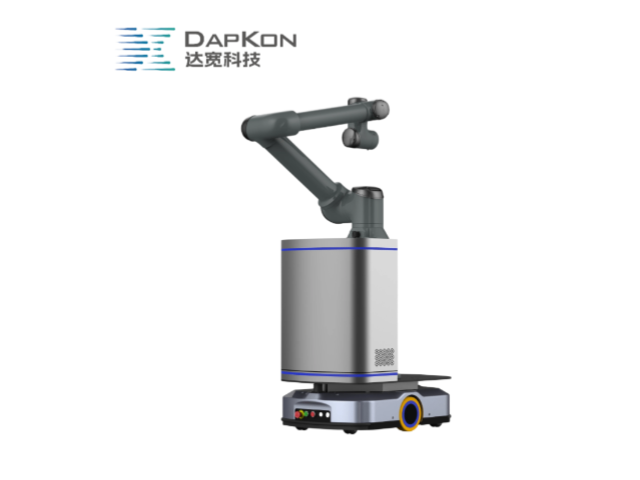
安全生产是制造企业持续运营的基础,机器人力控技术在这方面展现出独特价值。达宽科技的力控系统通过实时力监测反馈,一旦检测到异常力如过载或碰撞,立即停止或调整动作,防止事故发生。系统采用冗余设计,确保故障情况下安全停机,保护机器人和工件。在重型机械装配等高负载环境中,力控系统保持稳定运行,同时降低风险。人机协作场景下,力控让机器人具备柔顺特性,当意外接触到人员时,机器人能迅速感知并做出让性响应,避免硬性碰撞带来的伤害。达宽科技的力控系统内置多重安全策略,实时闭环监控装配过程中的阻力变化,当遇到异物干涉或零件缺陷时,系统立即暂停并报警,防止破坏发生。对于生产现场而言,采用力控系统的机器人替代人工进行高风险物理负荷作业,直接将操作人员从繁重岗位上解放出来,提升整体工作环境的安全性。用户在实际使用中反馈,安全功能易于配置监控,操作人员可信任系统自动处理突发情况,减少人为干预需求。达宽科技通过持续优化安全机制,让机器人力控技术为营造可靠生产环境贡献价值,帮助企业在面对生产挑战时更加从容。达宽科技通用力控机器人,适配多场景装配,灵活应对企业生产装配需求。青海柔性机器人定制
通用力控机器人人机协作界面友好,达宽科技优化操作体验降低使用门槛。宁夏柔性力控机器人设计
多品种、小批量已成为许多企业面对的常态订单结构,产线柔性能力决定交付竞争力。达宽科技的机器人力控系统以力觉反馈为基础,让机器人具备适应零件偏差的能力,工件尺寸的细微变化、装夹位置的少量偏移,都可由力控补偿自动消化,减少停机等待人工调整的环节。换产时,操作人员调取预存的工艺配方即可切换任务,无需针对每个新品从零编程,调试时间得以压缩。这种柔性能力降低了对高成本精密定位工装的依赖,企业在夹具方面的投入更精简,资金可投向更有价值的环节。达宽科技的系统支持功能模块按需扩展,无论是单工位试点还是整线部署,都有合适的接入方式,企业可分阶段推进智能化改造,节奏从容。用户反馈,面对急单与插单,产线切换不再手忙脚乱,机器人快速进入新任务状态,交付周期更有保障。力控带来的柔性基因,让机器人在多变的生产环境中保持稳定输出,为企业赢得客户信任。宁夏柔性力控机器人设计