商机详情 -
车载360全景影像系统定制
(第1篇)定制AI360全景影像集成雷达解决方案:功能应用与核X优势解析
一、功能应用:多场景智能感知与决策支持
系统通过360°全景影像+多传感器融合,实现全场景环境感知与风险管控,核X功能覆盖三大维度:
1. 全时段无盲区环境监控
(1)360°全景视野构建:通过6个广角摄像头(鱼眼镜头,视角≥200°) 与激光雷达(探测距离0.2m~50m)、毫米波雷达(0.2m~40m) 协同,实时拼接船舶/车辆周边环境影像,支持特写巡航+全景分屏(如上下180°画面)、俯视图+多视角切换(侧视、后视等),消除传统监控中“视觉死角”问题。
(2)恶劣环境适配:设备防护等级达IP67/IP68,支持-40℃~70℃工作温度,在雨雾、沙尘、夜间等场景下,通过夜视摄像头+雷达数据补偿,确保成像清晰度与障碍物识别稳定性。
2. 智能障碍物识别与碰撞预警
(1)多目标实时检测:AI算法融合影像与雷达数据,可识别行人、船舶、码头设施、航标等障碍物,测距精度达0.5m,并通过红色/绿色警戒线标注安全距离(如靠泊时距离岸边<阈值触发语音告警)。
传统360全景JIN提供环境影像,融合DSM后,车载显示屏可实现“环境画面+驾驶员状态数据”的同屏展示.车载360全景影像系统定制
360全景
(第2篇)360全景对称与非对称拼接融合的技术方案
近距离对称拼接技术实现方案
1.硬件布局与选型
对称摄像头布局:针对规则结构的目标物体,采用等数量摄像头对称分布,如船舶的前后左右各1路、建筑物的东南西北各1路,确保每个方向的视角覆盖一致。
摄像头参数:选择水平视场角≥170°的超广角鱼眼摄像头,分辨率≥1080P,支持低延迟采集(≤0.1秒),夜间红外补光距离≥50米。
拼接主机性能:选用集成高性能图像处理芯片的主机,支持至少4路视频输入,具备球面投影对称融合算法,拼接缝≤2像素,直线畸变率降低30%。
2.算法优化与拼接流程
畸变矫正:使用棋盘格标定板校正摄像头的鱼眼畸变,确保不同摄像头的焦距和像素偏移量统一,空间映射J度≤±2cm。
特征点匹配:采用SIFT或SURF算法进行特征点匹配,实现多画面的二维对齐,对齐误差≤1像素。
球面投影融合:将校正后的图像通过球面投影转换为鸟瞰视角,利用颜色校正和融合技术,消除拼接缝,生成完整的360°全景俯视图。
3.功能拓展与应用场景
船舶靠泊辅助:实时显示船岸距离(如0-10米),速度过快或距离过近时自动告警,辅助船员精细操控。
工程车作业监控:消除车辆周围的近距离盲区,实时识别行人和障碍物,避免碰撞事故。 车载360全景影像系统定制360全景影像系统通过4G链路实现本地设备与云端平台的实时数据交互,打破单设备信息孤岛,构建全局化管理体系.

(第5篇)360全景对称与非对称拼接融合的技术方案
智能决策:结合多传感器数据和拼接画面,进行智能决策,如船舶的自动避障、工程车的自动预警。
3.系统集成与接口兼容
开放接口:提供标准的API接口,支持与第三方系统(如船舶管理系统、建筑安防平台)无缝对接,实现数据共享和功能拓展。
云端协同:通过4G/5G网络接入智慧云平台,实现远程监控、数据分析和算法升级,提升系统的智能化水平。
定制开发:支持根据客户需求进行定制开发,如特定场景的识别算法、个性化的拼接模式切换逻辑。
行业案例与效果验证
1.船舶场景应用
案例详情:某海洋工程船采用对称+非对称拼接融合方案,靠泊时使用对称拼接模式,实现船岸距离实时显示和盲区消除;航行时使用非对称拼接模式,监测远距离海面和航道,计算碰撞风险。
应用效果:靠泊碰撞事故率下降80%,航行安全预警响应时间≤0.3秒,满足海事监管协议要求,支持远程监控和轨迹记录。
(上篇)定制高配版支持4G、GPS定位功能及接入车辆运营平台的优势
1.远程监控与管理智能化
-实时数据传输:4G模块实现高清视频流、车辆状态数据(如速度、位置、预警信息)的远程上传,管理人员通过运营平台随时随地监控车辆动态,及时发现异常并干预。
-GPS定位与轨迹追踪:结合GPS定位功能,平台可记录车辆行驶轨迹、停留时间,实现精细化调度;在车辆偏离预设路线或进入禁行区域时,系统自动报警,提升运输安全性。
2.安全预警与应急响应升级
-主动安全数据联动:4G网络将BSD盲区预警、碰撞预警等信息实时同步至平台,结合GPS位置数据,管理人员可远程指导驾驶员规避风险;若发生事故,平台能快速定位车辆位置并调度救援。
-疲劳驾驶与违规监管:通过4G传输驾驶员状态数据(如集成的疲劳驾驶预警系统信息),平台可对持续驾驶超时、超速等违规行为发出警报,督促规范驾驶。
3.运营效率与成本优化
-车队集中管理:接入车辆运营平台后,可实现多车状态统一监控、任务分配及路线优化,减少空驶率;GPS定位数据辅助计算里程油耗,优化运营成本。
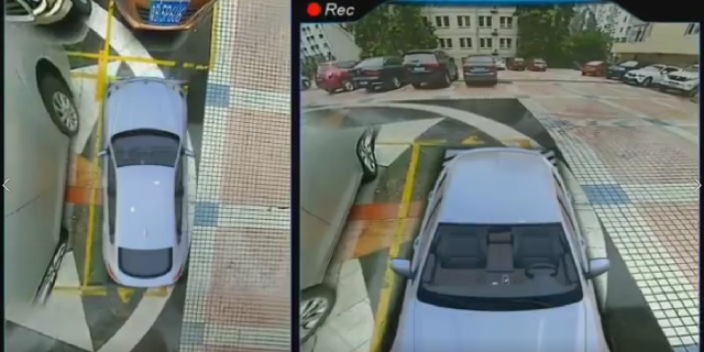
360全景拼接技术将车辆四周的画面拼接成全域视图,消除视觉盲区,提供直观的环境参考,辅助完成各类驾驶操作.
(第2篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
3.登录参数设置·必填项:登录账号、密码及带红五星的参数(如终端编码),建议手机号、车架号统一使用11位编码(便于管理)。
4.验证连接状态·网络查询:进入“系统→网络状态”,显示“PING通云台IP”代BIAO通信正常(如图6)。·定位确认:状态栏显示卫星数量≥9颗时,平台地图实时更新位置;<9颗时显示初始测试地址。
三、云平台设置:在电脑上“添加设备”目标:在云平台注册设备,完成视频参数配置并验证对接。
1.登录云平台·使用厂商提供的测试账号密码登录云平台网页(如“精拓车侣云”)。
2.新增车辆信息·进入**“管理中心→车辆管理→新增”**,填写车牌号、终端标识(必须与设备11位编码一致),带红五星项为必填。
3.配置视频参数·基础设置:视频类型选“部标”,通道数按摄像头数量填写(如4路/8路),音频编码选“G771U”。·保存后刷新:左侧“监控中心”出现车辆编号,说明设备已录入平台。
360全景影像系统通过“完整数据上报,全景证据追溯,主动风险干预”三大核X优势,从被动合规到主动安全.升降机360全景影像设备公司
AI360全景影像系统的多路视频拼接技术已在重工机械,商用车队,智能物流,特种作业等场景实现规模化应用.车载360全景影像系统定制
(第3篇)精拓智能4G-AI360全景影像系统对接云平台管理指南
4.确认对接成功·点击“实时视频”,若显示与终端一致的画面,代BIAO云平台与设备已打通,可远程监控和管理。
关键注意事项
·物联卡锁卡:更换设备需联系服务商解锁,避免自行操作导致锁卡。
·编码一致性:终端编码、云平台终端标识、手机号/车架号建议统一为11位编码,减少管理混乱。
·信号与电压:安装时确保GPS天线无遮挡(卫星数≥9),供电电压严格控制在18V-26V。
按以上步骤操作,即可完成4G-AI360全景影像系统与云平台的对接,实现远程监控、数据管理等功能。 车载360全景影像系统定制