商机详情 -
青海智能数控一体全栈式机器人控制系统整体解决方案
广东明睿智博多通道运动控制平台支持通道资源灵活分配,可根据生产任务切换控制、同步跟随、电子凸轮等多种运动模式,一台平台承载多组工序动作,减少整机电控部件数量。硬件层面做隔离防护,在电磁干扰较强的车间环境里维持稳定通讯,降低信号扰动带来的动作异常。软件开放接口,能够和 MES、WCS 等车间管理系统对接,实现生产任务下发、工序状态回传,打通设备层与管理层的数据链路。平台支持多任务并行调度,不同通道互不干扰,单通道故障不会直接影响其余工位持续生产,提升产线连续运行能力。配套的调试工具支持在线仿真,正式投产前可以模拟整套运动流程,提前识别程序逻辑问题,降低试机阶段的物料损耗。广东明睿智博铝型材加工控制系统,刀具计时提醒,方便管理人员及时安排换刀作业。青海智能数控一体全栈式机器人控制系统整体解决方案
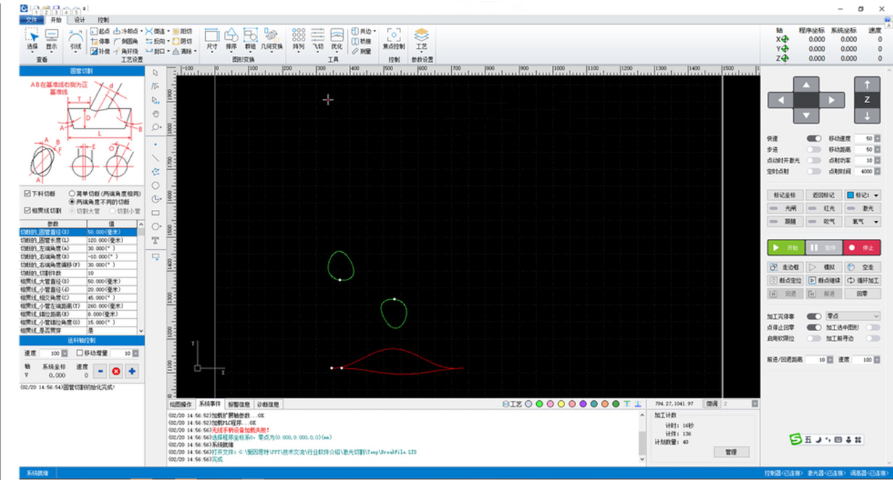
广东明睿智博半导体晶圆移栽机器人控制系统适配腔体内狭小空间作业,轨迹规划可在有限空间内完成取放周转,适配紧凑型半导体设备。系统支持手轮示教点位,操作人员拖动示教器记录取放位置,不用手动输入坐标,降低点位调试难度。系统支持动作仿真功能,在界面内预览机器人运动轨迹,确认路径无干涉之后再上线运行。系统支持报警信息分类,区分真空异常、通讯异常、限位报警等类型,附带排查指引。系统支持对接上位机管控系统,接收移栽任务清单,按任务顺序完成晶圆转运。青海智能数控一体全栈式机器人控制系统整体解决方案广东明睿智博激光示教焊接控制系统,支持轨迹空跑预览,确认路径无干涉再正式焊接。
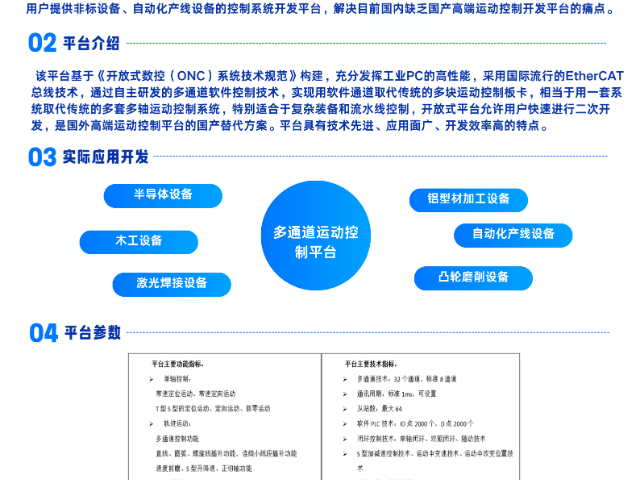
广东明睿智博多通道运动控制平台面向非标自动化设备开发,轴数与通道数量可按需扩展,从小型单机设备到大型流水线集群都能适配。平台支持追剪、飞剪、同步跟随等常用工艺功能,内置成熟工艺子程序,工程师无需从零编写底层逻辑,缩短项目交付周期。系统具备过载、限位、急停等多层安全联锁逻辑,触发异常条件时按照预设逻辑有序停机,规避机械碰撞风险。操作界面支持权限分级管理,操作人员、调试工程师、管理人员拥有不同操作权限,避免误改中心工艺参数。整机支持离线程序编辑,电脑端完成方案编写后再下装至控制器,调试人员可以在脱离设备的状态下完成大部分程序开发工作。
广东明睿智博半导体晶圆移栽机器人控制系统支持异常晶圆隔离,当真空多次检测异常,系统标记该晶圆,流转至指定异常工位,不流入下道工序。系统支持循环次数设置,可设置单次循环、连续循环,满足试产、量产不同使用场景。系统支持 IO 点位灵活配置,可拓展对接各类传感器、门控信号、声光提示装置。系统支持固件迭代,后续新增的移栽逻辑、通讯协议可以通过升级包更新,适配新的半导体工艺设备。整套系统配套洁净环境使用说明,指导集成商做好腔体布线、散热布置。广东明睿智博木工六面钻控制系统,小板防护逻辑完善,降低小板送料歪斜故障概率。
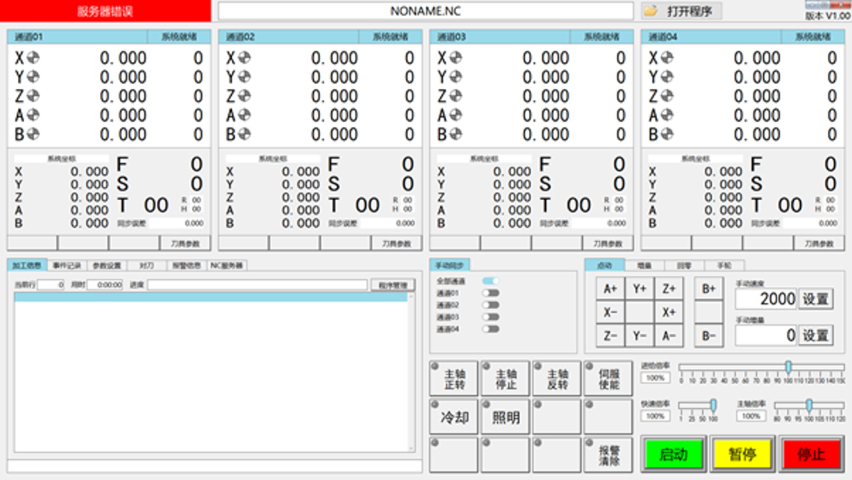
广东明睿智博多通道数控系统支持通道启停,单通道检修、换工装时,其余通道可以继续生产,减少整机停机时长。系统支持进给倍率、主轴倍率实时调节,加工过程中可以动态调整加工速度,适配试切、试生产阶段工艺调整。系统支持图形轨迹回放,调取历史加工轨迹,复盘加工过程,分析不良产生的原因。系统支持外接 IO 模块,拓展输入输出点位,对接夹具、料门、排屑机构等辅助装置。系统支持固件持续升级,后续新增工艺功能可以通过升级包更新,持续拓展机床加工能力。广东明睿智博凸轮磨削控制系统,配套日志记录,方便复盘磨削加工出现的各类问题。青海智能数控一体全栈式机器人控制系统整体解决方案
广东明睿智博多通道运动控制平台,脉冲与总线双控兼容,新项目与老设备升级都可适配。青海智能数控一体全栈式机器人控制系统整体解决方案
广东明睿智博激光示教焊接控制系统面向机器人激光焊接场景打造,管控机器人运动轨迹、激光出光、功率调节、送丝机构联动,支持示教方式快速编制焊缝路径。系统支持拖拽示教记录焊缝点位,操作人员引导焊枪走过焊缝,系统自动记录点位,生成焊接程序,降低编程难度。系统支持激光功率跟随速度调节,运动速度变化时同步调整激光输出,维持焊缝成型状态稳定。系统支持焊缝分段设置参数,拐角、直线段、圆弧段配置功率、速度参数,适配复杂焊缝。系统支持安全联锁,防护舱门未闭合时,激光无法触发,规避激光辐射风险。青海智能数控一体全栈式机器人控制系统整体解决方案