商机详情 -
福建多通道运动控制平台数控一体全栈式机器人控制系统供应商
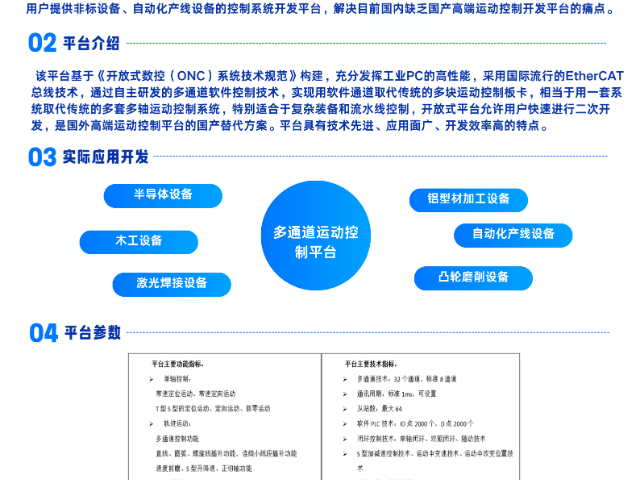
广东明睿智博多通道运动控制平台面向非标自动化设备开发,轴数与通道数量可按需扩展,从小型单机设备到大型流水线集群都能适配。平台支持追剪、飞剪、同步跟随等常用工艺功能,内置成熟工艺子程序,工程师无需从零编写底层逻辑,缩短项目交付周期。系统具备过载、限位、急停等多层安全联锁逻辑,触发异常条件时按照预设逻辑有序停机,规避机械碰撞风险。操作界面支持权限分级管理,操作人员、调试工程师、管理人员拥有不同操作权限,避免误改中心工艺参数。整机支持离线程序编辑,电脑端完成方案编写后再下装至控制器,调试人员可以在脱离设备的状态下完成大部分程序开发工作。广东明睿智博半导体晶圆移栽机器人控制系统,搭配视觉校正,补偿工装带来的位置偏差。福建多通道运动控制平台数控一体全栈式机器人控制系统供应商
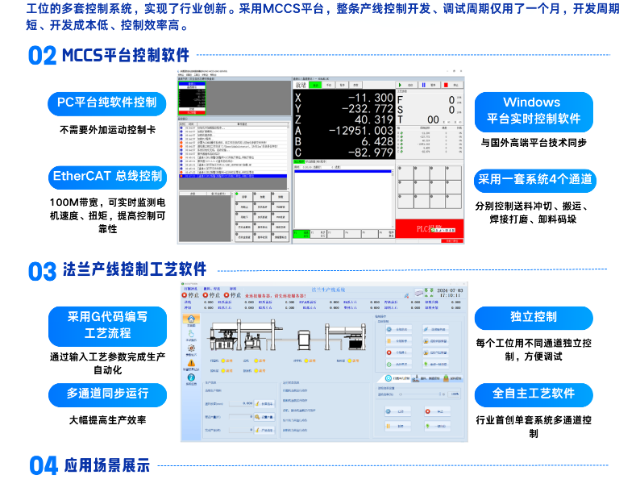
广东明睿智博法兰生产流水线控制系统采用分布式信号采集架构,产线各个工位信号就近接入,减少长距离布线带来的信号干扰。系统支持工位单独手动调试,单工位维护、检修时,其余流水线工位维持运行,降低全线停机频次。系统支持条码绑定,工件流转全程绑定条码,扫码之后调取对应加工参数,实现一物一工艺,避免参数混用。系统支持加工计数统计,记录当班产出数量、不合格数量,数据自动汇总,支撑车间生产统计。系统具备安全联锁逻辑,防护门打开、急停按下时,对应工位动作停止,保障现场操作人员安全。福建多通道运动控制平台数控一体全栈式机器人控制系统供应商广东明睿智博半导体晶圆移栽机器人控制系统,支持点位配方存储,切换流转站点便捷高效。
广东明睿智博半导体晶圆移栽机器人控制系统适配腔体内狭小空间作业,轨迹规划可在有限空间内完成取放周转,适配紧凑型半导体设备。系统支持手轮示教点位,操作人员拖动示教器记录取放位置,不用手动输入坐标,降低点位调试难度。系统支持动作仿真功能,在界面内预览机器人运动轨迹,确认路径无干涉之后再上线运行。系统支持报警信息分类,区分真空异常、通讯异常、限位报警等类型,附带排查指引。系统支持对接上位机管控系统,接收移栽任务清单,按任务顺序完成晶圆转运。
广东明睿智博法兰生产流水线控制系统支持工序流程自定义配置,可根据产线布局增减工位、调整工序先后顺序,适配产线改造扩容。系统支持夹具压力监测,夹紧力低于设定区间时,系统不会启动加工,避免工件松动。系统支持批量配方导出导入,同类型产线可以直接复制工艺方案,减少多条产线调试工作量。系统支持停机原因记录,区分计划停机、故障停机、换型停机,为后续产线效率分析提供数据支撑。系统硬件适配工业粉尘工况,接口增加防护设计,降低粉尘堆积造成的信号故障。广东明睿智博木工六面钻控制系统,板材扫码识别订单,自动调取配套加工方案。
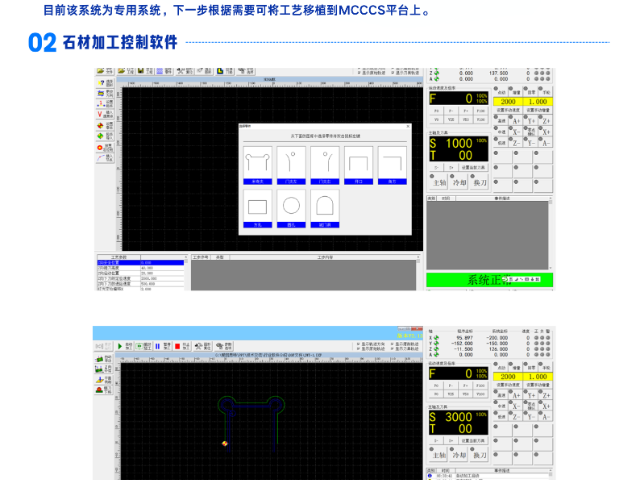
广东明睿智博激光示教焊接控制系统支持直线、圆弧、样条曲线多种焊缝轨迹类型,适配钣金、型材、管材各类异形焊缝。系统支持焊接速度倍率调节,试焊阶段微调运行速度,观察焊缝成型效果,优化工艺。系统支持激光预出光、收光延时设置,避免起弧、收弧位置出现缺陷。系统支持多工位切换,一套程序内包含多个焊缝,依次完成多位置焊接。系统支持外接视觉模块,视觉识别焊缝位置,补偿工装装夹带来的位置偏差,适配来料存在小幅偏差的场景。广东明睿智博木工六面钻控制系统,多钻包协同管控,同步开展钻孔工序,提升加工节拍。福建多通道运动控制平台数控一体全栈式机器人控制系统供应商
广东明睿智博法兰生产流水线控制系统,对接输送与定位工装,保障工件转运定位稳定。福建多通道运动控制平台数控一体全栈式机器人控制系统供应商
广东明睿智博木工六面钻控制系统面向板式家具六面钻孔、开槽加工设备开发,管控钻包、送料、定位、夹紧整套动作,适配板材正反面、侧边同步打孔作业。系统支持板材图纸导入,读取孔位信息,自动生成加工刀路,支持多规格板材孔位方案存储。系统支持板材定位管控,靠档、定位气缸配合信号校验,板材到位夹紧之后,才启动钻包加工,防止板材移位。系统支持多钻包管控,不同钻组可分配不同加工任务,同步开展钻孔工序,提升加工节拍。系统支持木屑除尘联动,加工启动同步开启除尘风机,减少车间粉尘堆积。福建多通道运动控制平台数控一体全栈式机器人控制系统供应商