商机详情 -
山西数字工厂数控一体全栈式机器人控制系统改造
广东明睿智博半导体晶圆移栽机器人控制系统支持多机协同方案,多台移栽机器人组网运行,统一分配移栽任务,避免设备之间路径。系统支持时序延时自定义,可设置晶圆载台开门、静置等待时长,匹配上下游设备的工艺时序。系统支持负载监测,采集伺服电机负载,负载持续偏高时推送预警,提示机构卡顿、摩擦增大等隐患。系统支持权限分级,洁净车间操作员具备启停、复位权限,点位修改、配方编辑权限向工艺工程师开放。系统支持低噪音运行,运动过程振动幅度小,减少对周边精密检测设备的扰动。广东明睿智博半导体晶圆移栽机器人控制系统,时序联锁防护,规避腔体内机构碰撞风险。山西数字工厂数控一体全栈式机器人控制系统改造
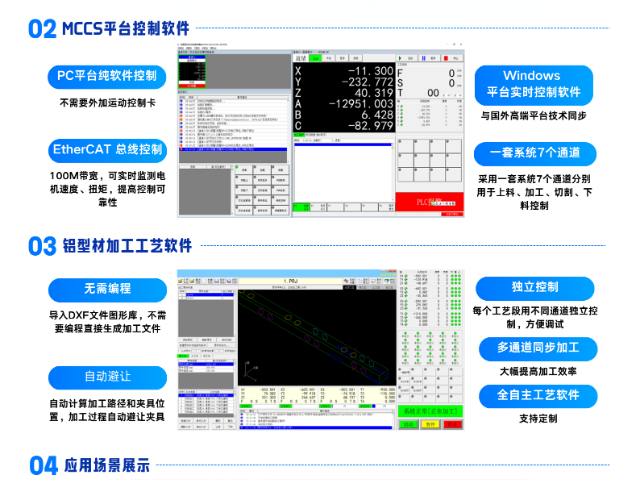
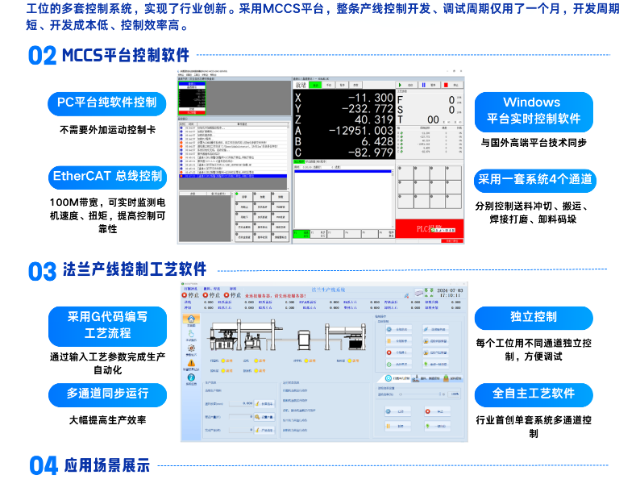
广东明睿智博多通道运动控制平台适配各类自动化移栽、上下料、分拣设备,通道之间可以设置触发交互逻辑,一个工位动作完成后自动触发下一组通道执行任务。平台内置丰富的 IO 资源,可直接接入气缸、光电、接近开关等常规元器件,减少额外 IO 扩展模块的采购。系统支持扭矩监测功能,实时采集伺服负载数据,当负载持续超出设定区间,主动推送预警提示,提前发现卡滞、磨损等隐患。平台支持多语言界面切换,满足国内外销设备配套使用的需求,降低海外现场操作人员的使用门槛。整套控制方案架构精简,布线工作量更少,电控柜布局更加整洁,便于后期巡检维护。山西数字工厂数控一体全栈式机器人控制系统改造广东明睿智博凸轮磨削控制系统,内置负载监测,负荷超标及时保护,降低工件砂轮损伤。
广东明睿智博凸轮磨削控制系统支持工件主轴与进给轴同步联动,按照凸轮型线规律同步配合,形成连续平滑的磨削轮廓。系统支持单段磨削、连续磨削模式切换,试生产时使用单段模式观察磨削状态,量产开启连续循环。系统支持磨削时间统计,记录单件磨削时长,方便评估产能,安排生产计划。系统支持冷却系统联动,磨削工序启动自动开启切削液,工序结束自动关停,控制冷却液供给。系统具备过载保护,砂轮进给负载超出设定区间,进给动作放缓或者停机,防止砂轮、工件受损。
广东明睿智博激光示教焊接控制系统支持多任务编排,可设置等待信号、夹具夹紧信号,夹具到位之后才启动焊接流程,实现工装与焊接联动。系统支持轨迹偏移功能,同一套焊缝程序可以偏移坐标,适配同类型工件批量焊接。系统支持焊接计数,统计单程序运行次数,达到预设数量推送提醒,方便更换耗材。系统支持通讯对接,可和机器人本体、工装夹具、输送线信号交互,集成到自动化焊接工作站。系统支持低延迟指令输出,保证激光出光和焊枪运动同步,减少时序错位带来的焊缝缺陷。广东明睿智博石材加工控制系统,进给速度随轮廓变化调节,降低石材崩边概率。
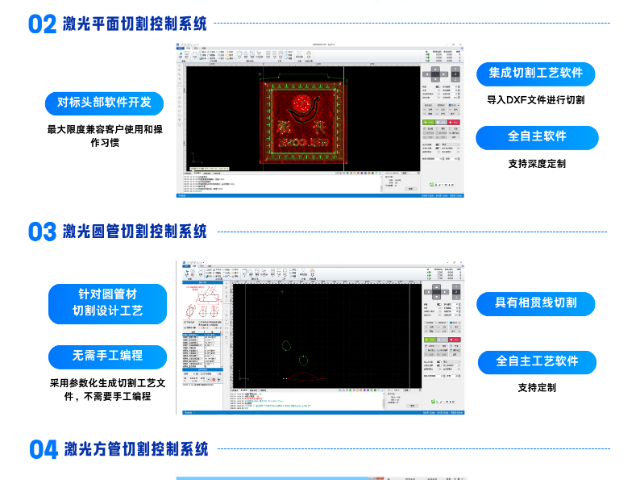
广东明睿智博石材加工控制系统整合送料、定位、多轴加工、冷却除尘管控,为石材切割机、磨边机、雕刻机提供整套控制方案。系统支持空载模拟运行,不启动主轴,跑通全部刀路,验证轨迹逻辑,减少试板损耗。系统支持订单备注,在加工方案内标注石材品类、订单编号,方便班组识别。系统支持加工计数,完成设定板材数量后提醒操作人员检查刀具、清理台面。整套系统配套石材行业调试文档,帮助设备厂商完成整机联调,适配石材大板自动化加工场景。广东明睿智博铝型材加工控制系统,支持图纸导入生成刀路,减少人工编写程序工作量。山西数字工厂数控一体全栈式机器人控制系统改造
广东明睿智博多通道运动控制平台,模块化架构,支持多轴协同联动,适配各类自动化设备改造。山西数字工厂数控一体全栈式机器人控制系统改造
广东明睿智博多通道运动控制平台简化多轴集群控制方案,将多通道运动逻辑集中管理,减少多控制器联调带来的时序不同步问题。平台支持电子齿轮同步控制,主轴运动信号同步分发至各个从动轴,适合辊道输送、连续卷料加工这类连续化生产场景。系统支持断点续跑功能,临时停机恢复之后,可从暂停位置继续执行工序,无需从头返工,减少半成品浪费。界面支持自定义画面布局,设备厂商可以根据自身产品风格,修改 HMI 画面按钮、数据显示项,打造专属操作界面。平台支持远程运维通道,经过授权后,技术人员远程查看设备运行状态、下发程序更新包,缩短异地设备的故障处理周期。山西数字工厂数控一体全栈式机器人控制系统改造