商机详情 -
机器人用传感器探头
智立传感构建传感、算法、芯片一体化体系,面向具身智能提供完整的端侧力感知组件。传统力感知方案需要零散采购传感元件、采集板卡、处理器,再自行开发算法,整套系统集成环节繁琐。智立传感将六维力传感硬件、解耦芯片、轻量化 AI 模型和解耦算法整合为一体化组件。组件集成信号采集、AI 推理、信号解算、数据通信等全部功能。使用者只需要接入供电与通信线路,即可获取六轴力与力矩数据。一体化体系减少多器件联调工作量,降低具身智能设备的集成难度,助力各类机器人快速搭载多维力觉感知能力。力传感器的信号链路噪声,会叠加在耦合误差中影响解算结果。机器人用传感器探头
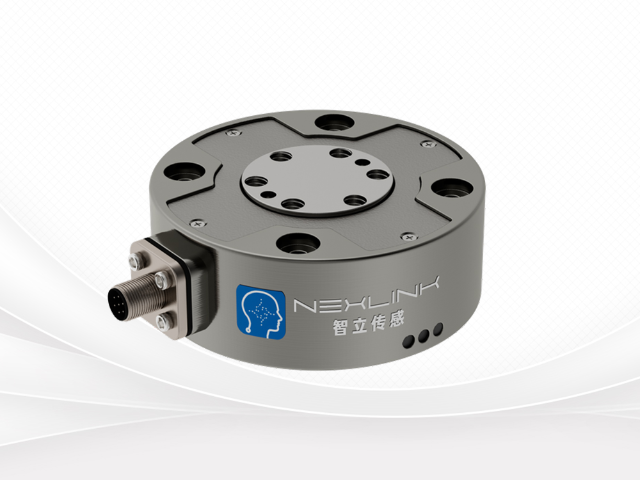
具身智能操作柔性物料时,六维力传感器感知物料形变带来的接触力,动态调整动作。柔性物料在外力作用下会发生持续形变,接触载荷会随着形变程度缓慢变化,难以依靠固定位置指令完成操作。机器人夹持柔性物料时,六维力传感器持续捕捉接触力变化,感知物料形变带来的载荷波动。控制器依据力反馈实时调整夹持力与移动速度,避免压力过大造成物料过度形变,或是夹持力不足导致滑脱。力觉感知适配柔性材料操作的特性,让具身智能设备处理织物、软胶等柔性物料,拓展机器人在柔性物料操作场景的应用。机器人用传感器探头解耦芯片内置采样电路,同步采集六维力传感器多路传感信号。
解耦芯片运行 AI 模型完成信号解算后,按照约定协议向外输出六维力与力矩数据。芯片完成信号预处理、AI 推理、解耦校正之后,会将力、力矩数值封装成符合约定协议的数据包。数据包内包含六轴力学数值、状态标识、时间戳等信息,通过通信接口发送至具身智能控制器。控制器按照相同协议解析数据包,读取力学数据,用于运动规划与力控逻辑。标准化通信协议简化不同品牌控制器对接工作,开发人员无需关心底层信号解算细节,直接读取结构化力学数据,降低具身智能感知系统开发与调试的工作量。
力传感器采集的多维力信号,结合视觉信息,帮助具身智能判断物体物理属性。视觉可以识别物体外形轮廓,但是无法直接获取硬度、重量、摩擦系数这类物理属性。六维力传感器在机器人轻触、按压物体时,采集接触力学响应数据。AI 模型综合视觉图像与力觉反馈,分析受力与形变的对应关系,推断物体软硬、重量等属性。获取物体物理属性之后,机器人自动调整后续操作策略,比如软质物体降低夹持力,重物调整运动加速度。多感知融合实现物体属性识别,增强具身智能对环境物体的理解能力。六维力传感器获取的力学数据传入具身智能控制器,帮助机器人动态调整动作,适配接触式作业任务。
具身智能设备执行插装装配任务,六维力传感器检测接触力变化,补偿工件定位偏移。零件插装作业中,工件摆放存在位置偏差,直接刚性推进会造成零件卡滞、磕碰。机械臂带动零件靠近目标基座,当两个零件发生接触,六维力传感器捕捉接触产生的多维力与力矩。控制器依据力反馈信息,微调机械臂姿态,引导零件顺着接触力的方向完成对准插装。依靠力觉反馈补偿定位偏差,不需要工件保持高的位置精度。该方式让具身智能机器人可以完成销钉、轴套类零件插装,提升装配作业对定位误差的包容能力。力传感器采集的信号经过解耦芯片处理,再送入机器人控制单元。机器人用传感器探头
智立传感打通传感采集、AI 模型运算、解耦芯片硬件载体的链路,构建端侧一体化力感知方案。机器人用传感器探头
解耦芯片内部设置数据流缓冲,保障力传感器高速采样信号能够稳定送入 AI 模型。六维力传感器高速采样时,多路信号会以较高频率持续涌入芯片,若没有缓冲机制,容易出现数据丢失、时序错乱。解耦芯片内置数据流缓冲区,临时存放采样得到的数字化传感信号,按照固定顺序依次送入 AI 模型模块执行推理运算。缓冲区平衡高速采样和模型推理之间的速度差异,维持数据流时序完整有序。稳定的时序数据输出,保障具身智能控制回路时序同步,避免因数据丢包造成控制逻辑异常,支撑高动态交互场景的力反馈控制。机器人用传感器探头
无锡智立传感科技有限公司是一家有着先进的发展理念,先进的管理经验,在发展过程中不断完善自己,要求自己,不断创新,时刻准备着迎接更多挑战的活力公司,在江苏省等地区的电子元器件中汇聚了大量的人脉以及**,在业界也收获了很多良好的评价,这些都源自于自身的努力和大家共同进步的结果,这些评价对我们而言是比较好的前进动力,也促使我们在以后的道路上保持奋发图强、一往无前的进取创新精神,努力把公司发展战略推向一个新高度,在全体员工共同努力之下,全力拼搏将共同无锡智立传感科技供应和您一起携手走向更好的未来,创造更有价值的产品,我们将以更好的状态,更认真的态度,更饱满的精力去创造,去拼搏,去努力,让我们一起更好更快的成长!