商机详情 -
江苏铸件自动化机器人厂家
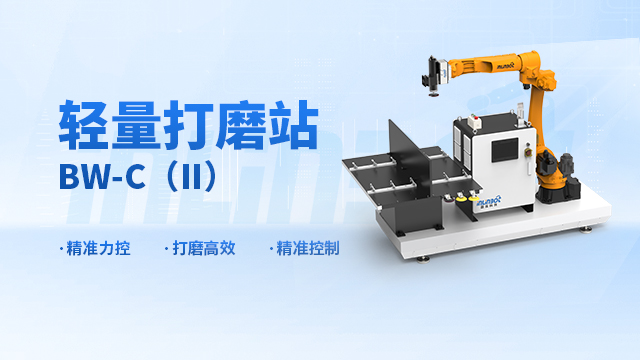
电子零部件的机器人后处理,很多任务集中在尺寸较小、位置较深或形状变化明显的区域,因此设备布局更强调“小空间里的动作怎么完成”。以内框、边缘和局部转角为例,机器人首先要能够到达待加工位置,末端产品还要留出合适的进入方向;多个位置连续加工时,则需要围绕工件基准安排动作顺序,减少加工区域切换带来的重复运动。针对类似手机壳内框的去毛刺任务,可采用RCD-E600D径向浮动主轴搭配旋转锉刀,并与小负载机器人或协作机器人进行配置;需要建设紧凑型作业单元时,还可以结合小型打磨工作站。生产规格变化后,则通过工装和程序重新对应新的加工位置,让设备继续围绕具体零部件组织作业。盈连科技的机器人力控磨抛业务覆盖3C电子应用方向,可提供RCD系列浮动产品、专业打磨机器人、FDC力控系统及小型打磨工作站等产品,为电子零部件的去毛刺、磨抛等工序提供相应设备选择。自动化焊缝处理需要结合焊缝位置规划机器人运动和工具姿态。江苏铸件自动化机器人厂家
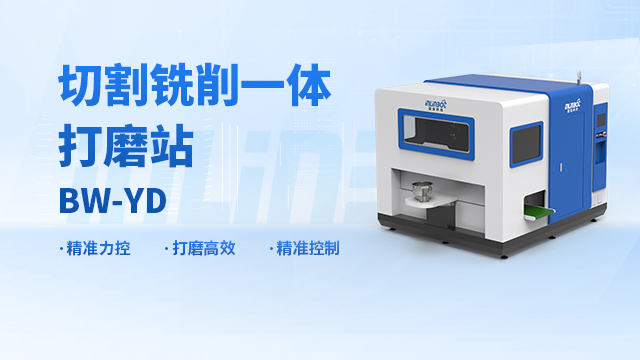
做自动化报价之前,先把加工任务拆清楚,往往比直接提供一个设备名称更有参考价值。以机器人磨抛为例,同样是一件金属零部件,如果只是处理固定平面,与同时处理焊缝、曲面、孔口和边缘,需要的工具数量、机器人动作和设备构成都可能不同;工件较大或需要改变加工姿态时,还可能增加变位机等配置。连续生产如果涉及砂纸、砂带或刀具使用,则要进一步判断是否需要耗材自动更换系统;需要将多个加工环节集中到一个作业单元时,则可以围绕力控打磨工作站进行方案配置。因此,询价时提供工件图纸或样件、加工部位、工艺要求、生产方式等信息,更便于按照实际任务形成设备清单。盈连科技提供FDC力控系统、打磨工具、浮动主轴、专业打磨机器人、智能电气控制系统及力控打磨工作站等产品,可结合具体项目进行配置。江苏铸件自动化机器人厂家自动化测试可在生产前验证机器人覆盖范围和工具进入空间。
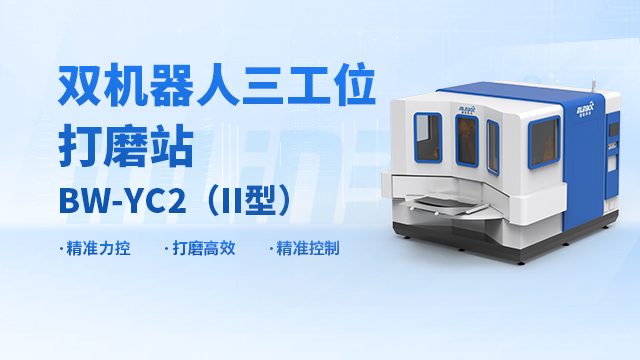
机器人磨抛形成一套自动化作业系统后,各类设备承担的是不同任务。专业打磨机器人负责按照设定动作完成加工运动,末端打磨工具直接参与材料处理,FDC力控系统用于相应的力位补偿,浮动主轴可以服务于轮廓加工,智能电气控制系统则参与整套设备的电气部分。生产过程中如果涉及砂纸、砂带或刀具更换,还可以配置耗材自动更换系统;需要把这些环节集中到一个作业单元时,再通过力控打磨工作站进行组合。这样的系统构成更适合从工艺反推:先确定需要完成哪些加工动作,再判断每个动作由哪类产品承担,而不是把多个设备简单集中在一起。对于焊缝处理、打磨、磨削、抛光、去毛刺等不同任务,系统配置也可以随加工对象和工序发生变化。盈连科技围绕机器人力控磨抛建立了从FDC力控系统、打磨工具、浮动主轴到专业打磨机器人、智能电气控制系统、耗材自动更换系统及力控打磨工作站的产品布局,为不同磨抛作业单元提供相应产品支持。
判断自动化方案是否适合自己的生产任务,可以先拿实际工件来反推,而不是只比较设备配置多少。比如一件铸件需要处理合模线,就要看工具能否沿连续轮廓完成加工;零部件存在内框和转角,则要关注末端产品能否进入局部区域;如果一个工位连续完成多种磨抛任务,还要进一步考虑工具、耗材以及工件姿态怎样切换。对于接触式加工,机器人完成位置运动之外,接触力调节和位置补偿也是值得关注的配置。FDC力控系统设有FDC-1001D、FDC-1410、FDC-1002、FDC-2002、FDC-3002、FDC-4002等型号,同时还可与专业打磨机器人、打磨工具和浮动主轴形成不同产品组合。企业在选择时,可以围绕样件和实际工序逐项判断产品是否匹配,而不是单看某一个参数。盈连科技围绕机器人力控磨抛形成多类产品,可为不同磨抛任务提供相应配置。自动化磨抛遇到多加工面工件时,可结合变位方式组织作业。
不锈钢工件进行机器人磨抛时,设备配置可以从表面要达到的加工状态向前倒推。焊接后的结构件如果存在焊缝,通常需要先完成相应材料处理,再衔接后续表面磨抛;经过机加工的零件若主要集中在边缘和局部区域,则更适合根据位置分别安排工具和机器人动作。FEG-5045力控强磨机可用于金属焊缝打磨及抛光,接触力调节范围10—500N,浮动行程20mm,电机功率4.5kW,额定转速12000r/min,采用轴向浮动方式。对于其他加工区域,则可以继续按照材料去除程度选择相应打磨设备,避免粗处理和精细处理使用完全相同的工艺。批量生产时,还可以把工件定位、机器人路径以及前后工序衔接固化到作业流程中,使设备围绕具体产品重复执行相应任务。盈连科技面向金属加工等应用方向提供FEG力控强磨机系列产品、专业打磨机器人、FDC力控系统、打磨工具及力控打磨工作站,可用于相应的机器人磨抛项目。径向浮动锉刀可结合轮廓和边缘等局部加工任务进行配置。江苏压铸件自动化
铝合金零部件自动化磨抛应根据结构划分整体表面与局部区域。江苏铸件自动化机器人厂家
铝制铸件完成成形后,如果存在冒口,后处理通常要先解决较大的材料余量,再进入残留部位修整,因此机器人作业更适合采用分阶段思路。前段可以根据冒口尺寸、位置以及工件装夹状态安排切割,盈连FEG-5055、FEG-5055H属于切割机,可用于相应切割工序的设备配置;切割完成后,如果局部仍有较多余量,则可根据实际切削程度继续安排强磨机,其中强磨机根据型号与功率差异,分别适配中切削、重切削工况。进入后续阶段后,再围绕残留位置、边缘和邻近表面安排修整,避免把切割、强磨和表面磨抛混成一道工序。机器人参与这类作业时,还要结合冒口分布规划工件装夹、工具姿态和各加工位置的先后次序。盈连科技可提供切割机、强磨机、专业打磨机器人以及力控打磨工作站等产品,使冒口去除的不同加工阶段能够按照实际工艺进行设备组合。江苏铸件自动化机器人厂家