商机详情 -
山东电动去毛刺使用场景
去毛刺工作站的工件定位方式需根据工件结构特征差异化设计,重心分为 “刚性定位”“柔性定位”“视觉辅助定位” 三类,确保加工时工件无位移。针对规则形状工件(如圆形轴类、方形块体),采用刚性定位:通过 V 型块、定位销与压块组合,将工件固定在预设基准面,定位误差≤0.01mm,适配机器人打磨、机械研磨等需稳定支撑的工艺;针对薄壁件、易变形工件(如铝合金壳体),采用柔性定位:用硅胶吸盘、气动夹爪替代刚性压块,夹持力控制在 3-8N,同时在工件薄弱部位设置辅助支撑点,避免定位时工件产生塑性变形;针对异形件、无规则基准工件(如汽车发动机缸盖),采用视觉辅助定位:通过 2-3 台视觉相机采集工件表面特征点,与预设模型对比后计算偏移量,控制系统自动调整机械抓手位置,定位精度可达 ±0.02mm,确保后续去毛刺工艺精细作用于目标区域。不同定位方式可通过更换夹具组件快速切换,适配多品种工件加工。去毛刺设备的参数设置需根据工件毛刺大小、材质硬度逐步调试优化。山东电动去毛刺使用场景
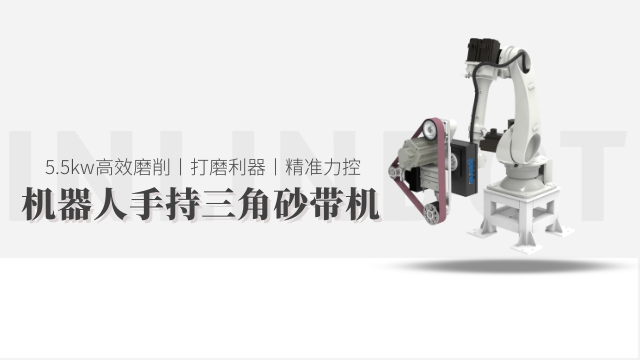
去毛刺机器人的编程模式分为三类,适配不同生产需求与操作人员技能水平。一类是示教编程,通过示教器手动拖动机器人末端工具,按加工路径逐点记录坐标,系统自动生成程序,操作门槛低(无需专业编程知识),适合小批量、固定路径的去毛刺作业(如单一型号零件长期生产),但路径精度依赖操作人员经验,复杂路径调试时间长(需 1-2 小时);第二类是离线编程,借助特用软件在电脑上搭建虚拟场景,导入工件 3D 模型后规划加工路径,可模拟碰撞检测与路径优化,再将程序传输至机器人,适合复杂工件(如多型腔模具)、大批量生产,调试时间缩短至 30 分钟以内,且可实现多台机器人程序同步更新;第三类是视觉引导编程,通过机器人搭载的 2D/3D 视觉相机,实时采集工件位置与毛刺分布,系统自动生成或调整加工路径,无需人工预设坐标,适配工件定位偏差大(如人工上料误差 ±5mm)、毛刺位置不规则的场景(如铸件飞边毛刺),定位精度可达 ±0.03mm,大幅提升作业灵活性。上海压铸件去毛刺供应商超声波去毛刺设备的工作时间可设定(几秒到几分钟),自动完成加工。
去毛刺工作站具备极强的定制化能力,可根据不同行业、不同工件的特性,调整模块配置与工艺组合,满足个性化加工需求。针对电子行业的微型精密零件(如连接器引脚),工作站会集成超声振动去毛刺模块 + 显微视觉检测模块,采用软质研磨介质(树脂磨料),避免损伤零件细小结构,毛刺去除精度可达 0.005mm;针对汽车行业的大型异形件(如发动机缸体),则集成多轴机器人打磨模块 + 高压水射流模块,机器人搭载不同打磨工具(砂轮、钢丝刷)处理外表面毛刺,高压水射流深入缸体油道孔去除内孔毛刺,兼顾效率与精度;针对医疗行业的不锈钢器械(如手术剪刀),工作站会增加清洗消毒模块,去毛刺后通过高压喷淋、紫外线消毒,确保工件符合医疗卫生标准(如 ISO 13485)。此外,工作站还可根据车间空间布局,设计直线型、U 型或环形结构,较大化利用场地资源,适配不同生产环境。
去毛刺测试需严格控制误差,确保数据真实可靠。误差控制主要从三方面入手:设备误差控制(定期校准测试仪器,如粗糙度仪每年校准 1 次,显微镜每半年校准 1 次,确保测量精度≤±0.001mm)、操作误差控制(测试人员需经专业培训,同一指标需由 2 人单独测量 3 次,取平均值作为较终结果)、环境误差控制(避免温度剧烈变化导致工件热胀冷缩,避免粉尘、振动影响测量稳定性)。数据处理需遵循量化原则,将测试结果与预设合格标准对比,形成 “合格 / 不合格” 判定,同时记录毛刺残留位置、尺寸及工件损伤情况。对于不合格项,需分析原因(如工艺参数不合理、设备精度不足、样品状态异常),并提出调整方案(如优化打磨转速、更换化学药剂浓度、调整水射流压力),通过二次测试验证方案有效性。去毛刺设备的维护周期一般为每月一次,包括清洁、部件检查与参数校准。
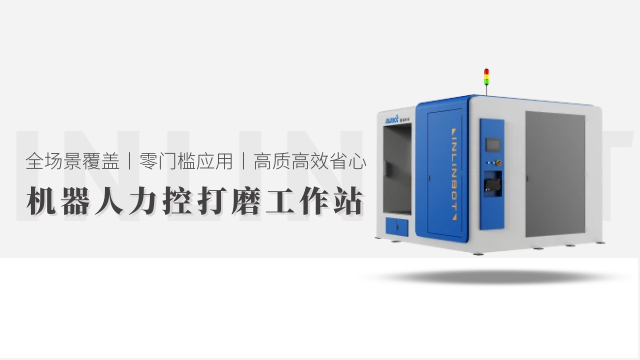
去毛刺测试方法需根据工件特性与测试需求选择,不同方法各有适配场景。显微镜观察法(放大倍数 50-200 倍)适用于检测微小毛刺(≤0.1mm),如精密电子零件、医疗器械组件,可清晰观察毛刺形态与残留位置;接触式测量法(使用百分表、粗糙度仪)适合量化毛刺高度与表面粗糙度,操作简便且数据精细,适配机械加工类工件;光学投影法通过投影放大工件轮廓,可快速测量边角倒圆半径与毛刺分布范围,适用于平板类、轴类工件;装配模拟测试则通过模拟工件实际装配过程,验证去毛刺后是否存在装配干涉,适配汽车零部件、工程机械组件等装配要求高的产品。此外,对于密封件、液压元件等关键工件,还需搭配压力测试、泄漏测试,间接验证毛刺是否影响密封性能。超声波去毛刺设备的工作液需定期更换,保持清洁度与去毛刺效果。北京抛光去毛刺
去毛刺设备的操作需经过专业培训,操作人员需熟悉设备参数设置与维护。山东电动去毛刺使用场景
去毛刺工作站通过 “硬件校准 + 软件补偿 + 实时监测” 的多维度机制,确保加工精度稳定可控,重心误差控制环节贯穿全流程。硬件层面,输送模块的导轨采用高精度线性滑轨,定位误差≤0.01mm,机械抓手配备力控传感器,夹持力可精细调节(软质工件夹持力 5-10N,硬质工件 20-30N),避免工件夹持变形;加工模块的机器人采用六轴联动结构,重复定位精度 ±0.02mm,打磨工具或喷嘴通过激光校准仪定期校准(每月 1 次),确保加工路径无偏移;检测模块的视觉相机分辨率≥500 万像素,粗糙度仪测量精度 ±0.02μm,设备安装时需通过水平仪校准(水平偏差≤0.05mm/m),避免环境因素影响检测精度。软件层面,控制系统内置误差补偿算法,可根据工件材质热膨胀系数(如铝合金 23.1×10^-6/℃),自动调整加工参数(如温度每升高 5℃,打磨进给速度降低 0.1mm/s);同时支持工艺参数存储,同一类型工件加工时直接调用历史参数,减少参数调试误差。山东电动去毛刺使用场景