商机详情 -
上海柔性生产AGV案例
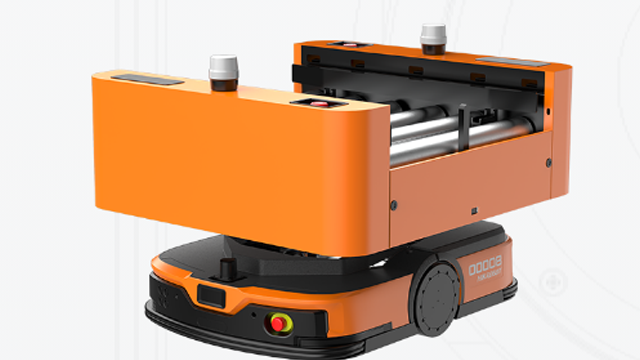
针对重型机械加工车间铁屑多、油污重、地面可能有切削液残留的恶劣环境,重载型AGV采用了链条或滚筒式承载面来实现工件与机床之间的自动对接,其承载能力通常达到3吨至10吨,底盘离地间隙也经过专门加高以避免磕碰。这种AGV会将重达3吨的挖掘机斗杆毛坯从热处理炉直接运输到五轴加工中心的门口,热处理炉出口处的高温工件通过过渡滑台自动滑移到AGV的滚筒面上,随后AGV关闭滚筒锁止机构,防止工件在运输途中发生位移。在前往加工中心的路上,AGV利用地面铺设的磁条和RFID标签进行组合导航,同时车身上的激光雷达会检测前方是否有障碍物或人员。AGV能自动挂载和卸载物料,减少人工干预环节。上海柔性生产AGV案例
AGV
清洗干净的零件由机械臂放入成品料盒中,随后机械臂从毛坯料架上夹取一个新的毛坯,再次伸入机床,将毛坯精确放入卡盘或虎钳中,视觉定位系统在放入前会拍照确认毛坯的放置角度和位置是否正确,如果发现有偏差会进行自动纠偏。完成装夹后,机械臂退出,关上机床门,然后通过工业网络向机床控制器发送加工程序编号和启动信号,机床开始自动加工。AGV随即驶离,前往下一台空闲的机床,重复上述流程,在途中AGV还会利用车载的毛坯存储转盘自动调整毛坯的朝向,为下一次装夹做准备。上海柔性生产AGV案例工厂仓储与产线之间的物流周转速度提升30%至50%。
导航定位技术是AGV的**,旨在解决“我在哪里”、“要去哪里”和“怎么去”三个关键问题。目前行业应用**广的是二维码导航和SLAM(即时定位与地图构建)导航。其中,SLAM类产品已成为主流,占比约75%,激光SLAM方案相对视觉方案更为成熟。AGV通过配备激光雷达、深度摄像头等传感器感知环境,其**控制器则负责路径规划、任务执行与人机交互,是系统的“大脑”。展望未来,基于多传感器融合的混合SLAM技术是重要方向,而AI大模型的接入将使AGV对环境的理解从“看见”障碍物进化为“理解”语义信息,实现真正的自主决策。
磁导引和电磁导引是两种成熟且应用***的固定路径导航方式。电磁导引需在地面下埋设金属导线并加载低频电流,AGV通过感应线圈识别磁场变化来实现导引。其优点是引线隐蔽、不易污染和破损,制造成本较低,但路径更改麻烦,对铁磁物质敏感。磁导引则是在地面粘贴磁带或磁点替代埋线,通过磁感应信号实现导航。其优势在于铺设简单、更改路径容易,但磁带外露易受机械损伤和污染,稳定性易受环境影响。这两类技术适用于路径相对固定、作业点明确的场景,如汽车装配线和电子行业生产线。RFID导航通过读取地面标签实现站点定位与任务识别。
自动导引车,是以电池为动力,装备电磁、视觉或激光等自动导航模块,能够沿规划路线自主行驶,具备安全保护和移载功能的工业运输机器人。其**在于通过后台控制系统指令完成自主行驶、搬运、分拣等作业任务。一个完整的AGV系统通常由车体、导航模块、控制系统、驱动单元及安全防护装置构成。作为工业机器人的重要分支,AGV是连接生产与物流环节的关键设备。随着技术迭代,AGV正从传统的磁导式向更智能的自主移动机器人(AMR)演进,能够实现动态避障与高阶协同,其应用边界正不断拓展。AGV即自动导引运输车,能沿预设路径自主行驶,实现货物智能搬运。上海柔性生产AGV案例
AGV可按需灵活调整路径,无需铺设地面轨道,产线改造停工时间大幅缩短。上海柔性生产AGV案例
当AGV到达脱蜡釜前时,模组表面的陶瓷壳已经形成了足够的强度,AGV将挂架推进脱蜡釜,在高温高压蒸汽的作用下,内部的蜡模熔化流出,留下一个中空的陶瓷型壳。在整个制壳过程中,AGV的挂架上还装有编号清晰可读的RFID标签,记录着每个蜡模组的身份和工艺参数,脱蜡前AGV会再次读取这些标签并与**数据库核对,确保没有漏层或过时的情况。由于制壳车间的地面常常洒落耐火砂,AGV的轮胎采用了特殊的深花纹设计,并且每天收工后会自动驶入清洗站,用压缩空气吹掉轮胎花纹中的砂粒,以保持第二天的导航精度。这套AGV系统使得精密铸造厂能够在多品种小批量生产模式下,依然保持每个型壳的干燥条件一致,从而保证了铸件质量的稳定性。上海柔性生产AGV案例