商机详情 -
上海工业型AGV减少人工成本
导航定位技术是AGV的**,旨在解决“我在哪里”、“要去哪里”和“怎么去”三个关键问题。目前行业应用**广的是二维码导航和SLAM(即时定位与地图构建)导航。其中,SLAM类产品已成为主流,占比约75%,激光SLAM方案相对视觉方案更为成熟。AGV通过配备激光雷达、深度摄像头等传感器感知环境,其**控制器则负责路径规划、任务执行与人机交互,是系统的“大脑”。展望未来,基于多传感器融合的混合SLAM技术是重要方向,而AI大模型的接入将使AGV对环境的理解从“看见”障碍物进化为“理解”语义信息,实现真正的自主决策。多台AGV可协同工作,通过系统调度避免拥堵和碰撞。上海工业型AGV减少人工成本
AGV
调度系统根据车厢宽度和长度计算出比较好的货物摆放方案,比如哪些货物应该放在**里面,哪些应该靠近车门,是否需要留出叉车通道等。然后AGV从立体仓库出库口取货,每取一托货物,AGV都会扫描货物上的条码,确认这是该车订单上的第几项货物,然后行驶到对应的月台闸口。在靠近车厢尾板时,AGV通过读取月台地面嵌入的RFID地标来精确停靠,误差不超过2厘米,同时启动红外光栅传感器检测车厢内是否已经有其他AGV或者人工叉车在工作,如果有则自动排队等待,避免两车在车厢内相撞。浙江复合型AGV个性化定制需求AGV通过激光或视觉导航,实现路径规划和自主行驶。
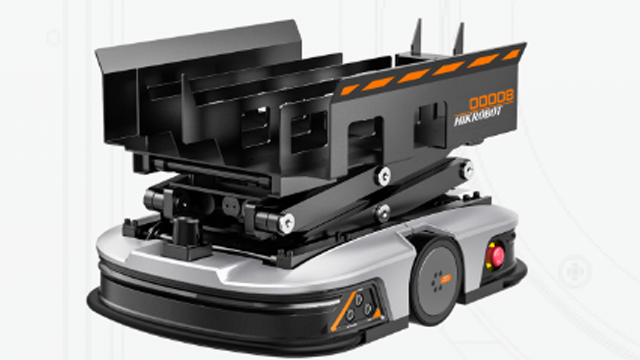
在食品饮料行业,AGV及无人叉车的部署助力企业实现了**度的峰值转运与数智化管理。中粮可口可乐与井松智能合作打造的数智化工厂,面对年产能112.9万吨的需求,大批量部署了双叉平衡重FMR机器人(无人叉车)。这些机器人支持大吨位货物双托同步取放,以比较大3.2米/秒的速度穿行于产线与库区之间,*用20天便完成了智能化部署,实现了原材料补给与成品周转的全程智能化。同时,仓储系统利用“一物一码”技术实现全生命周期追溯,确保账物数据同步,为快消品行业的高效、安全、可视化运营提供了范例。
激光导航和惯性导航**了更高精度的AGV导航技术。激光导航通常在AGV行驶路径周围安装激光反射板,AGV通过发射并接收反射的激光束,利用三角几何运算实时确定自身位置与方向。其优点是定位精确、地面无需其他设施,能灵活变更路径,但成本较高,对光线和能见度有一定要求。惯性导航则在AGV上安装陀螺仪,配合地面定位块信号,通过对角速率计算和信号采集来确定方位。该技术先进、地面处理工作量小,但对陀螺仪精度要求高,且对振动敏感,后期维护成本较高。目前,基于SLAM技术的无反射板激光导航因部署灵活而备受关注。AGV可按需灵活调整路径,无需铺设地面轨道,产线改造停工时间大幅缩短。
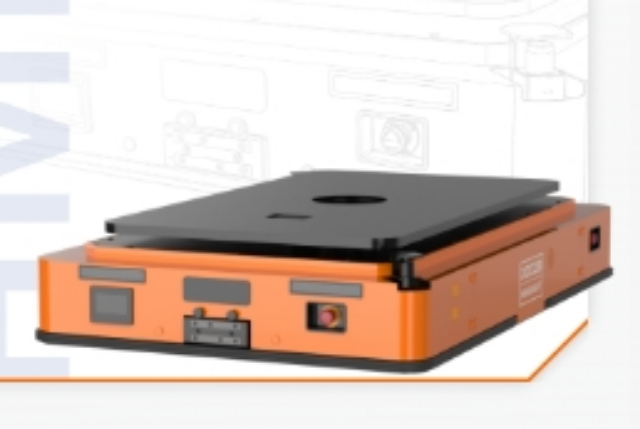
自主研发的智能调度系统,可同时管理上百台AGV,实现任务分配、路径规划、交通管制和充电管理的全局优化,有效避免死锁和拥堵。系统支持与客户的MES、WMS、ERP等上位系统无缝对接,根据生产节拍动态触发搬运任务,实现准时化物流。我们还将数字孪生技术融入调度平台,客户可通过三维可视化界面实时监控每台AGV的位姿、电量、任务状态和运行轨迹,进行远程诊断与干预。这一平台能够提前模拟出产线变更后的物流瓶颈,辅助客户进行科学决策,让物流管理从黑箱走向透明,从经验驱动走向数据驱动。它可替代人工完成重复性搬运任务,降低企业人力成本。柔性生产AGV个性化定制需求
作为工业机器人,它能替代繁琐的人工搬运劳动。上海工业型AGV减少人工成本
在印刷包装企业的切纸车间与胶印车间之间,AGV通过识别不同颜色的地面磁条来区分任务的优先级,这是一种简单而可靠的区分方式,红色磁条**加急订单,蓝色磁条**普通补料,绿色磁条**空托盘回收。当切纸机完成一批铜版纸的裁切后,操作员将整齐的纸堆放置在**的托盘上,并在终端上选择该批纸对应的印刷订单号,系统自动判断该订单的紧急程度。如果该订单属于客户催单的加急件,AGV调度系统会优先分配**近的空闲AGV前来执行夹抱作业,AGV行驶到纸堆前,利用两侧的夹抱臂将整垛纸堆稳稳抱住,并通过底部的输送辊道将纸堆转移到车身上。上海工业型AGV减少人工成本