商机详情 -
搬运AGV能耗分析
在行驶过程中,AGV会实时将所到之处的温度、湿度、压差等环境数据通过无线网络上报给**监控系统,这些数据与厂房固定安装的传感器数据进行交叉比对,为环境验证提供重要参考。一旦AGV检测到某个区域的湿度超出工艺规定的范围,它会立即发出声光报警,并自动停靠在**近的安全待检区,同时向生产管理系统发送详细的异常报告,提醒操作人员检查空调系统或除湿设备。即使在正常运行时,AGV也保持着极低的行驶速度,通常在0.3米每秒左右,并且加减速极其平缓,这是为了防止因振动或气流扰动而扬起已经沉降在走廊地面的微小颗粒。通过这种设计,AGV既满足了原料药中间体高效转运的需求,又完全符合制药行业对洁净环境和可追溯性的严格要求。RFID导航通过读取地面标签实现站点定位与任务识别。搬运AGV能耗分析
AGV
在工厂成品发货区的月台旁,每天都有多辆大型货车排队等待装货,每辆货车要装上几十甚至上百托不同规格的成品,而且每车的装货顺序和摆放方式还要考虑卸货地点的顺序和车厢的平衡。AGV根据出库单顺序,将整托货物从立体仓库的出库口准确运送到对应的车厢尾板前,这个过程看似简单,实则涉及复杂的调度和协调。当一辆货车倒车停靠到指定月台后,司机通过手机App或月台上的终端确认车型和车厢内部尺寸,这些信息自动发送给AGV调度系统。调度系统根据车厢宽度和长度计算出比较好的货物摆放方案,比如哪些货物应该放在**里面,哪些应该靠近车门,是否需要留出叉车通道等。搬运AGV能耗分析AGV的负载能力从几十公斤到数吨,满足不同需求。
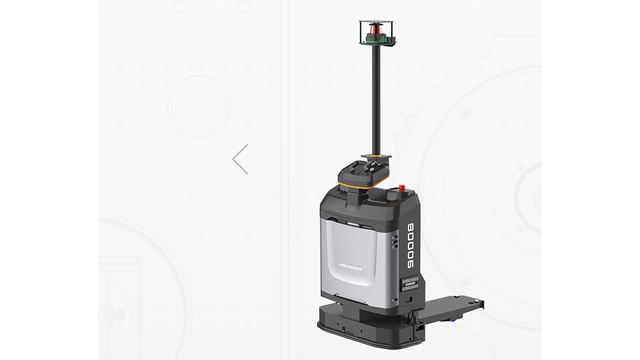
在大型物流仓储中心的入库环节,AGV通过激光导航和二维码地标复合定位技术自动识别货架位置,这种组合导航方式既保证了远距离行走时的方向稳定性,又能在接近目标储位时实现毫米级的精确定位。当满载货物的卡车停靠卸货区后,叉车司机将整托货物从车厢内卸下并放置在收货区的指定交接点上,此时AGV调度系统会根据仓库管理系统传来的货物信息自动分配**合适的存储货位。接到任务的AGV随即行驶至交接点,利用顶升机构将整个货架连同货物一起抬起约5厘米,然后沿着系统计算出的比较好路径向高架库区平稳行进。
很多企业已部署ERP系统来管理采购、库存、财务和销售订单,但在车间执行层面,ERP却存在天然短板。ERP的车间控制模块计划功能较弱,其生产计划通常以“工作中心”为粗颗粒单位,计划周期往往按周计算,难以细化到每一台设备每天或每班的具体任务。更关键的是,ERP采集现场信息基本依靠手工录入,反馈的数据要么是前一天、要么是上一个班次的历史数据,无法实时反映产线动态。这就好比总部制定了作战计划,但前线战况只能靠通讯员跑步汇报,一旦出现设备故障、质量异常等突发状况,响应时间被严重拉长。MES恰好弥补了这一断层——它以设备级和工序级颗粒度进行任务分派,通过自动化数据采集实现实时反馈,让“计划”与“执行”真正握上手。AGV能自动挂载和卸载物料,减少人工干预环节。
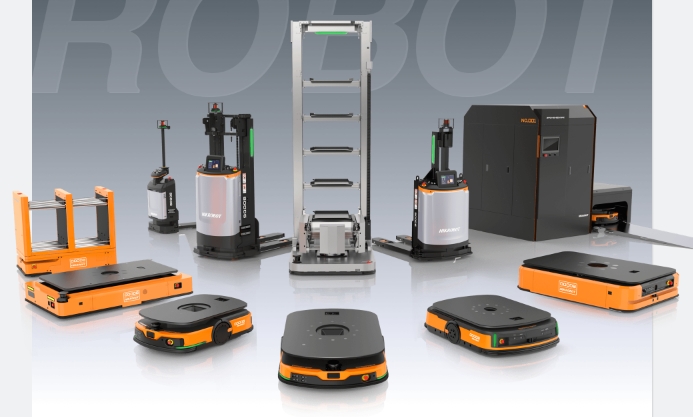
自主研发的智能调度系统,可同时管理上百台AGV,实现任务分配、路径规划、交通管制和充电管理的全局优化,有效避免死锁和拥堵。系统支持与客户的MES、WMS、ERP等上位系统无缝对接,根据生产节拍动态触发搬运任务,实现准时化物流。我们还将数字孪生技术融入调度平台,客户可通过三维可视化界面实时监控每台AGV的位姿、电量、任务状态和运行轨迹,进行远程诊断与干预。这一平台能够提前模拟出产线变更后的物流瓶颈,辅助客户进行科学决策,让物流管理从黑箱走向透明,从经验驱动走向数据驱动。AGV可按需灵活调整路径,无需铺设地面轨道,产线改造停工时间大幅缩短。智能AGV能耗分析
持纸箱、编织袋、塑料桶、金属罐等多种包装形式。搬运AGV能耗分析
激光导航和惯性导航**了更高精度的AGV导航技术。激光导航通常在AGV行驶路径周围安装激光反射板,AGV通过发射并接收反射的激光束,利用三角几何运算实时确定自身位置与方向。其优点是定位精确、地面无需其他设施,能灵活变更路径,但成本较高,对光线和能见度有一定要求。惯性导航则在AGV上安装陀螺仪,配合地面定位块信号,通过对角速率计算和信号采集来确定方位。该技术先进、地面处理工作量小,但对陀螺仪精度要求高,且对振动敏感,后期维护成本较高。目前,基于SLAM技术的无反射板激光导航因部署灵活而备受关注。搬运AGV能耗分析