商机详情 -
浙江一种智能采摘机器人解决方案
采摘机器人的视觉识别系统主要由高清相机、镜头、图像采集卡、图像处理模块四部分组成,能够完成果实的识别、定位、成熟度判断等任务,相当于机器人的“眼睛”。高清相机负责采集作业环境和果实的图像信息,镜头可根据果实的距离和大小调整焦距,确保图像清晰;图像采集卡将相机采集的模拟图像转化为数字图像,传输至图像处理模块;图像处理模块通过深度学习算法,对数字图像进行预处理、特征提取,识别出成熟果实的位置、大小、形态和成熟度,区分果实与叶片、茎秆、障碍物等,同时判断果实是否存在破损、病虫害等瑕疵,避免误采瑕疵果。为提升识别精度和抗干扰能力,现代采摘机器人的视觉识别系统还集成了多视角成像、红外成像等技术,能够适应不同的光照、遮挡环境,确保识别的稳定性和准确性。熙岳智能智能采摘机器人在杏采摘中,能适应果实密集生长的特点,高效完成采摘。浙江一种智能采摘机器人解决方案
智能采摘机器人
苹果采摘机器人是一个集成了多学科前沿技术的复杂系统。其关键在于通过高精度视觉模块识别果实,通常采用多光谱或深度摄像头结合机器学习算法,能在复杂自然光照下分辨苹果的成熟度、大小和位置,甚至能判断轻微缺陷。机械臂是执行关键,现代机型多使用柔性仿生爪或吸盘式末端执行器,以轻柔力道旋拧或吸附果梗,避免损伤果皮与果枝。移动底盘则根据果园地形设计,履带式适用于坡地,轮式在平坦种植区效率更高。整套系统由边缘计算单元实时控制,确保从识别到采摘的动作在秒级内完成,同时通过物联网模块将作业数据同步至云端管理平台。吉林果实智能采摘机器人定制价格熙岳智能智能采摘机器人的能耗较低,符合绿色农业发展的理念。
葡萄采摘机器人是专为葡萄种植场景设计的采摘设备,针对葡萄成串生长、果柄纤细、表皮脆弱、易破损的特点,采用精细识别、轻柔采摘的设计理念,实现葡萄的无损采摘。葡萄多成串生长在枝条上,且容易被叶片遮挡,因此葡萄采摘机器人的视觉识别系统采用多视角成像和深度学习算法,能够精细识别葡萄串的位置、成熟度,区分成熟葡萄串与未成熟葡萄串,同时避开叶片和枝条的遮挡。机械臂采用多自由度设计,可灵活伸展至葡萄串位置,末端执行器采用柔性夹持与剪切一体化设计,先通过软质夹持器稳稳固定葡萄串,再用小型剪切刀切断果柄,剪切力度轻柔,避免损伤果柄和葡萄果实。采摘后的葡萄串可通过机械臂输送至**暂存装置,避免葡萄串之间相互挤压,确保葡萄的品相完好,适用于大规模葡萄种植基地的采摘作业。
智能采摘机器人可与果园灌溉、施肥系统联动。通过物联网技术,智能采摘机器人与果园灌溉、施肥系统形成一体化管理网络。机器人内置的土壤湿度传感器、作物生长状态监测模块,能实时采集果园土壤墒情、果实生长数据,并将信息同步至管理平台。当机器人检测到某区域果树需水量增加时,系统会自动触发滴灌设备,控制灌溉量;若发现果实生长阶段需补充特定养分,施肥系统将根据机器人采集的土壤肥力数据,配比并输送合适的肥料。在陕西苹果园中,智能采摘机器人通过识别不同树龄果树的果实密度,联动施肥系统为结果量大的果树增加有机肥供给,同时调整灌溉频率,使苹果单果重量提升15%,实现资源的高效利用。熙岳智能智能采摘机器人的软件系统支持多语言切换,方便不同地区用户使用。

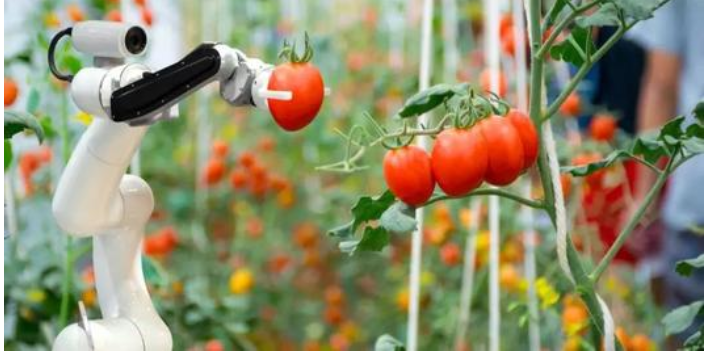
番茄采摘机器人的研发与应用呈现明显的全球性图景。在荷兰、日本、美国、以色列等设施农业高度发达的国家,相关技术已进入商业化应用阶段,在大型玻璃温室中扮演关键角色。这些国家的技术路线往往与本国农业特点结合:荷兰强调机器人在多层垂直农业系统中的应用;日本则专注于小型化机器人,以适配其普遍偏小的农场规模。在中国、西班牙等番茄主产国,研发机构与企业也正加紧测试,致力于开发适应本国主流棚型、种植模式与品种的解决方案。本土化实践不涉及技术调适,更包括探索适合不同经营规模的商业模式,如机器人租赁服务或合作社共享采购,以降低中小农户的应用门槛。熙岳智能智能采摘机器人内置的传感器,能实时感知果实的大小、重量,确保采摘的性。吉林自制智能采摘机器人品牌
熙岳智能智能采摘机器人的机械臂运动轨迹可预设,确保采摘动作的一致性。浙江一种智能采摘机器人解决方案
具有避障功能,遇到障碍物时自动绕行继续作业。智能采摘机器人配备了多种传感器,如激光雷达、超声波传感器、视觉摄像头等,这些传感器协同工作,构建起的环境感知系统。当机器人在果园中移动和作业时,传感器会实时扫描周围环境,检测是否存在障碍物,如树木、石头、沟渠等。一旦检测到障碍物,机器人的控制系统会立即启动避障程序。首先,根据传感器获取的障碍物位置、形状和大小等信息,运用路径规划算法重新计算出一条安全的绕行路径。然后,机器人会按照新规划的路径自动调整行进方向,避开障碍物,继续执行采摘任务。在绕行过程中,传感器会持续监测周围环境,确保在遇到新的障碍物或环境变化时,能够及时再次调整路径。这种高效的避障功能使智能采摘机器人能够在复杂的果园环境中自由穿梭,有效避免碰撞和损坏,保障了机器人的安全运行和采摘作业的连续性。浙江一种智能采摘机器人解决方案